
CASES

Große Autoteilefabrik
Greifen und Positionieren von Kurbelwellen
3D-Vision-geführte Roboter erkennen und entnehmen zufällig gestapelte Kurbelwellen aus dem Lager und legen sie dann präzise ab, um sie neu zu positionieren.
Große Spirituosenfabrik
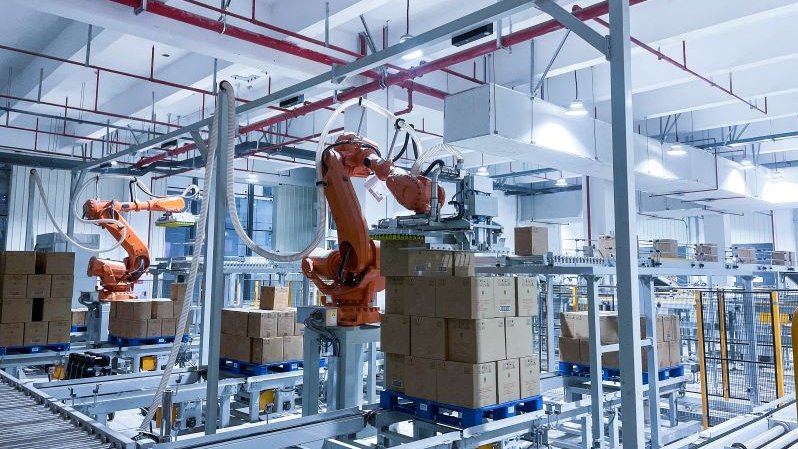
Depalettieren von Getränkekartons
3D-vision-geführte Roboter müssen die Getränkekartons trotz unterschiedlicher Muster und Klebebändern zuverlässig erkennen und depalettieren.
Automobilhersteller
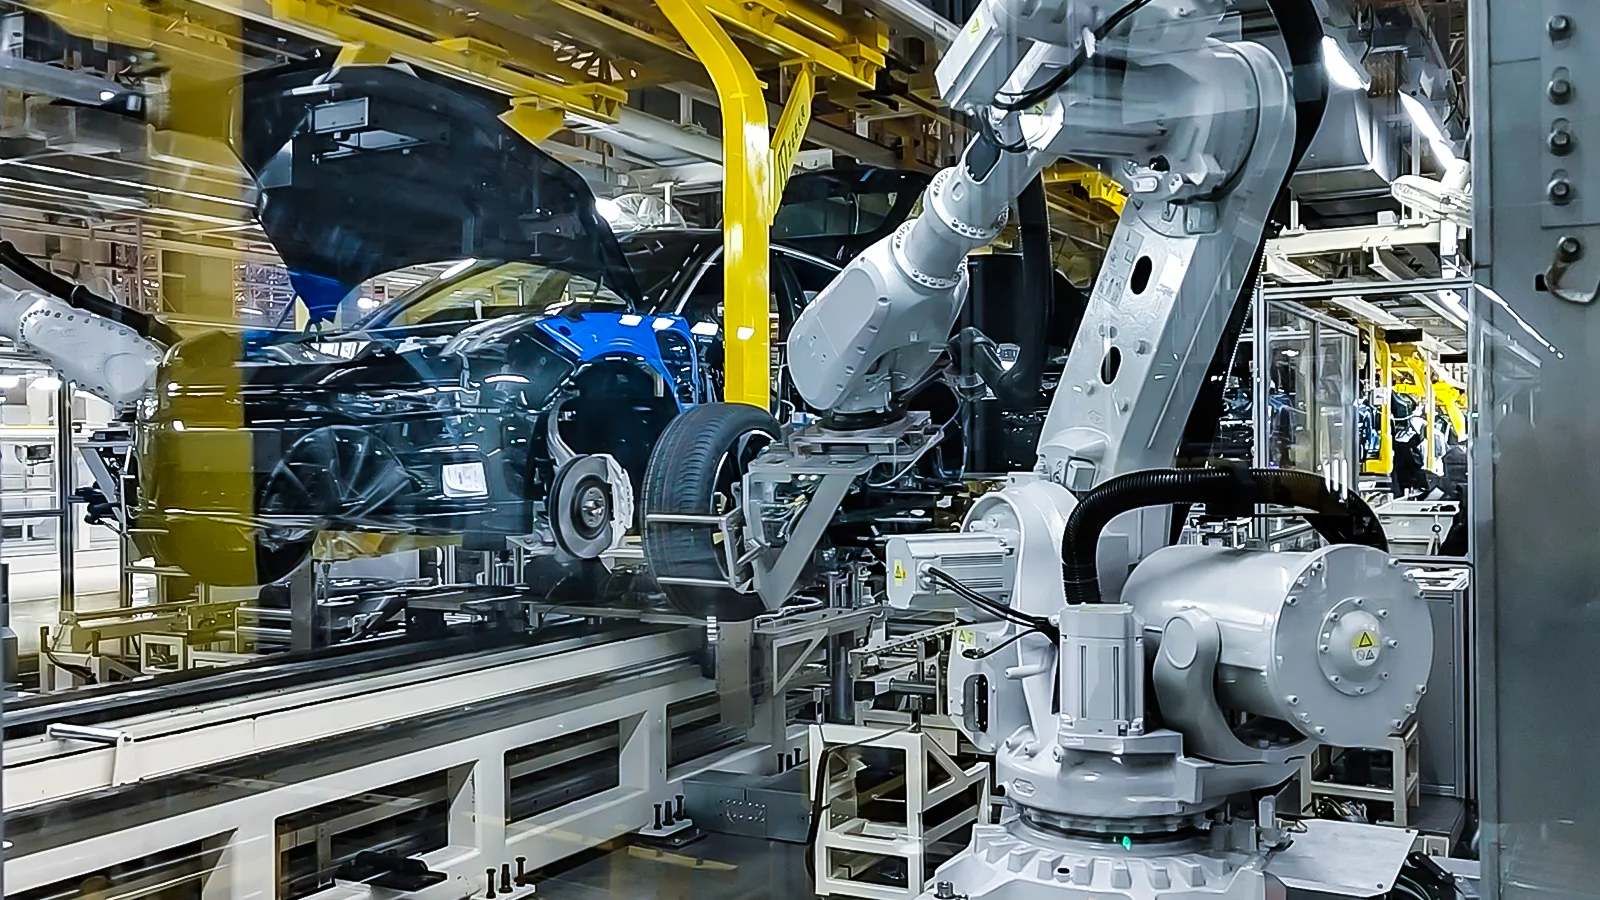
Montage von Rädern
Das 3D-Vision-System erkennt und lokalisiert die Radnaben und führt den Roboter bei der Montage der Räder - während sich die Produktionslinie weiter bewegt.
Großer Lebensmittelhersteller
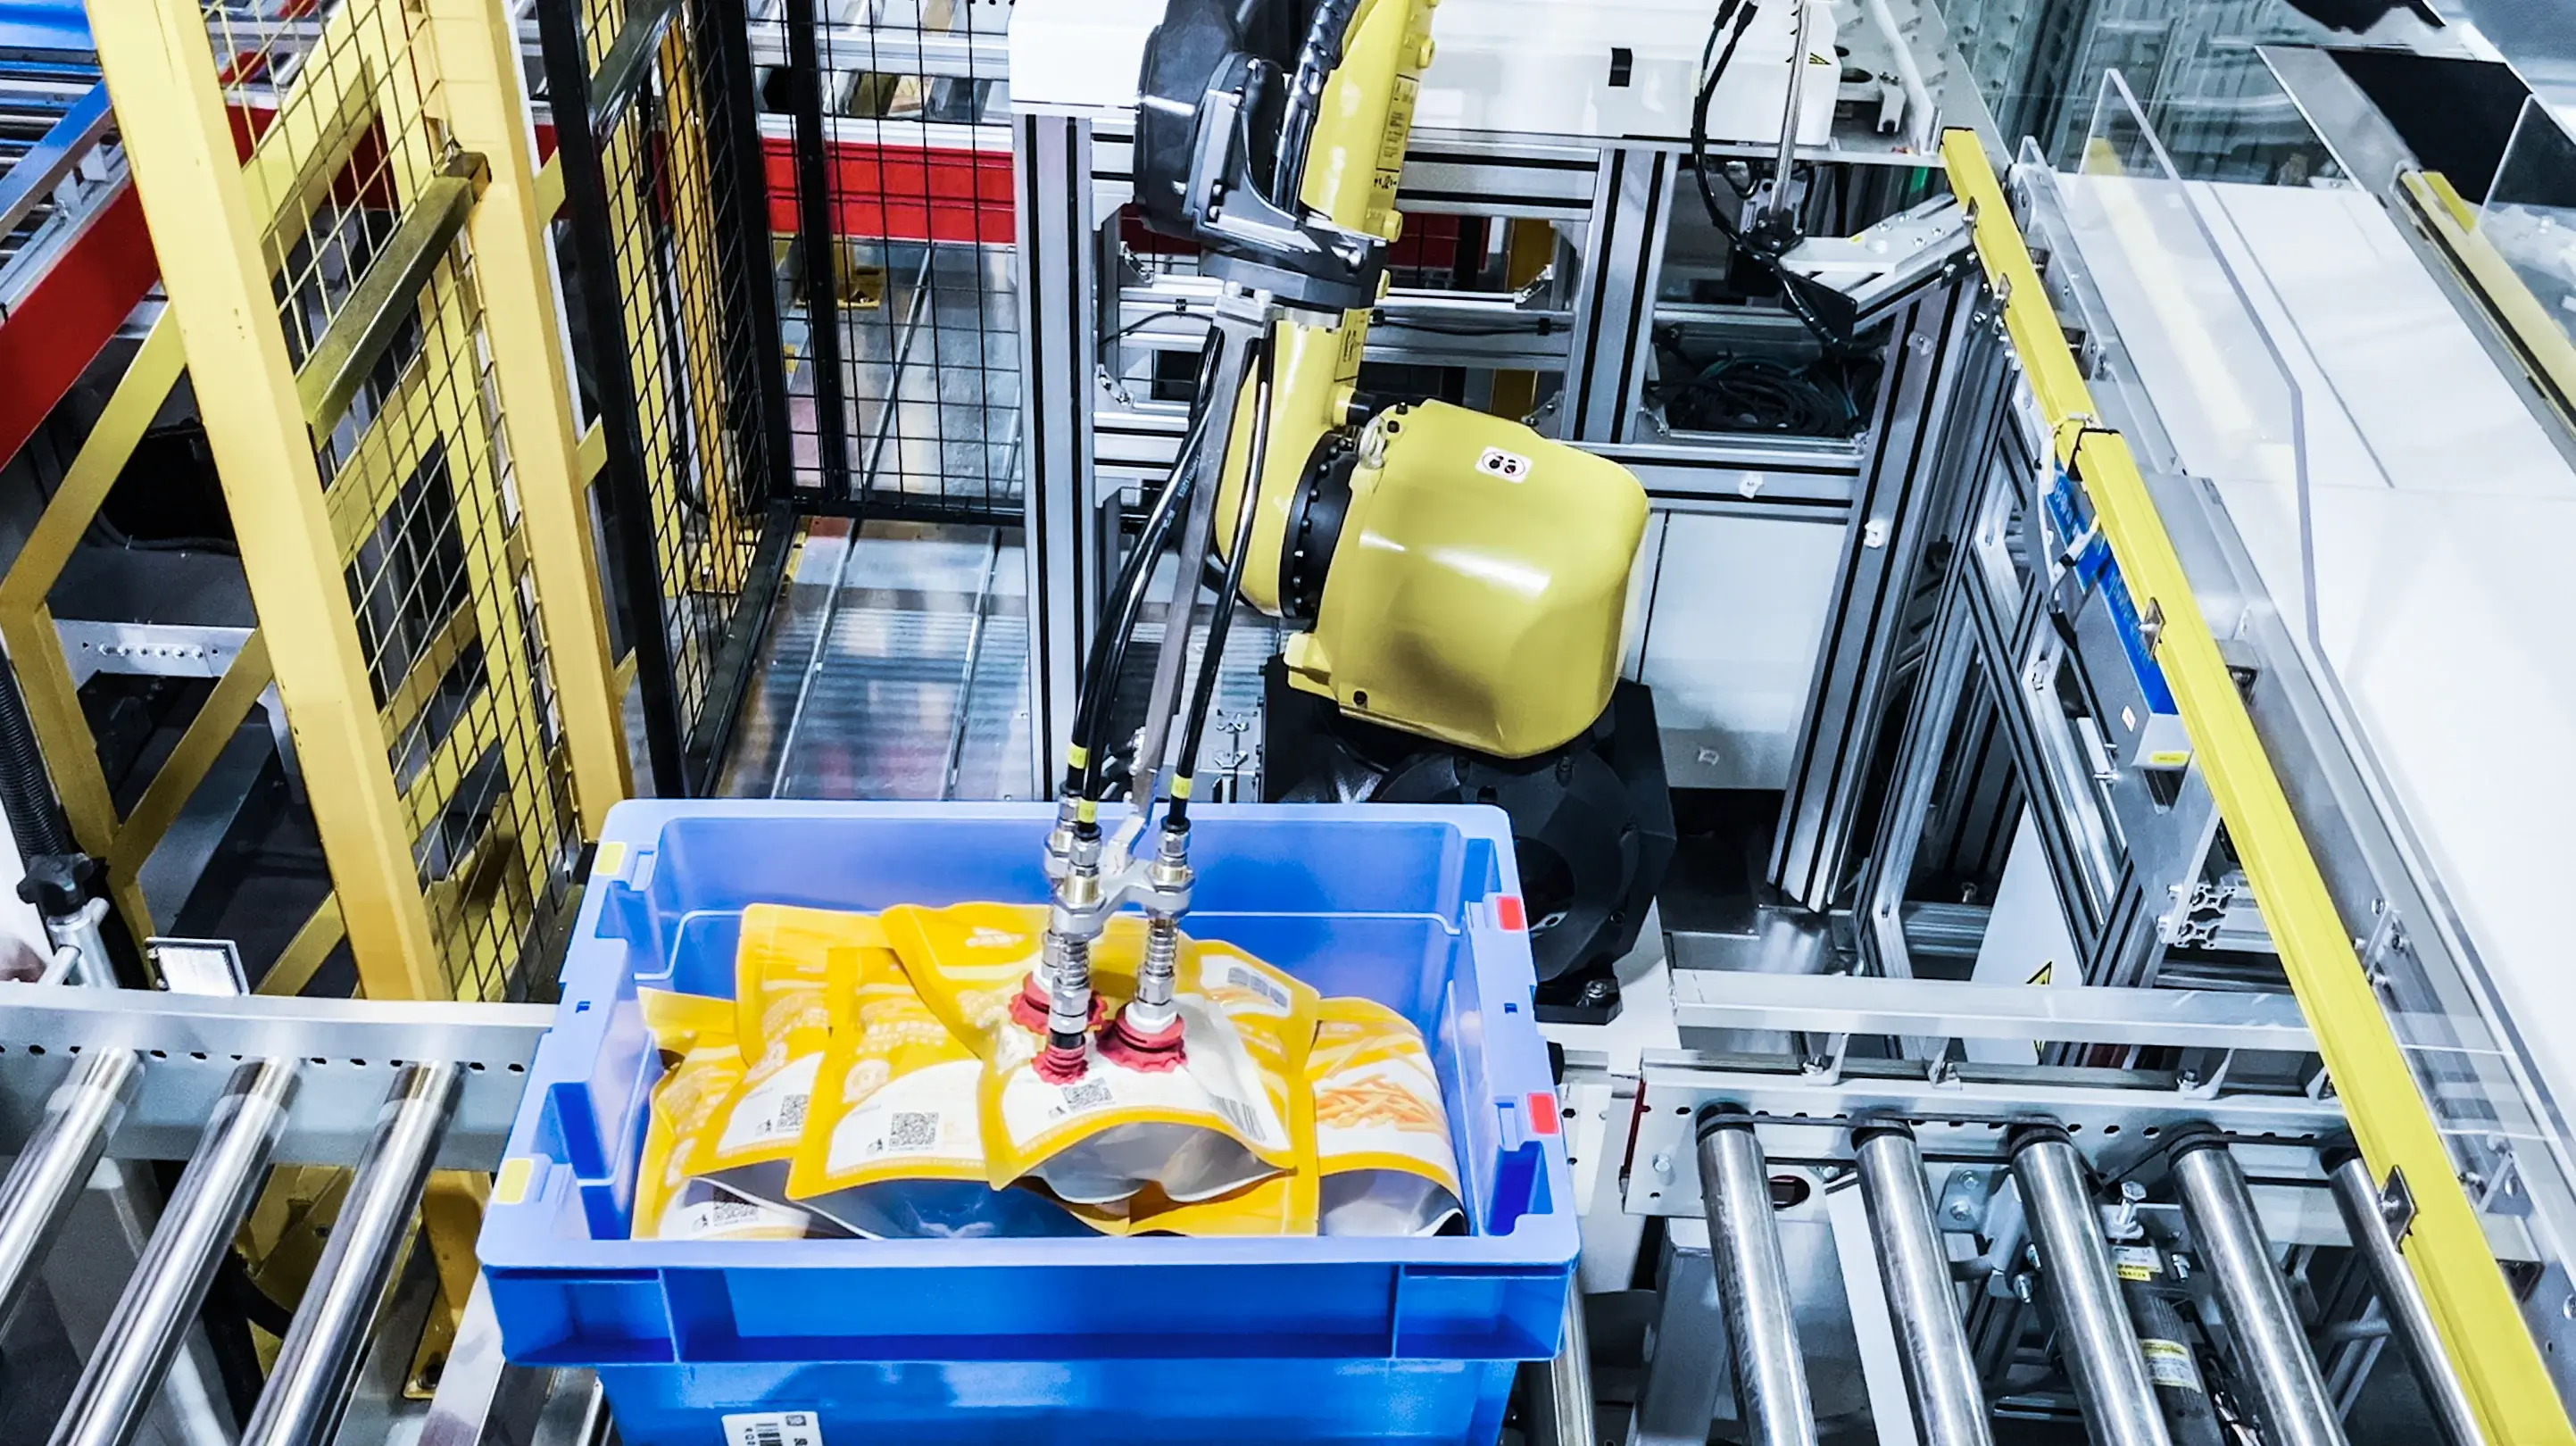
Kommissionieren von Nahrungsmitteln
Bei diesem Kunden aus der Nahrungsmittelindustrie entnehmen 3D-Vision-geführte Roboter mit hohem Tempo einzelne Artikel aus gemischten SKU-Bestandsbehältern und legen sie in Auftragsbehälter.

Große Autoteilefabrik
Bin Picking von Innenringen
Das 3D-Vision-System führt die Roboter dabei, die Innenringe, die zufällig im tiefen Behälter liegen, zu erkennen und genau zu greifen, um sie dann an den vorgesehenen Stellen zu platzieren.

Großes Chemiewerk
Depalettieren von Säcken
Die 3D-Kamera von Mech-Mind identifiziert und lokalsiert die individuellen Säcke auf der Palette. Anschließend steuert das Mech-Mind System den Roboter beim Greifen der einzelnen Säcke und führt das System in Koordination mit den nachgelagerten Prozessen.
Große Autoteilefabrik
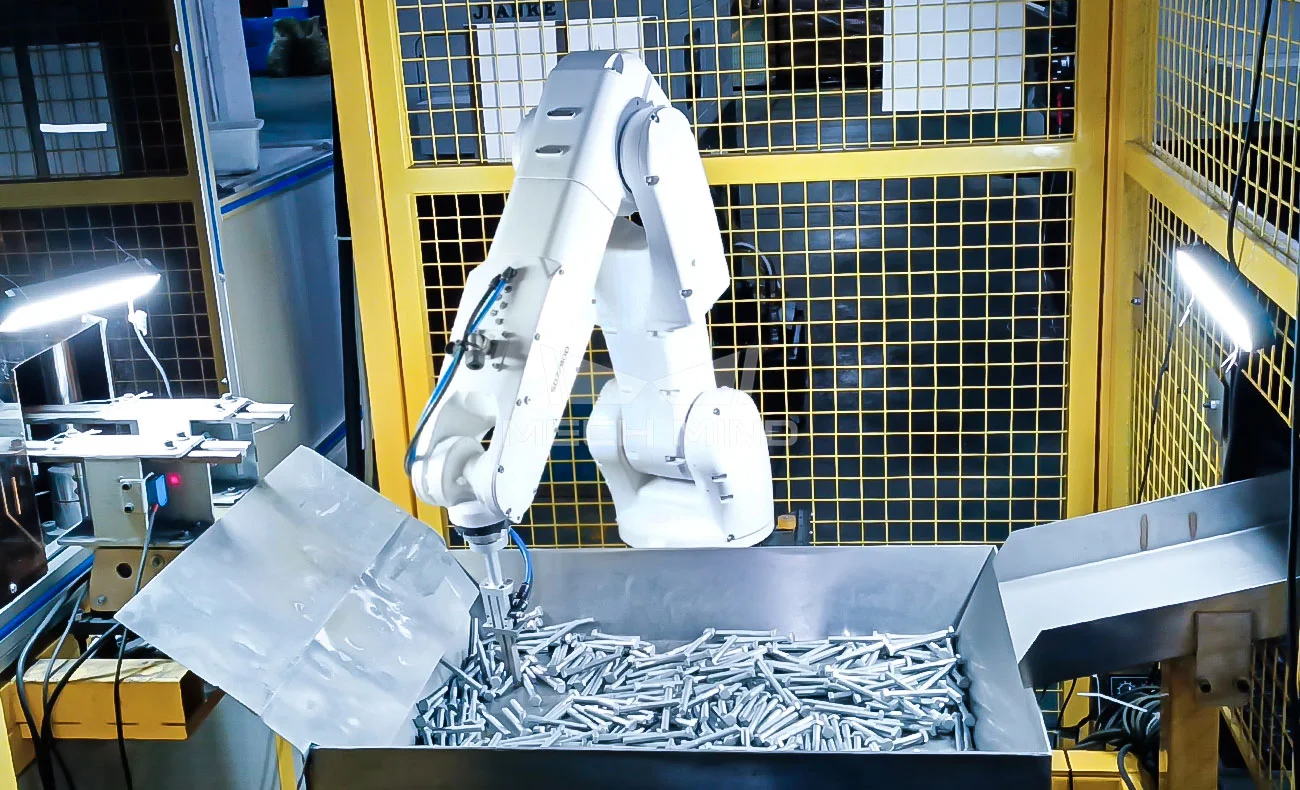
Bin Picking von Schrauben
Das 3D-Vision-System erkennt und lokalisiert chaotisch liegende Schrauben und führt die Roboter dabei, jede einzelne Schraube präzise zu greifen und in die nachgelagerte Maschine zu legen.
Große Lebensmittelfabrik
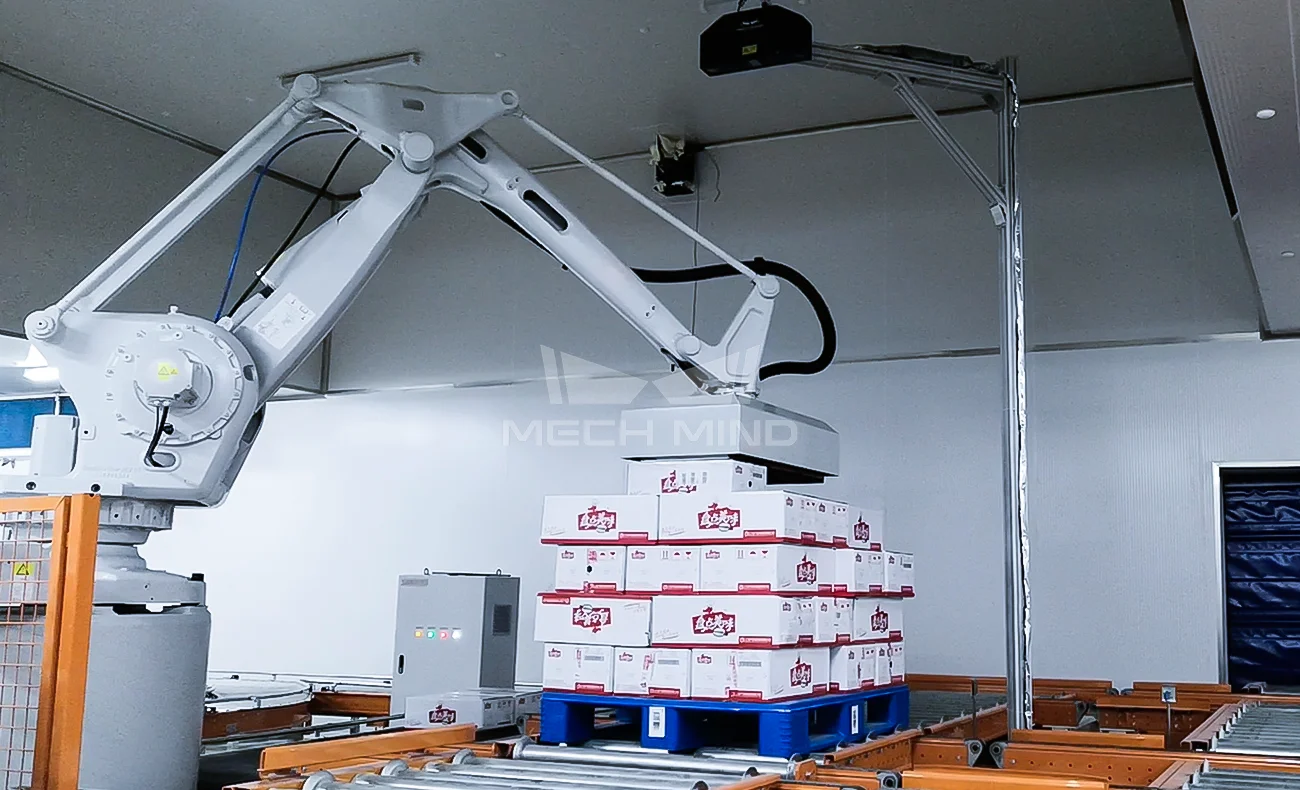
Depalettieren von Kartons
Roboter, die mit dem Mech-Mind 3D-Vision-System ausgestattet sind, können Kartons verschiedener Größen und Muster erkennen und diese dann nacheinander von der Palette aufnehmen und auf das Förderband platzieren.
Große Autoteilefabrik
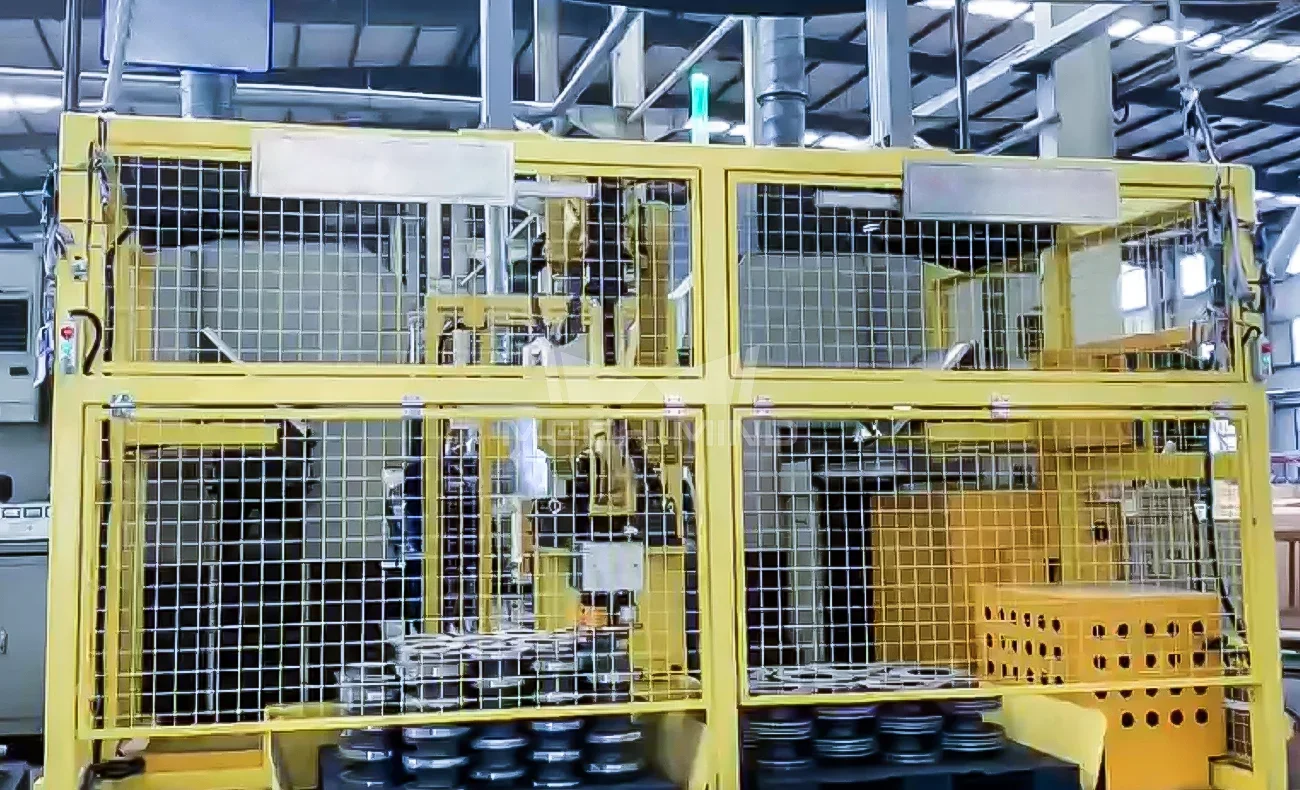
Maschinenbeladung von Bremsscheiben
Das 3D-Vision-System identifiziert und lokalisiert die Bremsscheiben in einer Gitterbox und führt den Roboterarm beim Greifen und Ablegen.