
CASES
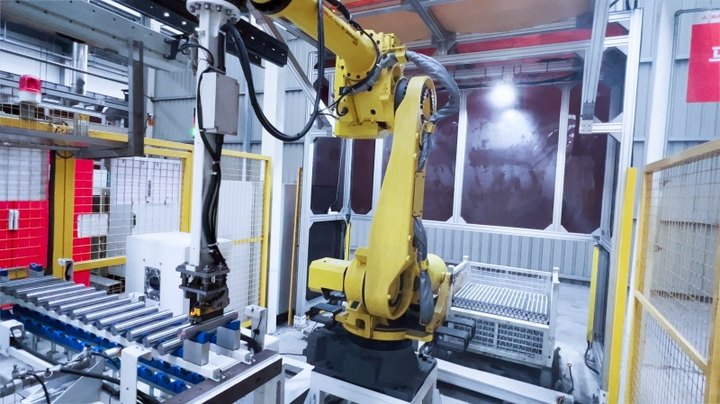
Großer Stahlanbieter
Greifen von Achsstahlstangen
Der 3D-Vision-geführte Roboter erkennt die hochreflektierenden und überlappenden Stahlstäbe perfekt und entnimmt sie zur weiteren Verarbeitung aus der Materialkiste.
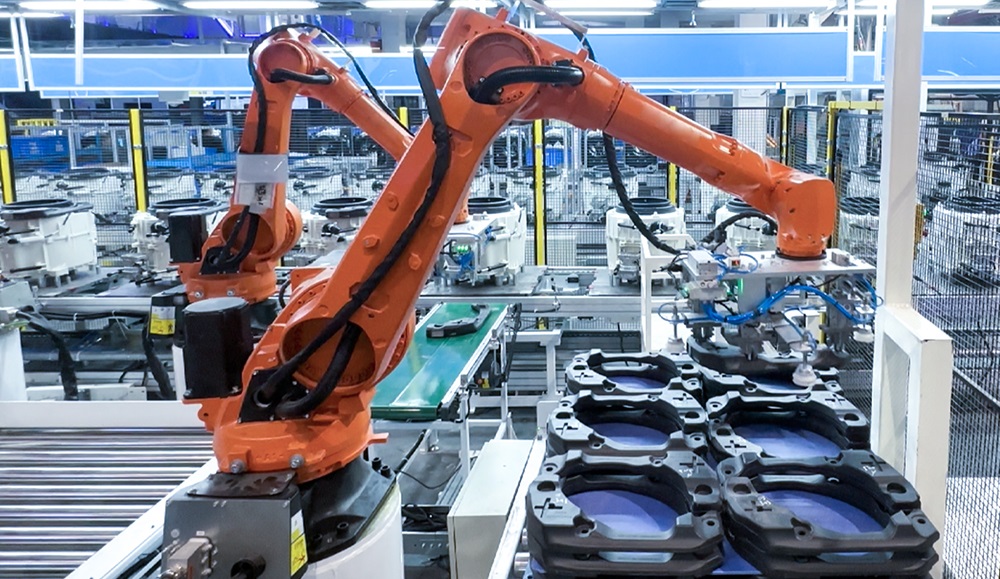
Großer Baumaschinenhersteller
Greifen von Gegengewichten für Waschmaschinen
Der 3D-Vision-geführte Roboter erkennt die unterschiedlichen Produktvarianten der Gegengewichte und enstapelt anschließend die Palette. Die dunklen und komplexen Oberflächen sowie die verformbaren Antirutsch-Matten stellen zusätzliche Herausforderungen dar.
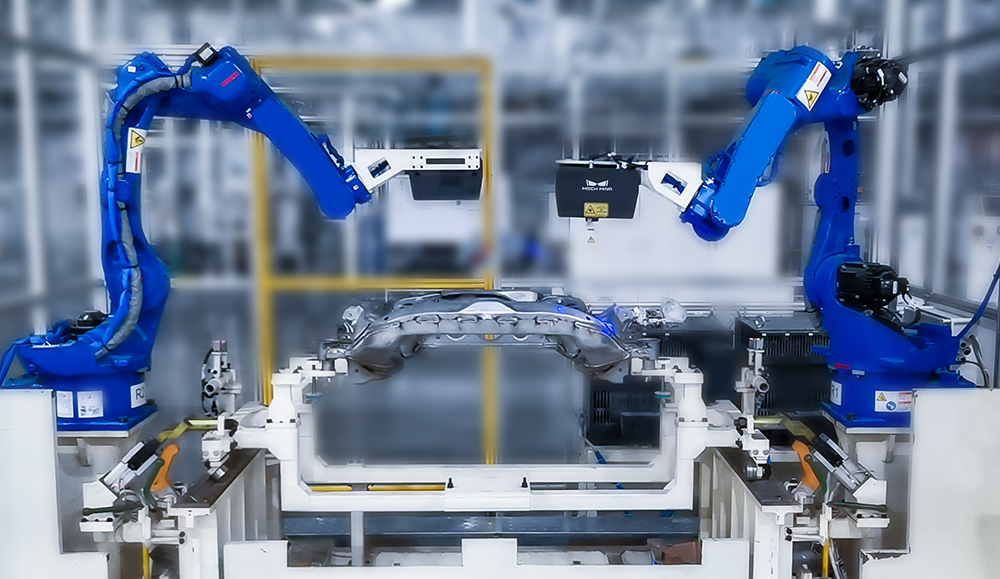
Automobilhersteller
Inline-Messung von Hilfsrahmen
Mech-Eye 3D-Kameras ermöglichen in dieser Case Study das automatisierte Inline-Messung von Hilfsrahmen mithilfe von 3D-Vision-geführten Robotern.

Große Spirituosenfabrik
Depalettieren von Getränkekartons
3D-Vision-geführte Roboter müssen die Getränkekartons trotz unterschiedlicher Muster und Klebebändern zuverlässig erkennen und depalettieren.
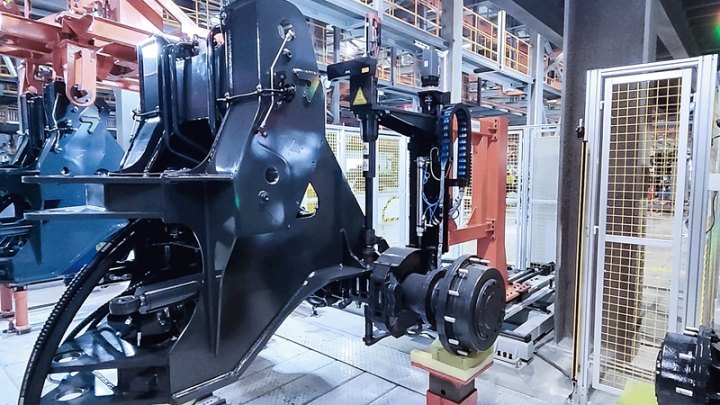
Bau- und Maschinenriesen
Anziehen von Schrauben
Der 3D-Vision-geführte Roboter erkennt die genaue Position der Schrauben, um ein schnelles und genaues Anziehen der Schrauben zu gewährleisten.
Großes Unternehmen für Unterhaltungselektronik
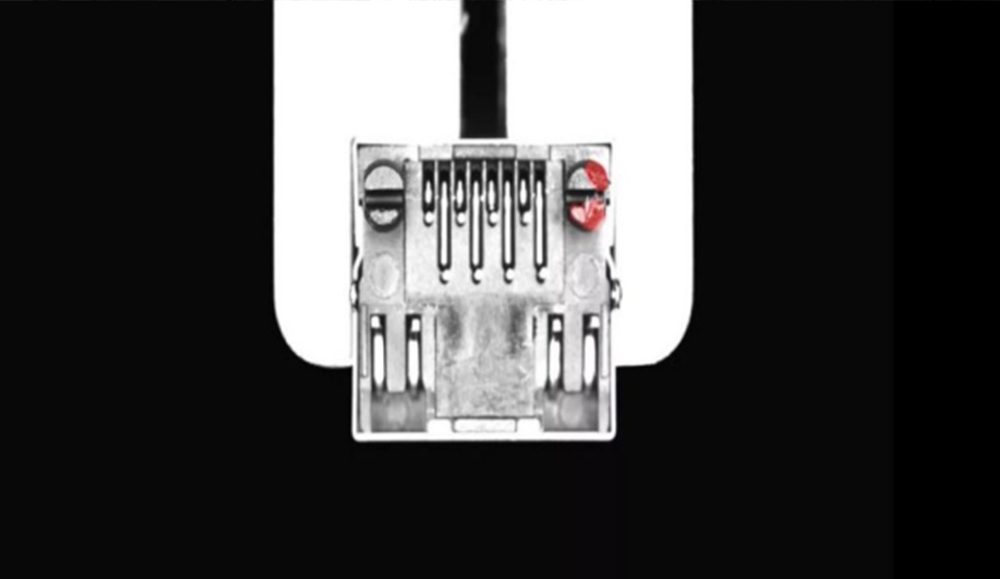
Inspektion von RJ45-Konnektoren
Wenn die SPS(Speicherprogrammierbare Steuerung) am Arbeitsplatz ankommt, wird das 3D-Vision-System ausgelöst, um das Bild aufzunehmen und die Mängel zu prüfen.

Großes Energieunternehmen
Maschinenbeladung von Batteriemodulen
Das 3D-Vision-System von Mech-Mind steuert den ABB-Roboter, um das Batteriemodul zu greifen. Anschließend identifiziert es präzise die Position der Schrauben auf der Wasserkühlplatte und führt den Roboter beim Platzieren des Moduls sowie beim Anziehen der Schrauben.
Große Nahrungsmittelfabrik
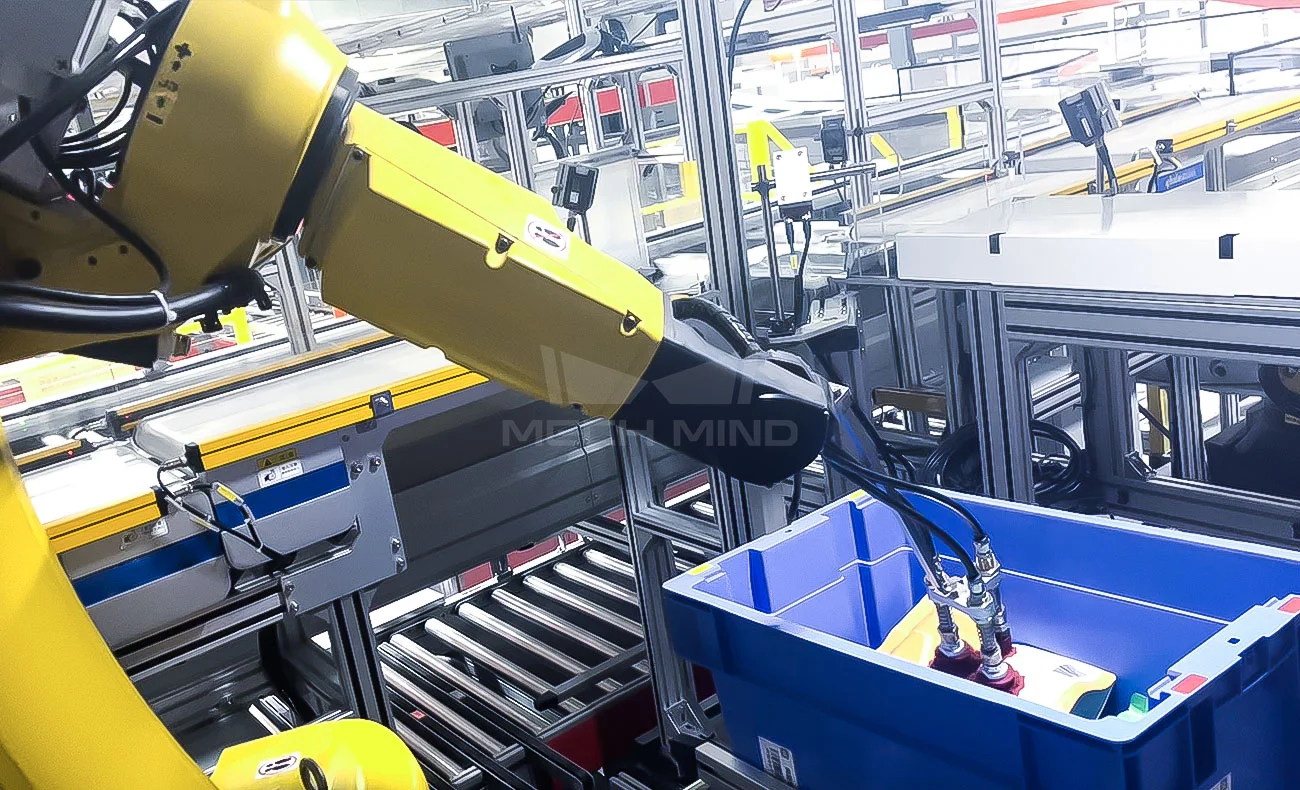
Kommissionieren von Nahrungsmitteln
Das 3D-Vision-System steuert den Roboter so, dass er Waren unterschiedlicher Größe und Form aus dem Behälter entnimmt und auf das Förderband platziert.
Große Autoteilefabrik
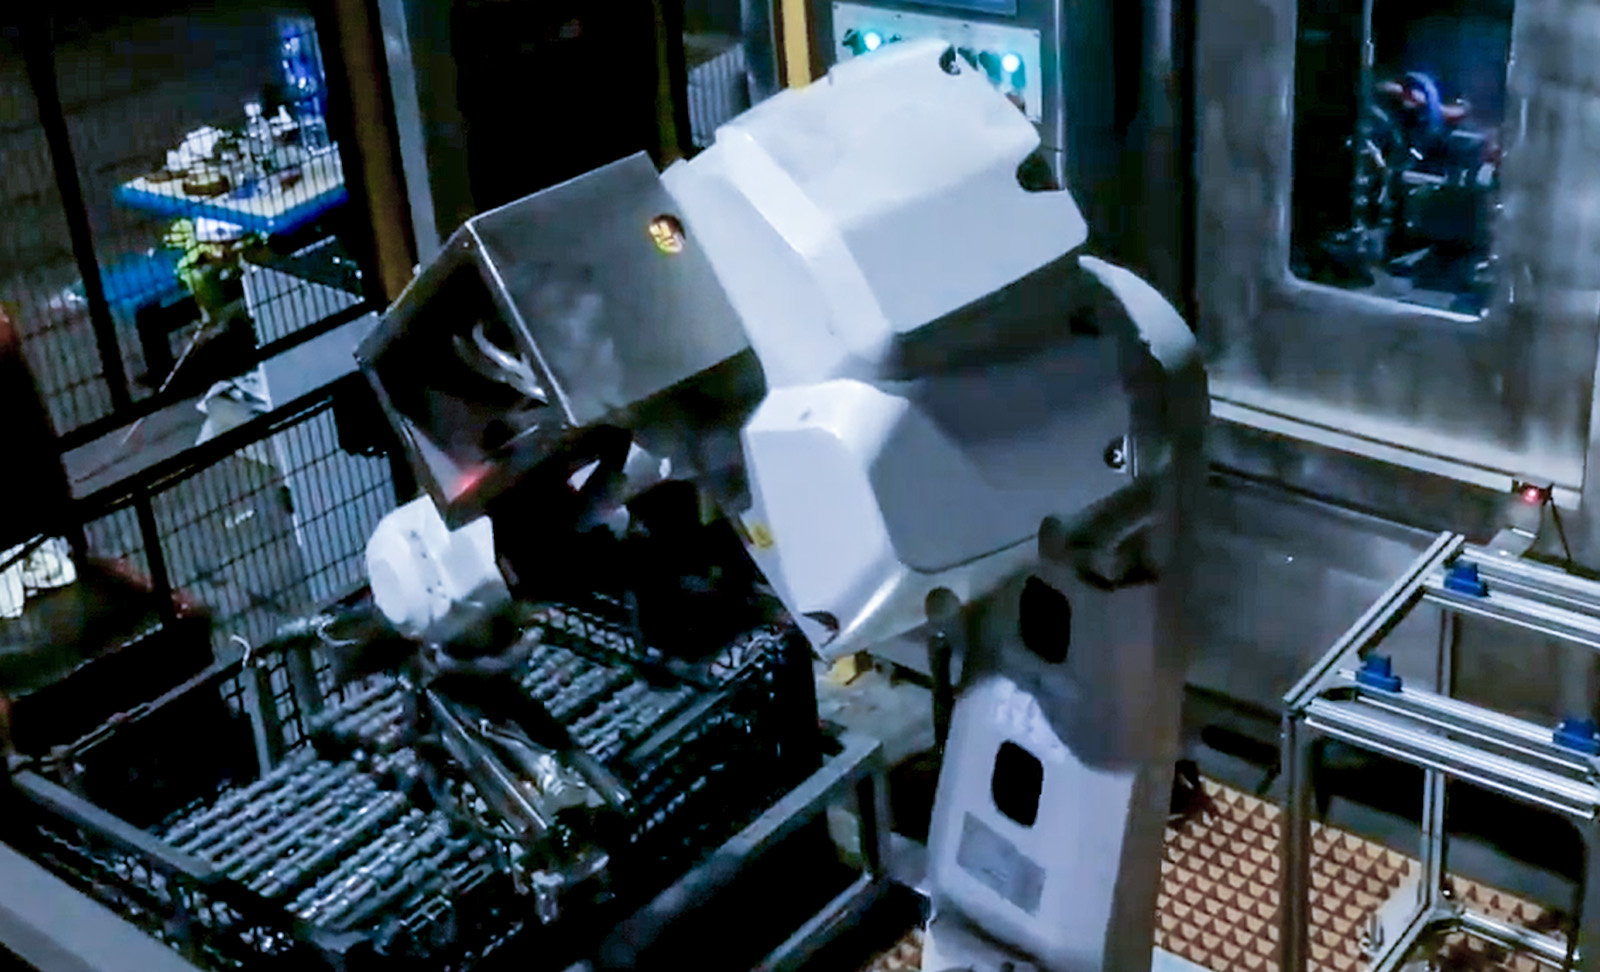
Maschinenbeschickung von Nockenwellen aus einem Tiefbehälter
Mech-Minds „Eye+Brain“-System ermöglicht es dem Roboter, Tiefbehälter autonom zu scannen, die Lage der Nockenwellen zu erkennen, kollisionsfreie Pick-and-Place-Pfade zu planen und stabile Maschinenbeschickungsprozesse auch in herausfordernden Produktionsumgebungen zuverlässig durchzuführen.