
CASES
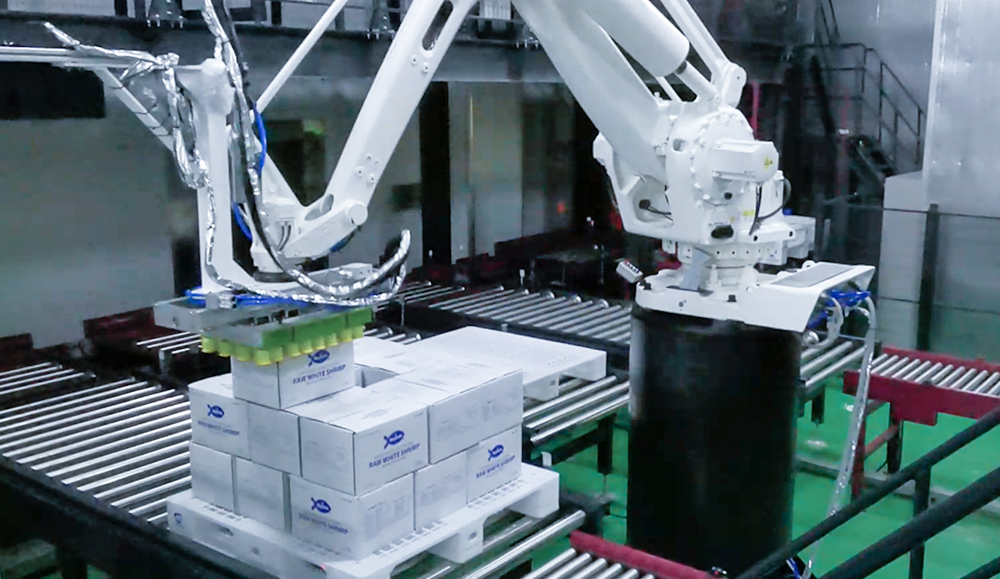
Große Lebensmittelfabrik
Depalettieren von Kartons
Roboter, geführt durch das Mech-Mind 3D-Vision-System, können die entsprechende Anzahl von Kartons depalettieren und sie dann an den vorgesehenen Stellen platzieren.
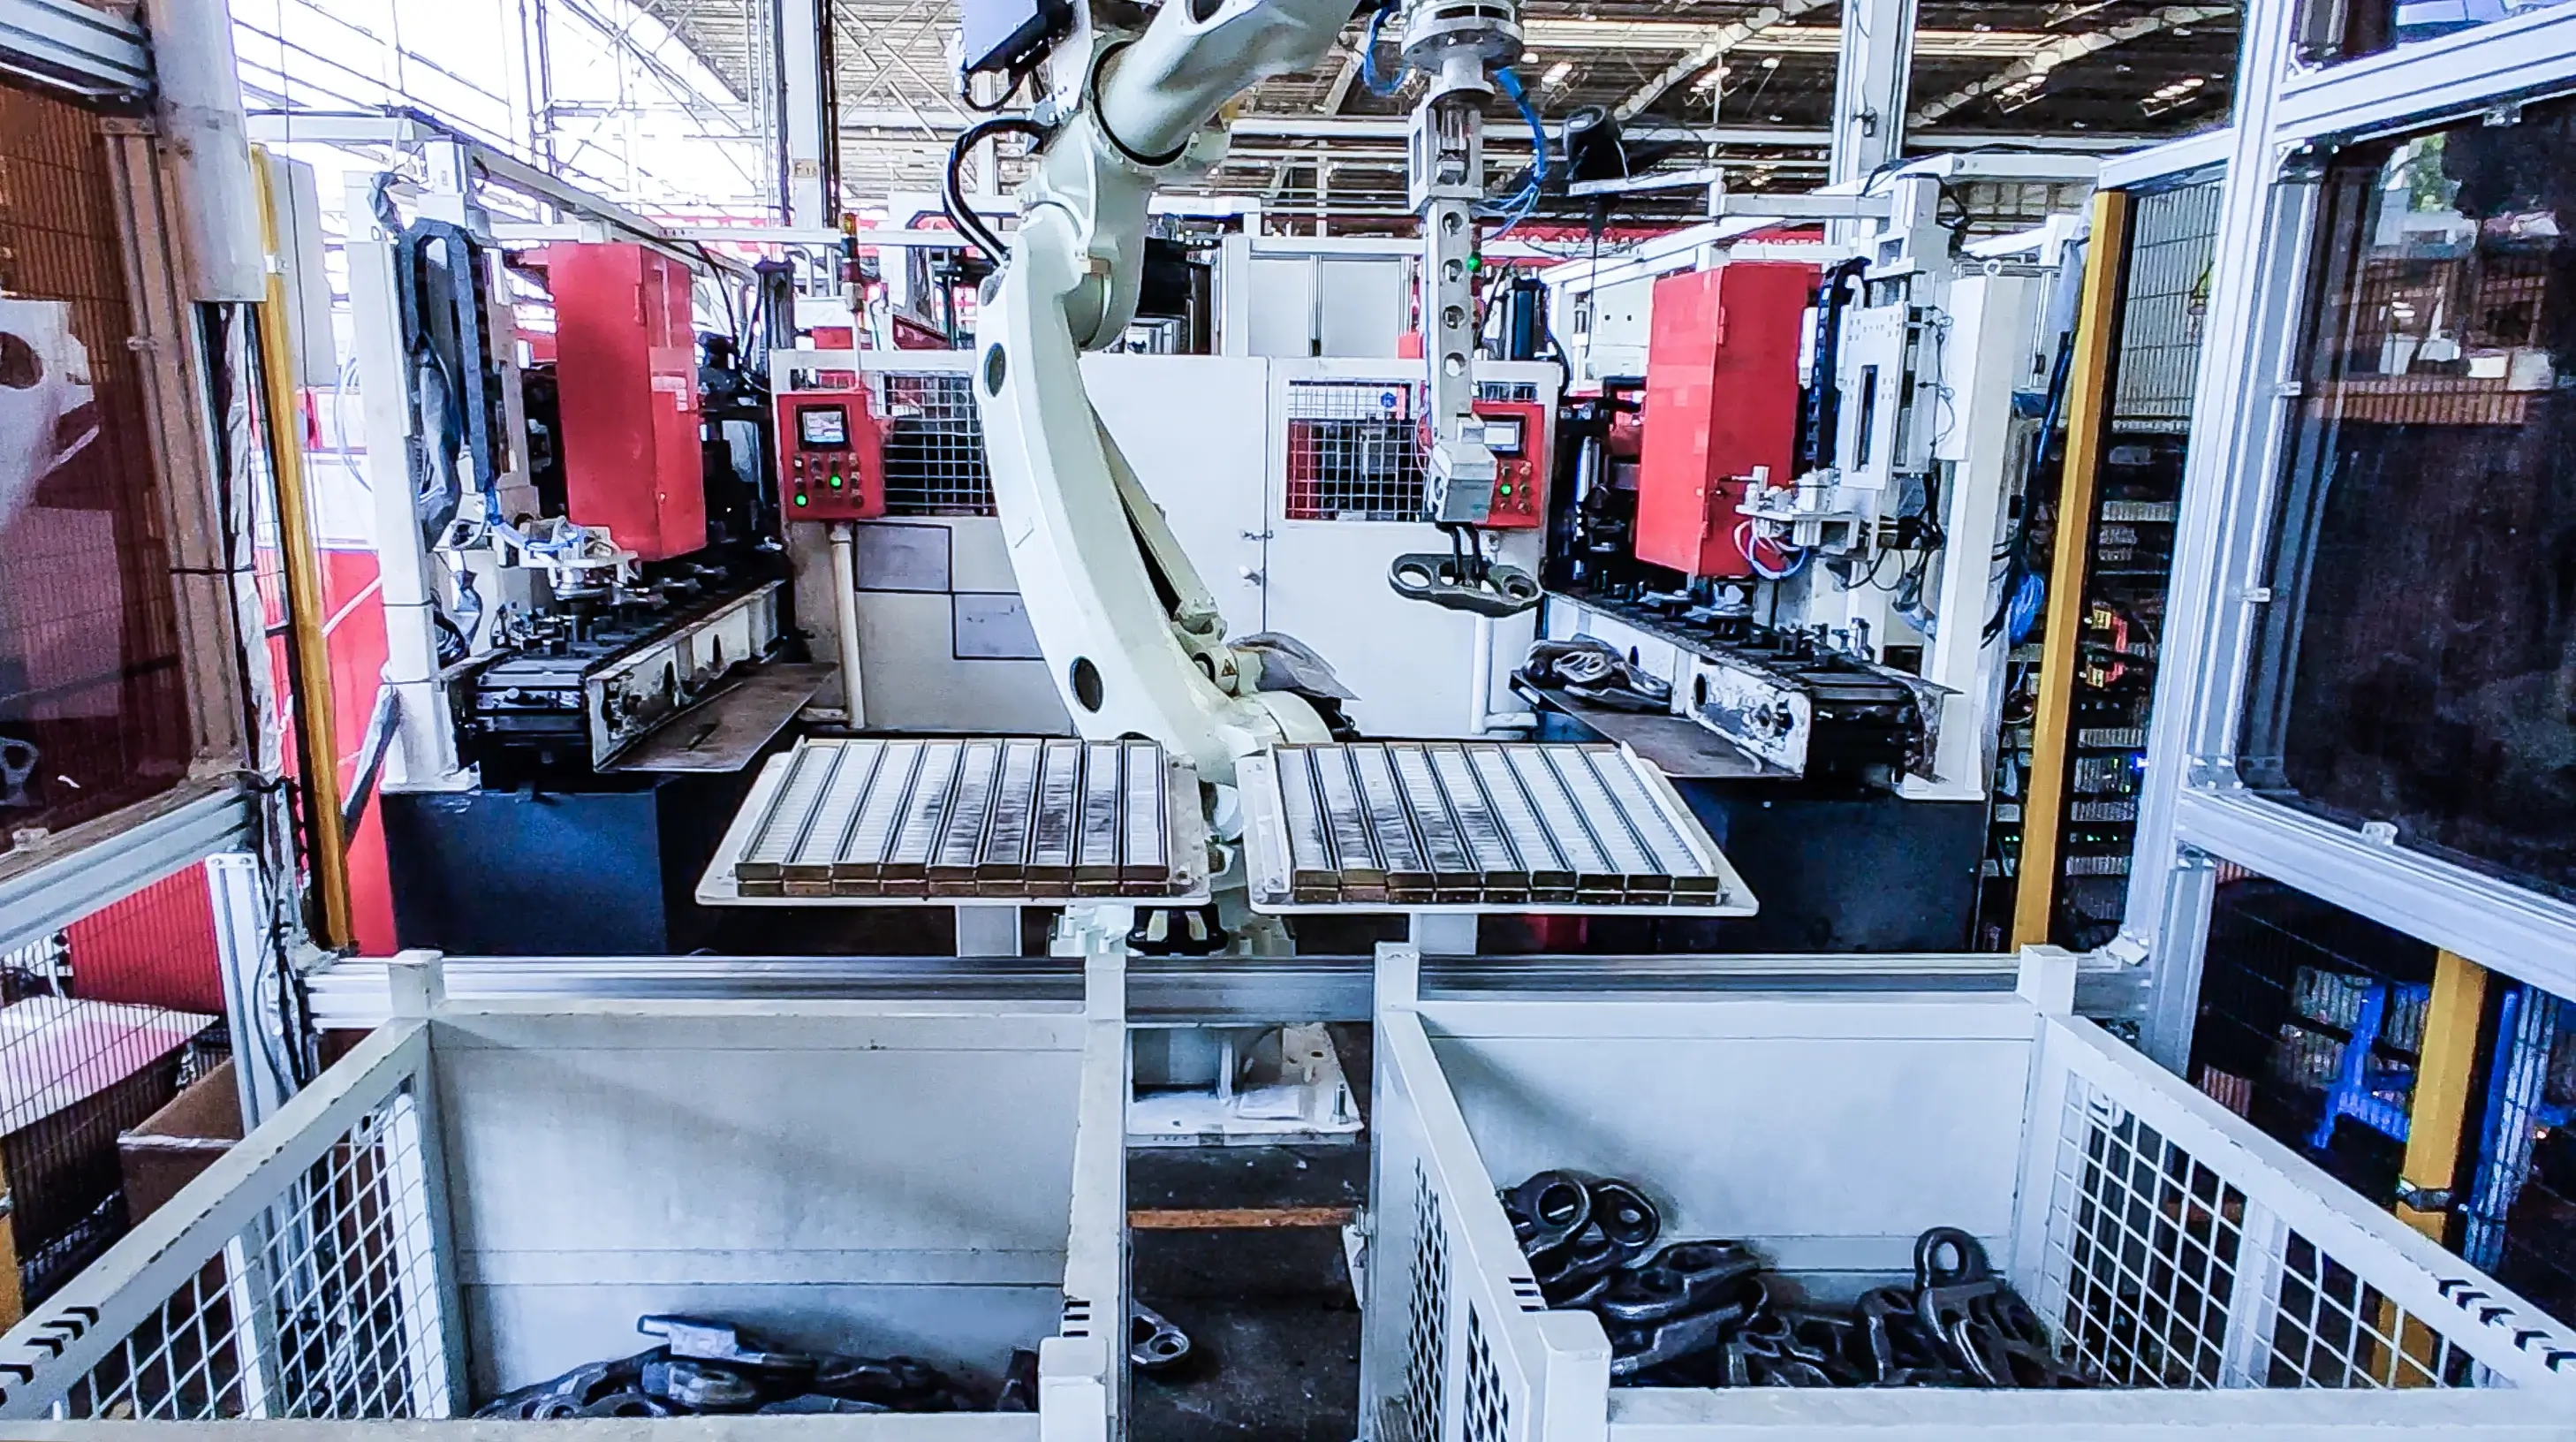
Großer Baumaschinenhersteller
Greifen und Maschinenbeladung von Kettengliedern
Die zufällig im Behälter positionierten Kettenglieder werden vom 3D-Vision-geführten Roboter perfekt identifiziert, um sie kollisionsfrei zu entnehmen und zur weiteren Verarbeitung zu transportieren.

Große Haushaltsgerätefabrik
Montage von Waschmaschinentrommeln
Der 3D-Vision-geführte Roboter erkennt perfekt die dünnwandigen Außentrommeln, einschließlich ihrer Lage und der genauen Position der Lagerbohrungen, um die Innentrommeln in die Außentrommeln zu montieren.
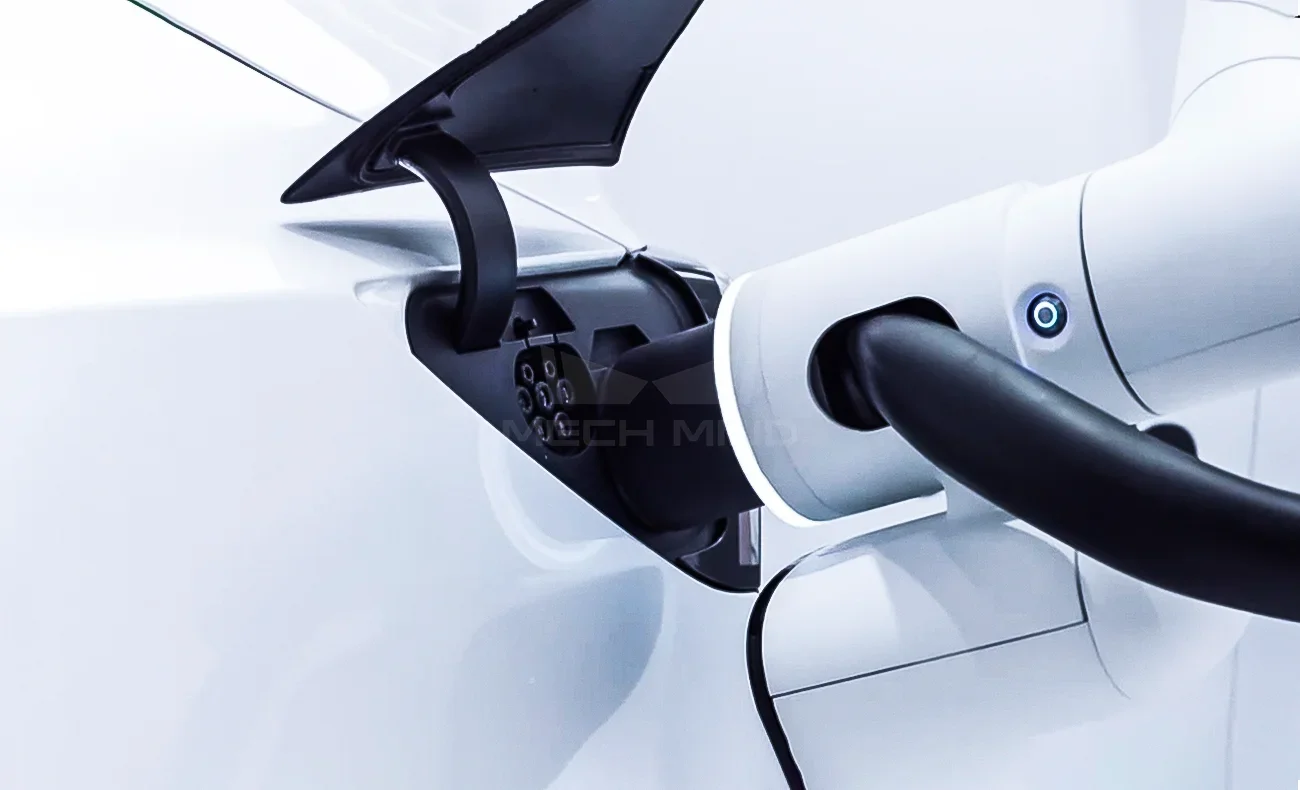
Energiekonglomerat in China
Automatisiertes Laden von E-Fahrzeugen
Das 3D-Vision-System lokalisiert die Löcher der Ladebuchse und führt den Roboterarm mit dem Ladekabel bis zur Buchse.
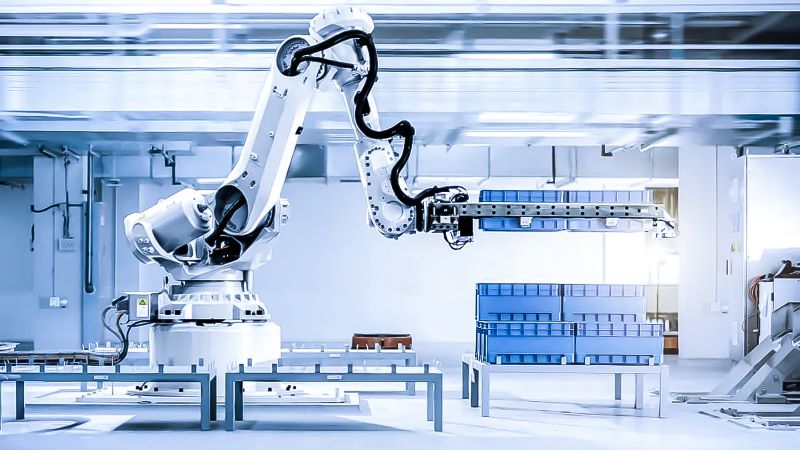
Große Lebensmittelfabrik
ABB und Mech-Mind beschleunigen die Automatisierung der Lebensmittelherstellung
Roboter sollen Kleinladungsträger (KLT) in einem bestimmten Stapelmuster mit höherer Genauigkeit und Effizienz depalettieren und palettieren als bei manueller Bedienung.
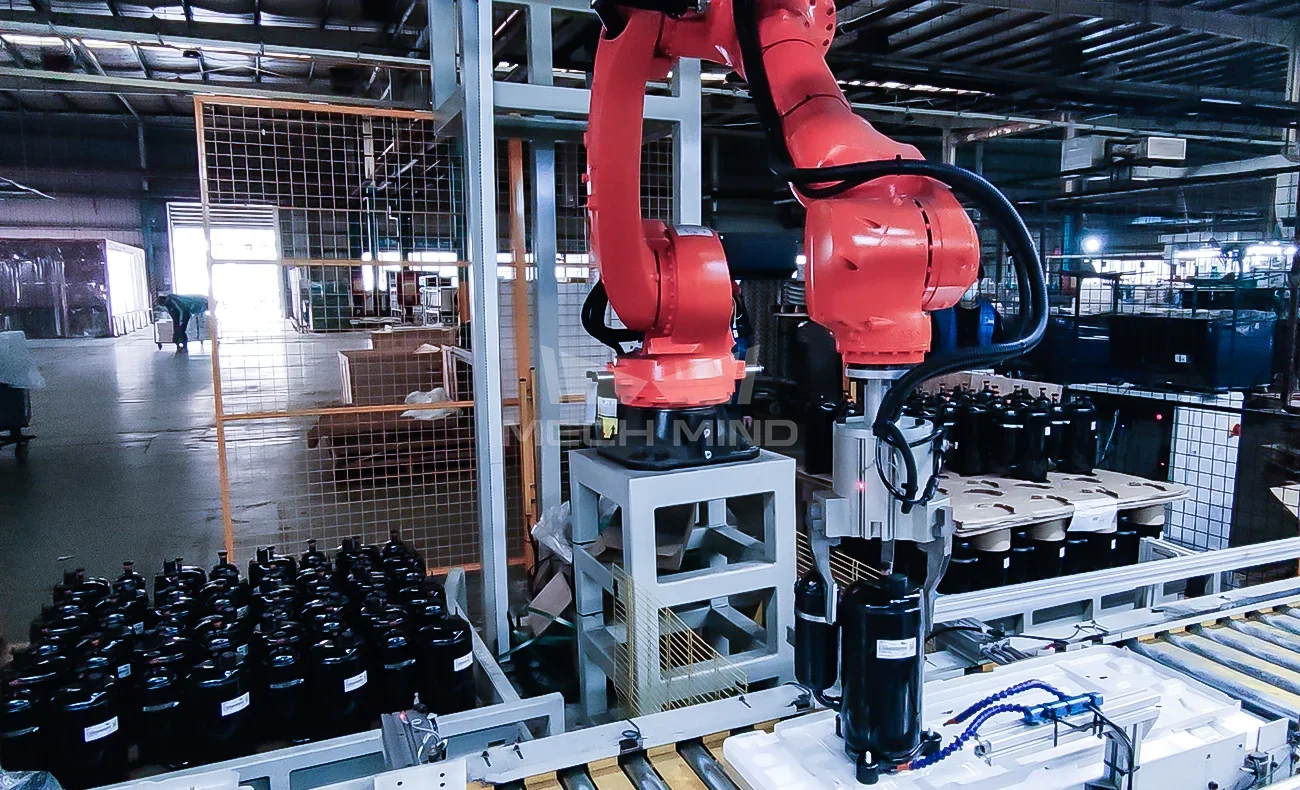
Große Klimaanlagenfabrik
Greifen und Platzieren von Kompressoren
Die 3D-Vision-geführten Roboter erkennen, lokalisieren und greifen die dunklen und glänzenden Kompressoren und montieren sie auf der Bodenplatte der Klimaanlagen.
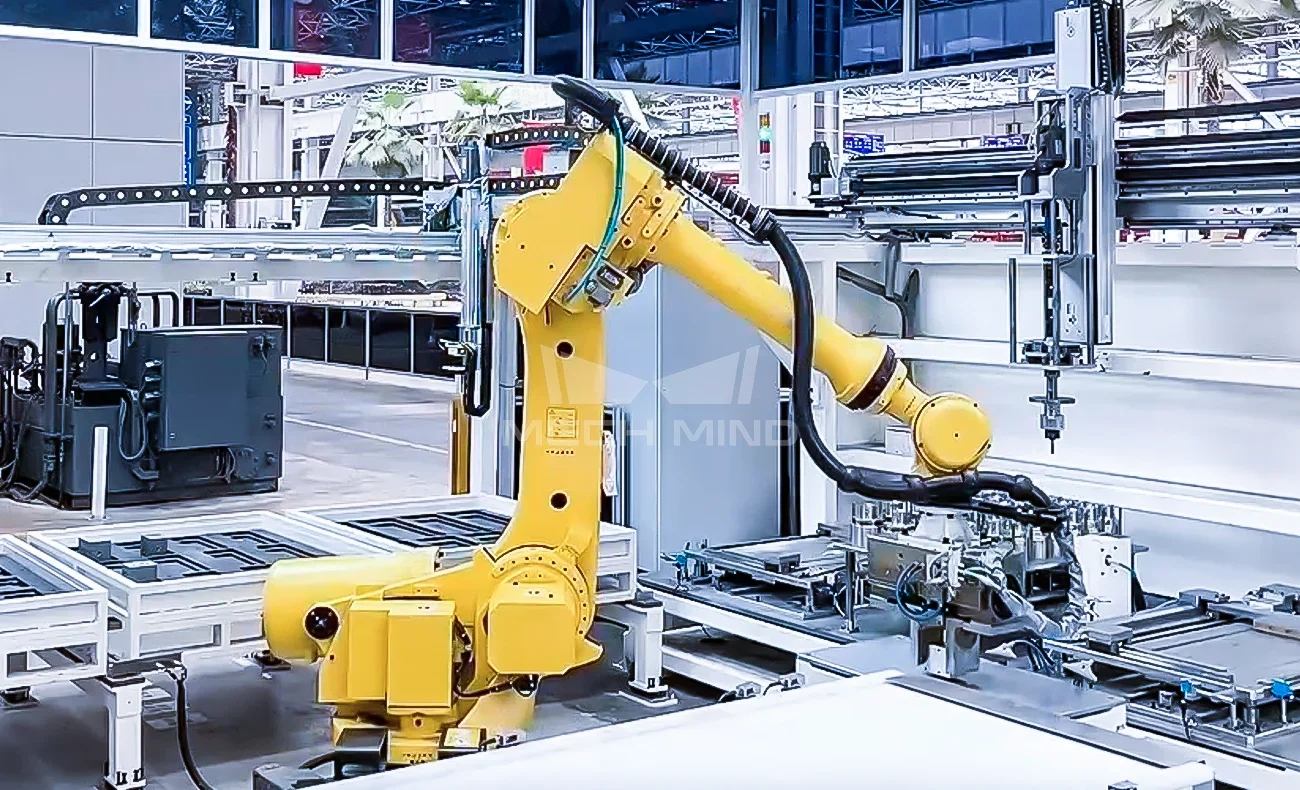
Großer Baumaschinenhersteller
Bin Picking von Ventilblöcken
Das 3D-Vision-System lokalisiert die Ventilblöcke und führt die Roboter bei der Entnahme und anschließenden beim Ablegen an die vorgegebene Position.
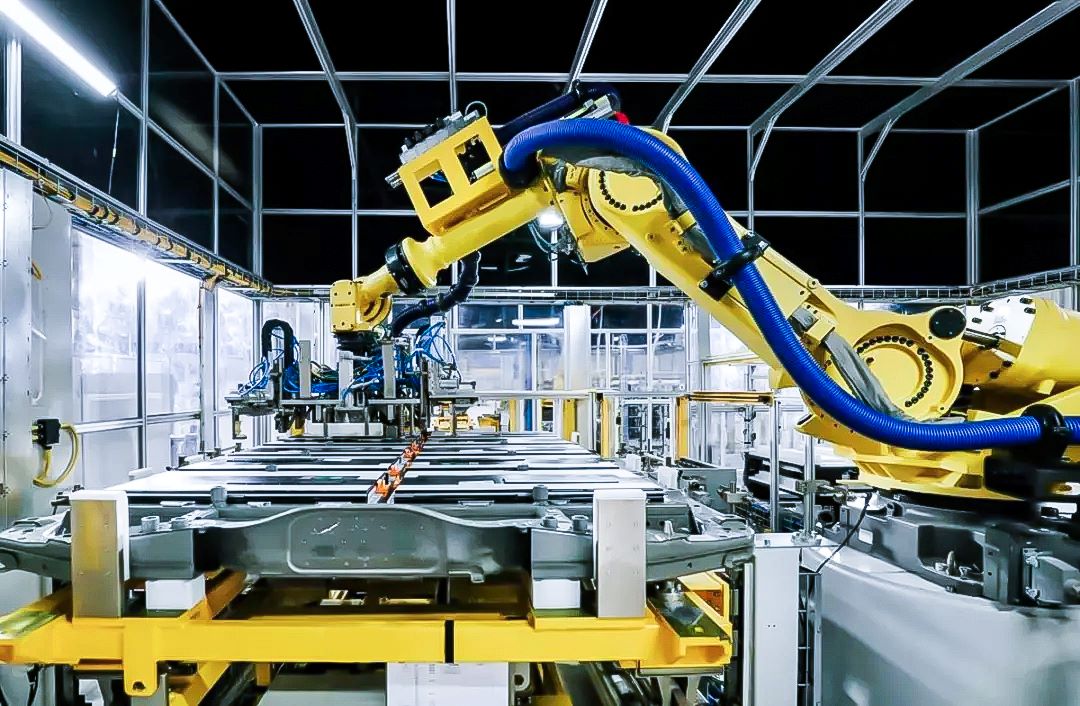
Automobilhersteller
Montage und Einbau von Batteriemodulen
Mech-Eye 3D-Kameras ermöglichen in dieser Case Study die automatisierte Montage und den Einbau von Batteriemodulen in die Karosserie von Elektroautos.
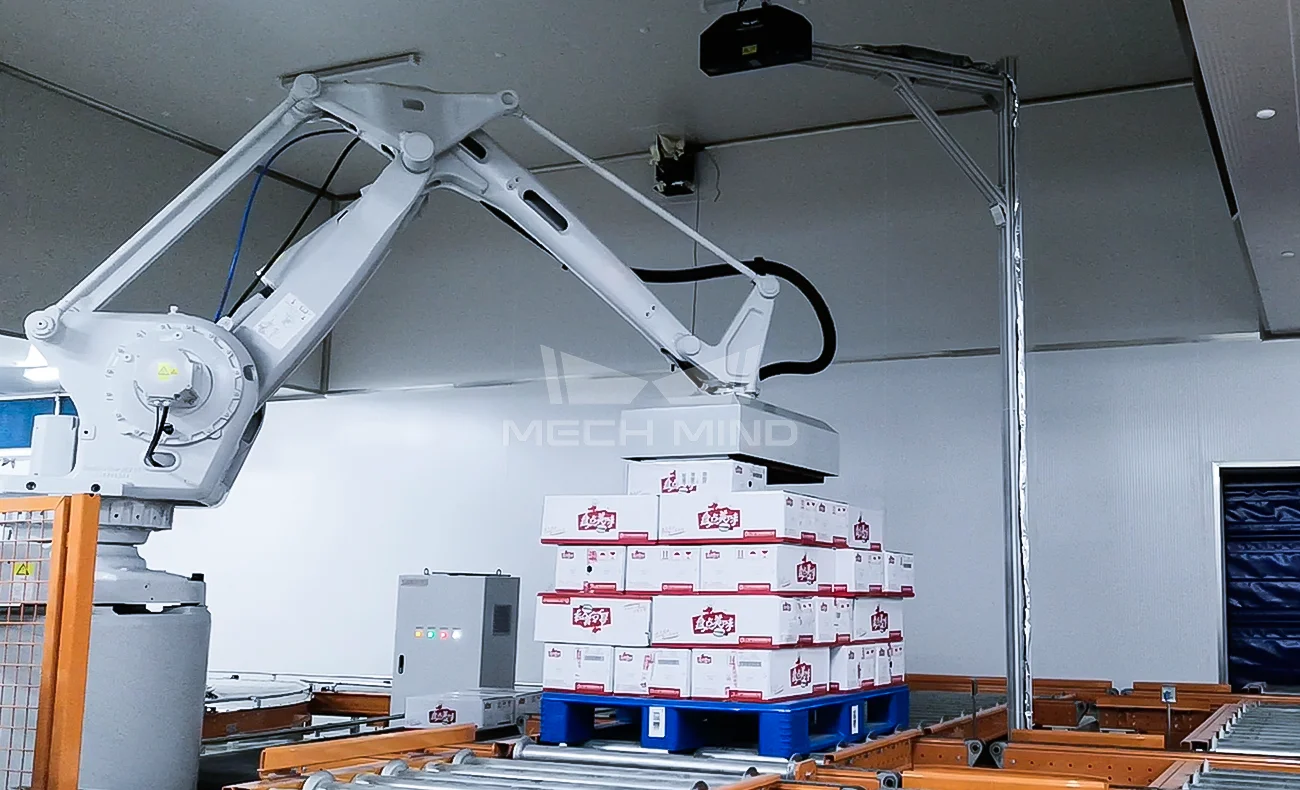
Große Lebensmittelfabrik
Depalettieren von Kartons
Roboter, die mit dem Mech-Mind 3D-Vision-System ausgestattet sind, können Kartons verschiedener Größen und Muster erkennen und diese dann nacheinander von der Palette aufnehmen und auf das Förderband platzieren.