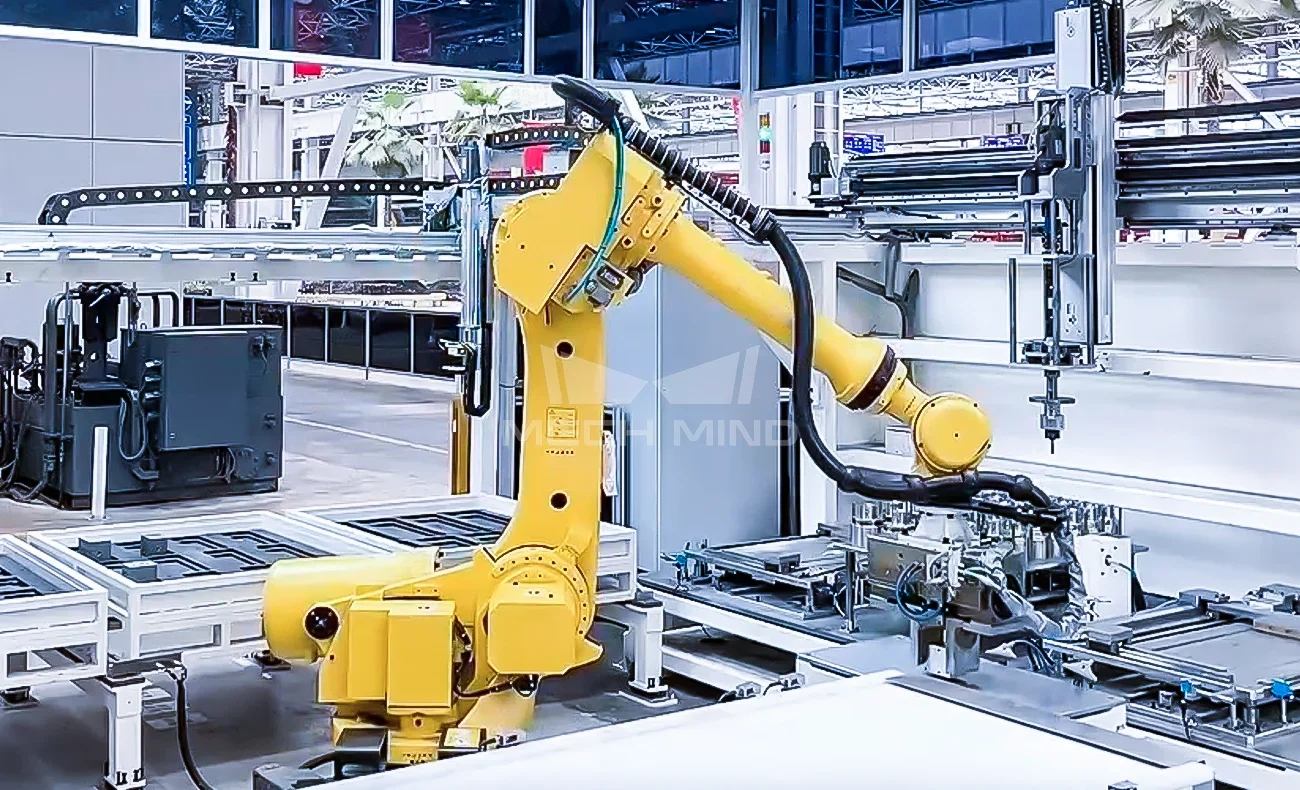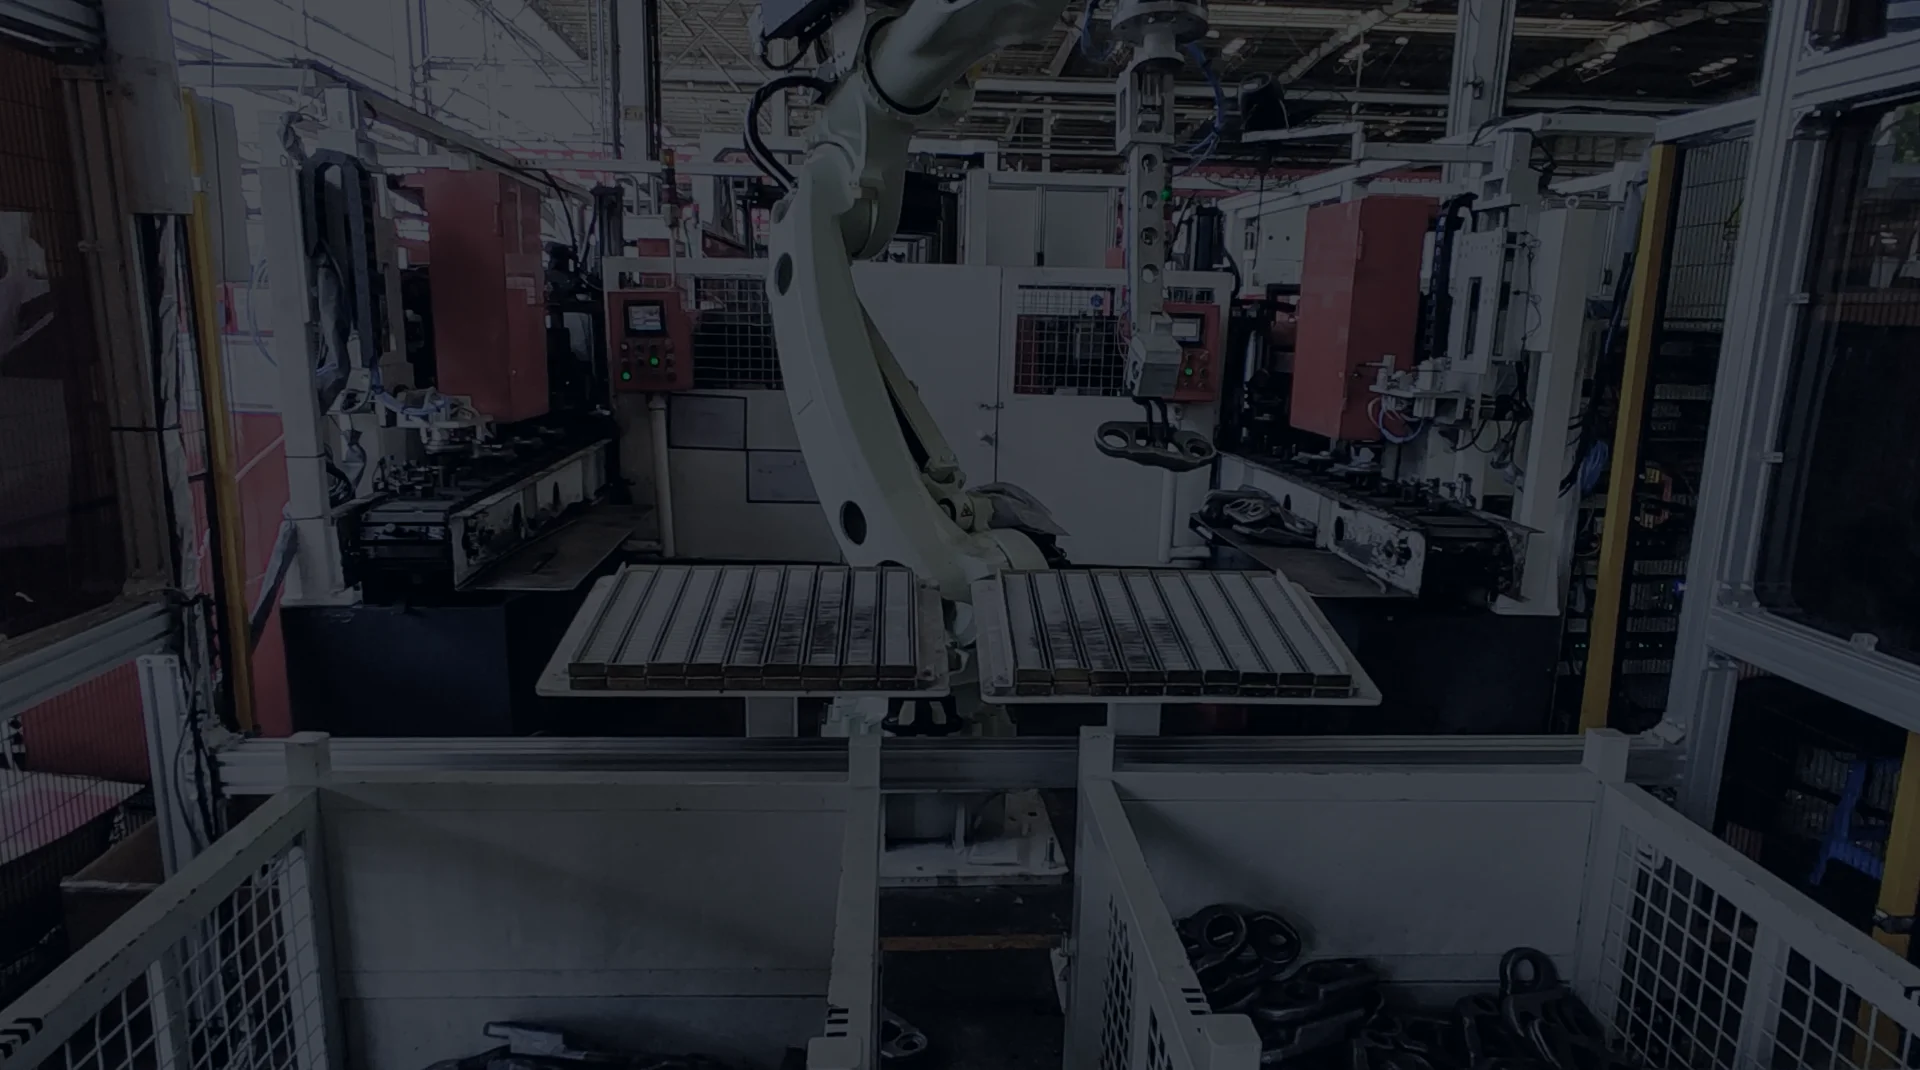
Greifen und Maschinenbeladung von Kettengliedern
Die zufällig im Behälter positionierten Kettenglieder werden vom 3D-Vision-geführten Roboter perfekt identifiziert, um sie kollisionsfrei zu entnehmen und zur weiteren Verarbeitung zu transportieren.
HERAUSFORDERUNGEN
Da sich die Kettenglieder an zufälligen Positionen im Materialbehälter befinden, sollen Vision-geführte Roboter diese überlappenden und unsortierten Kettenglieder genau und schnell greifen, ohne sie fallen zu lassen und zu kollidieren.
DIE MECH-MIND LÖSUNG
Die 3D-Kamera Mech-Eye LSR L-GL liefert mit hoher Genauigkeit hochwertige 3D-Punktwolken von unsortierten Kettengliedern mit komplexen Strukturen und dunklen Oberflächen.
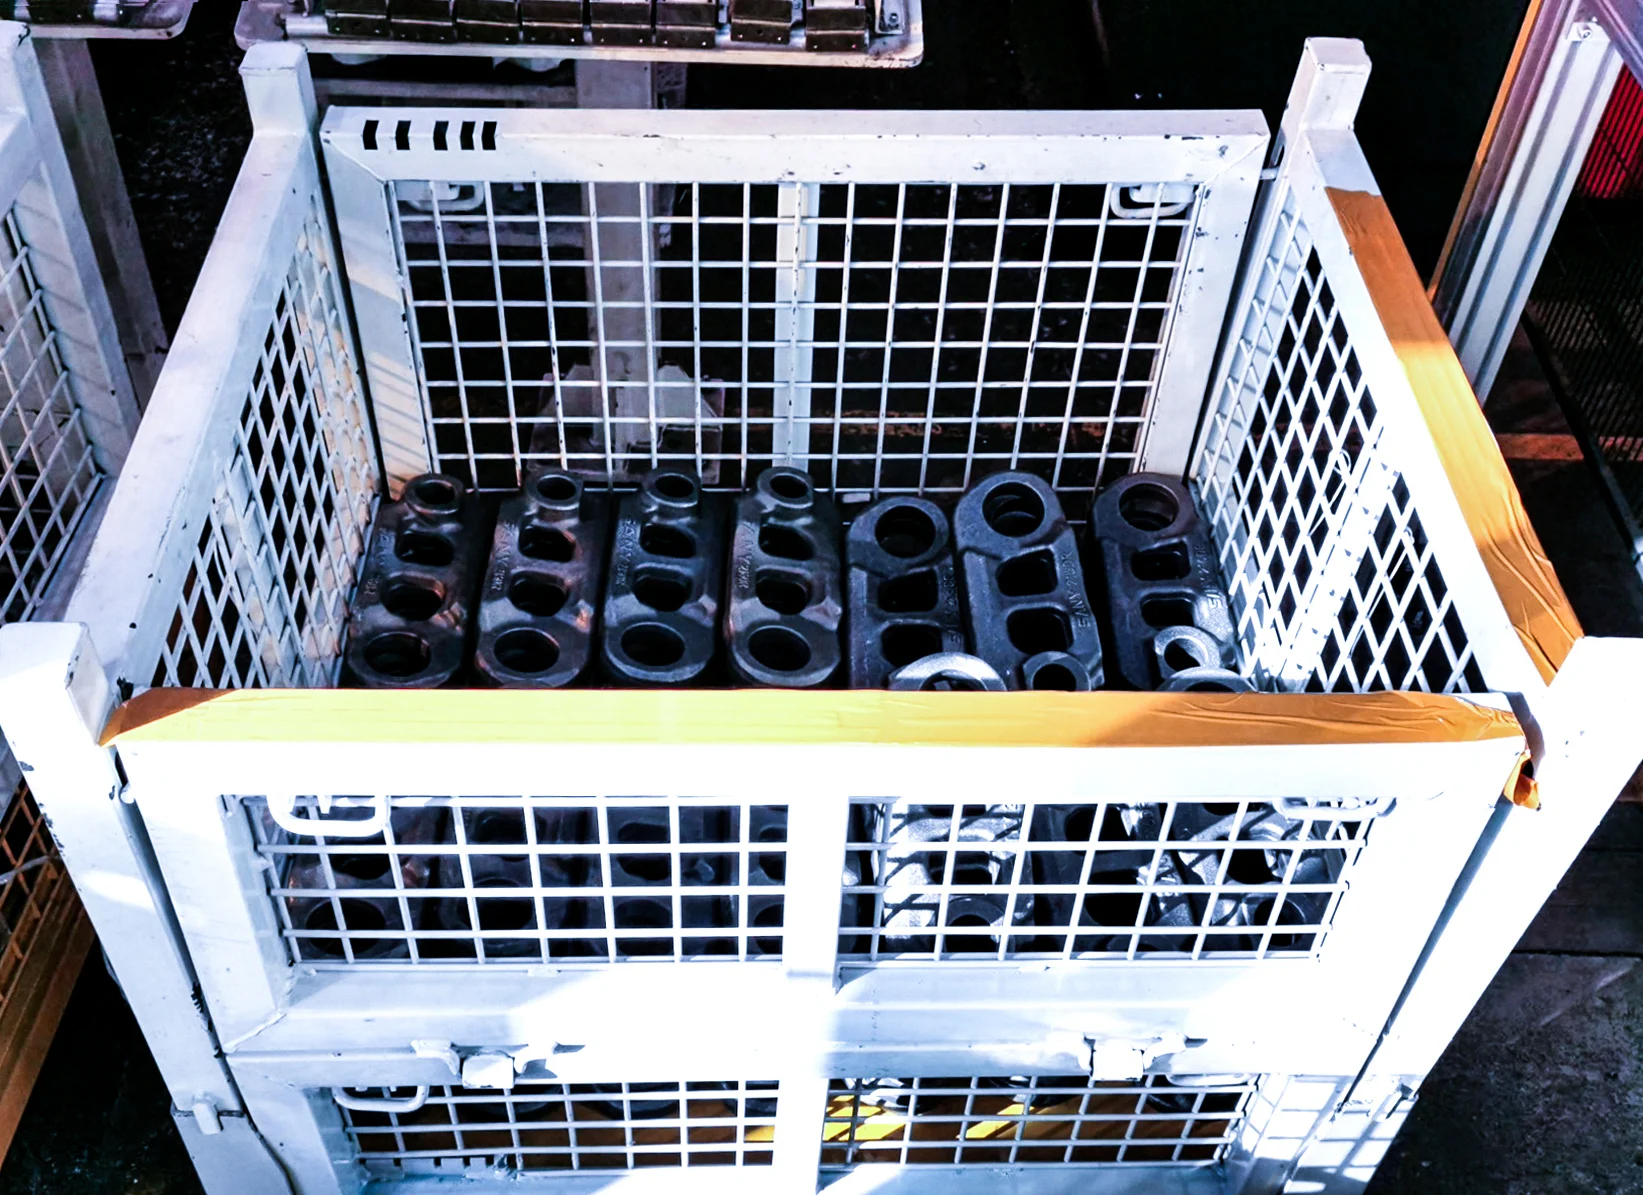
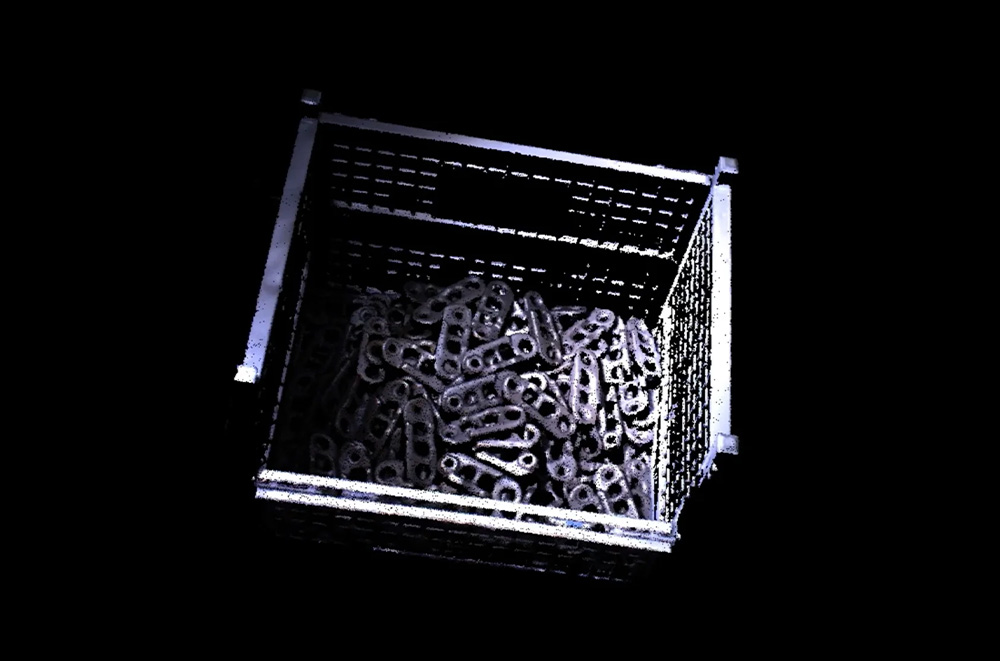
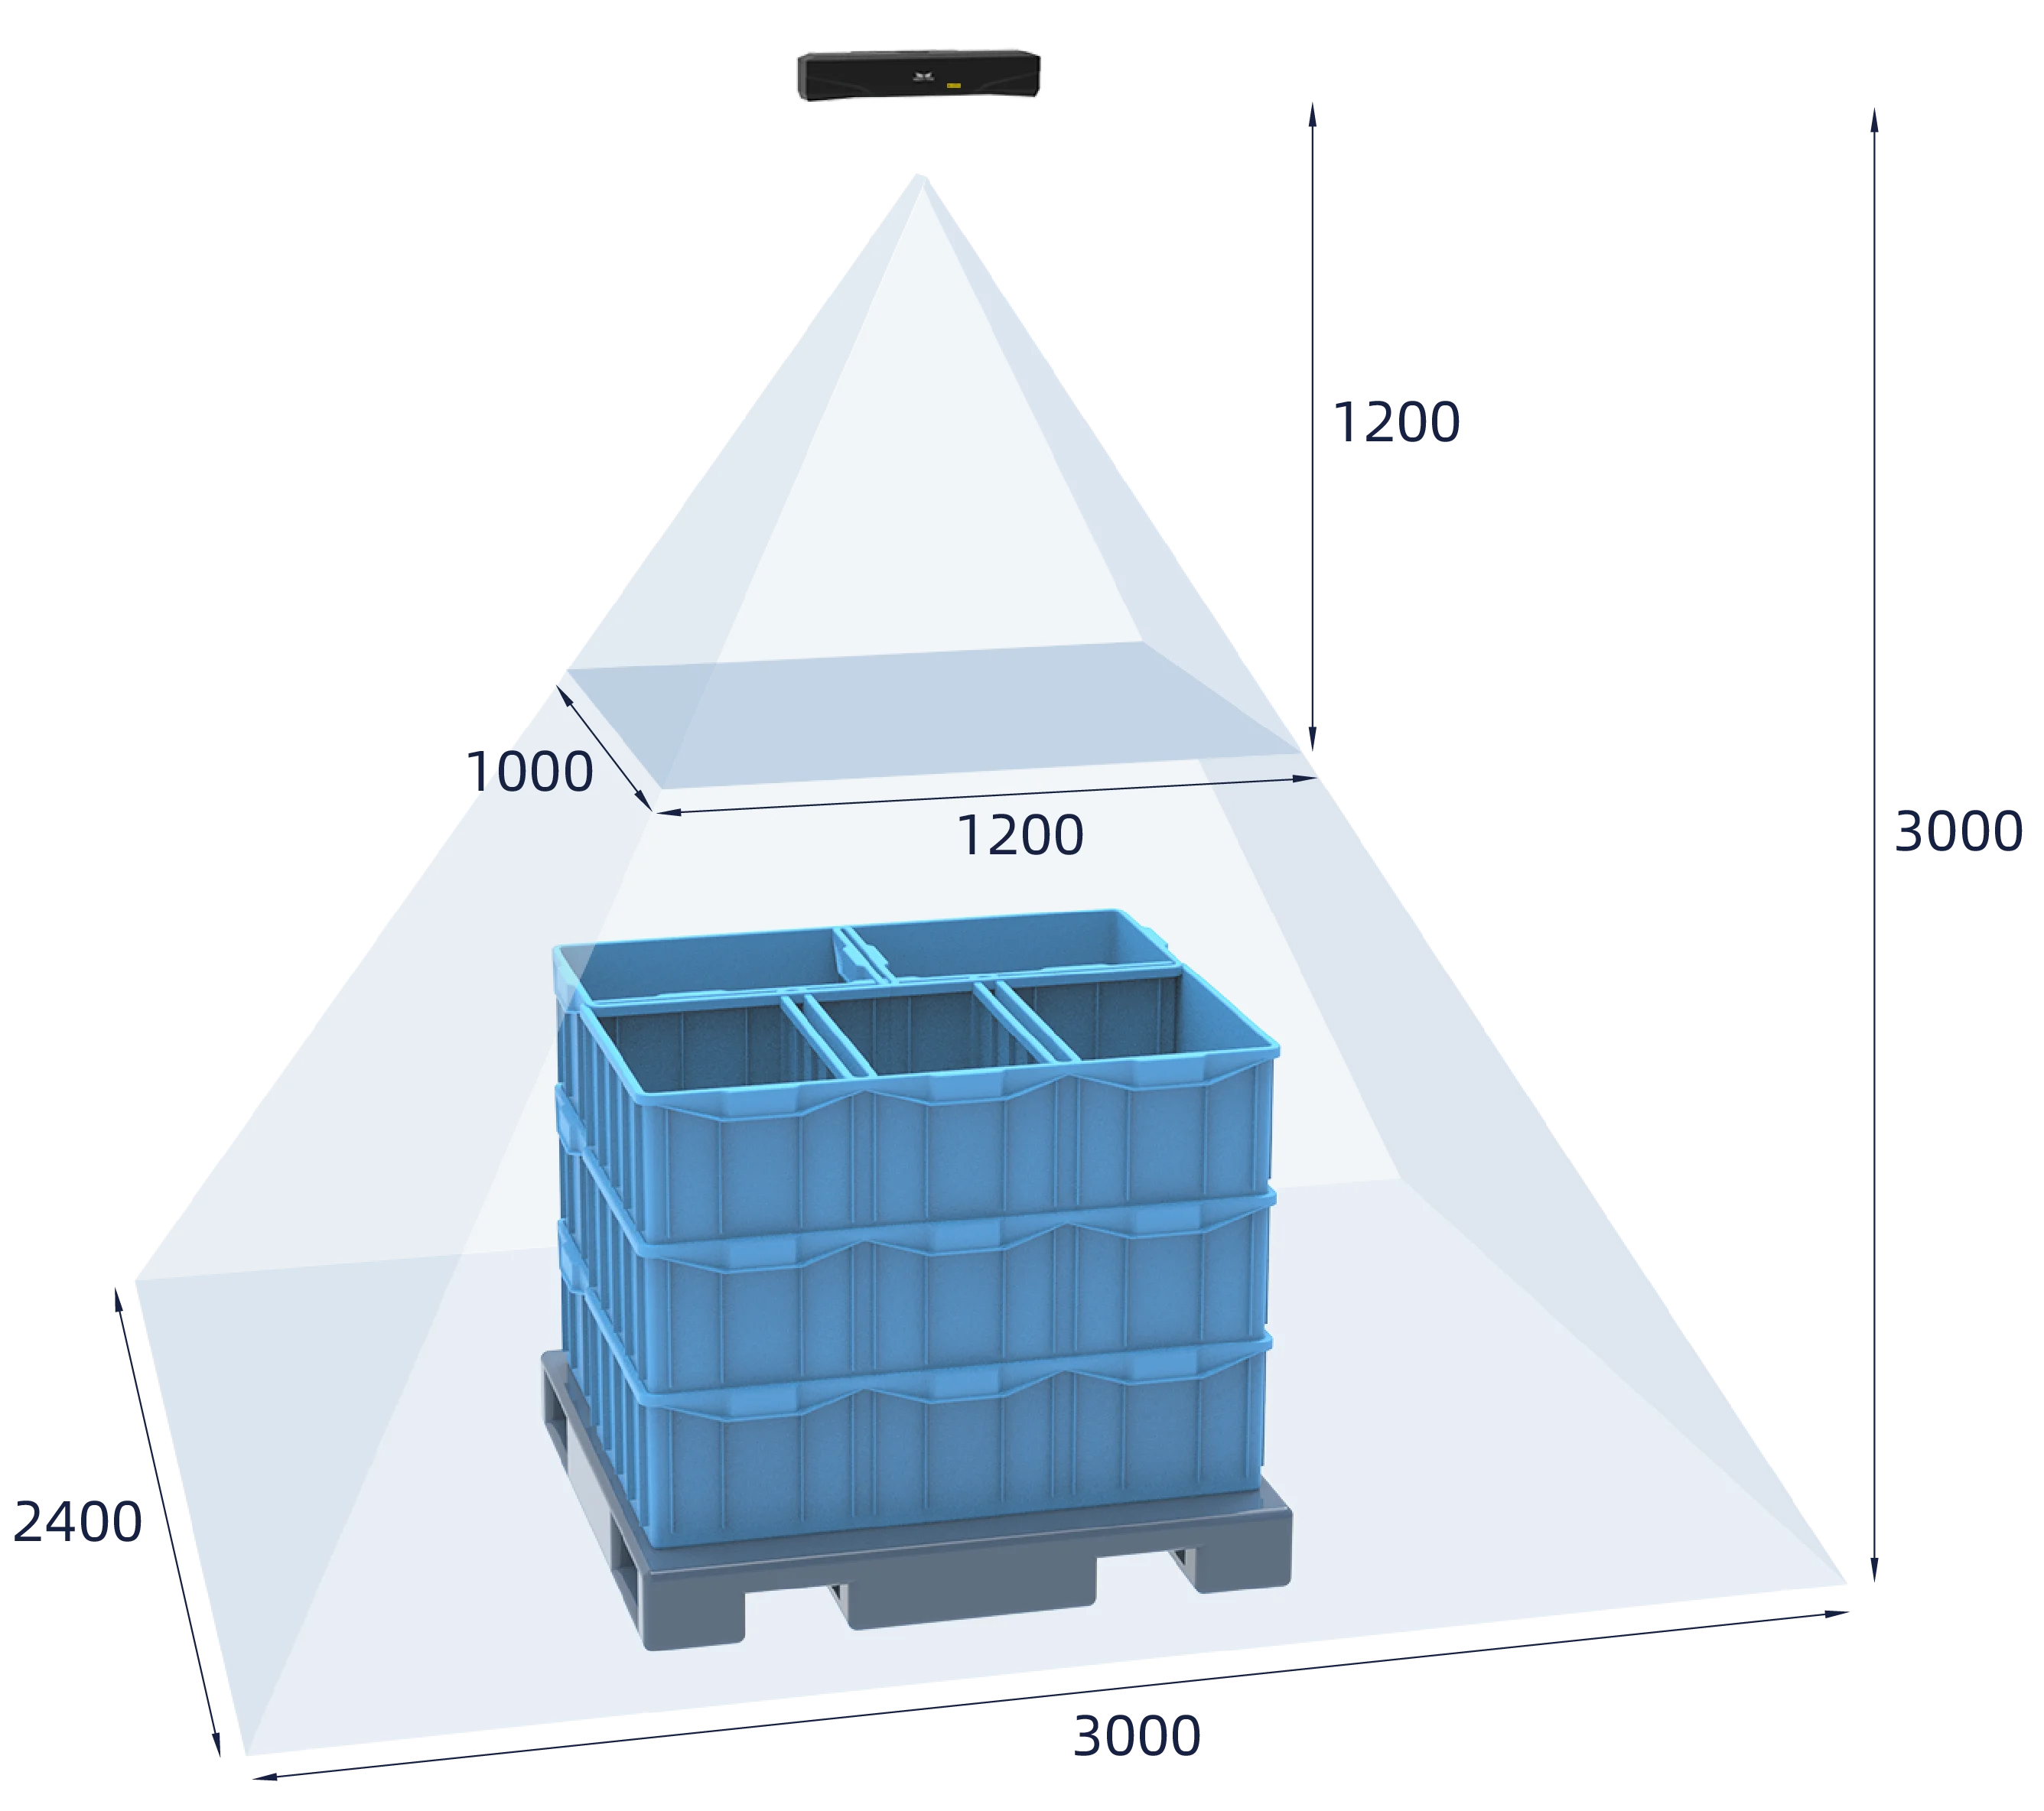
Das Sichtfeld der Kamera, die über dem Arbeitsplatz installiert ist, ist groß genug, um den gesamten Materialbehälter abzudecken.
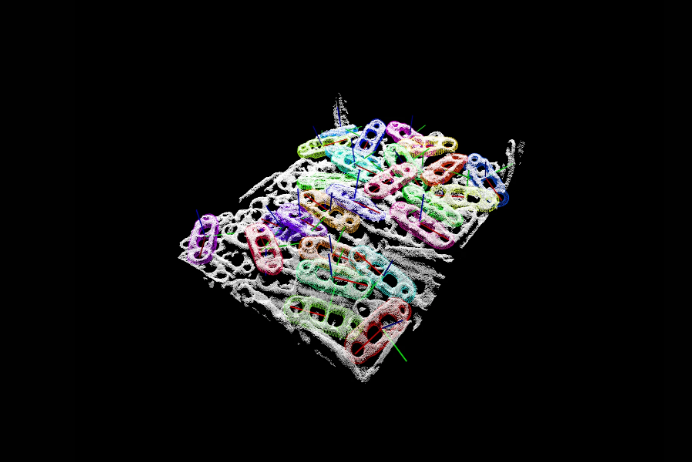
Leistungsstarke KI-Algorithmen berechnen die Greifpunkte für die Roboter und gewährleisten eine präzise Entnahme.
Algorithmen zur Bahnplanung und Kollisionserkennung ermöglichen eine kollisionsfreie Entnahme und Platzierung.
Die Mech-Eye LSR L-GL gewährleistet eine solide Leistung bei starkem Umgebungslicht (> 30.000 lx).
RESULTATE
● Dutzende von Arbeitsplätzen wurden automatisiert und die Produktivität wurde drastisch verbessert. ● Durch die Implementierung der Lösung von Mech-Mind konnte der Kunde seine Kosten um 80 % senken.
Bin Picking von Ventilblöcken
Großer Baumaschinenhersteller