
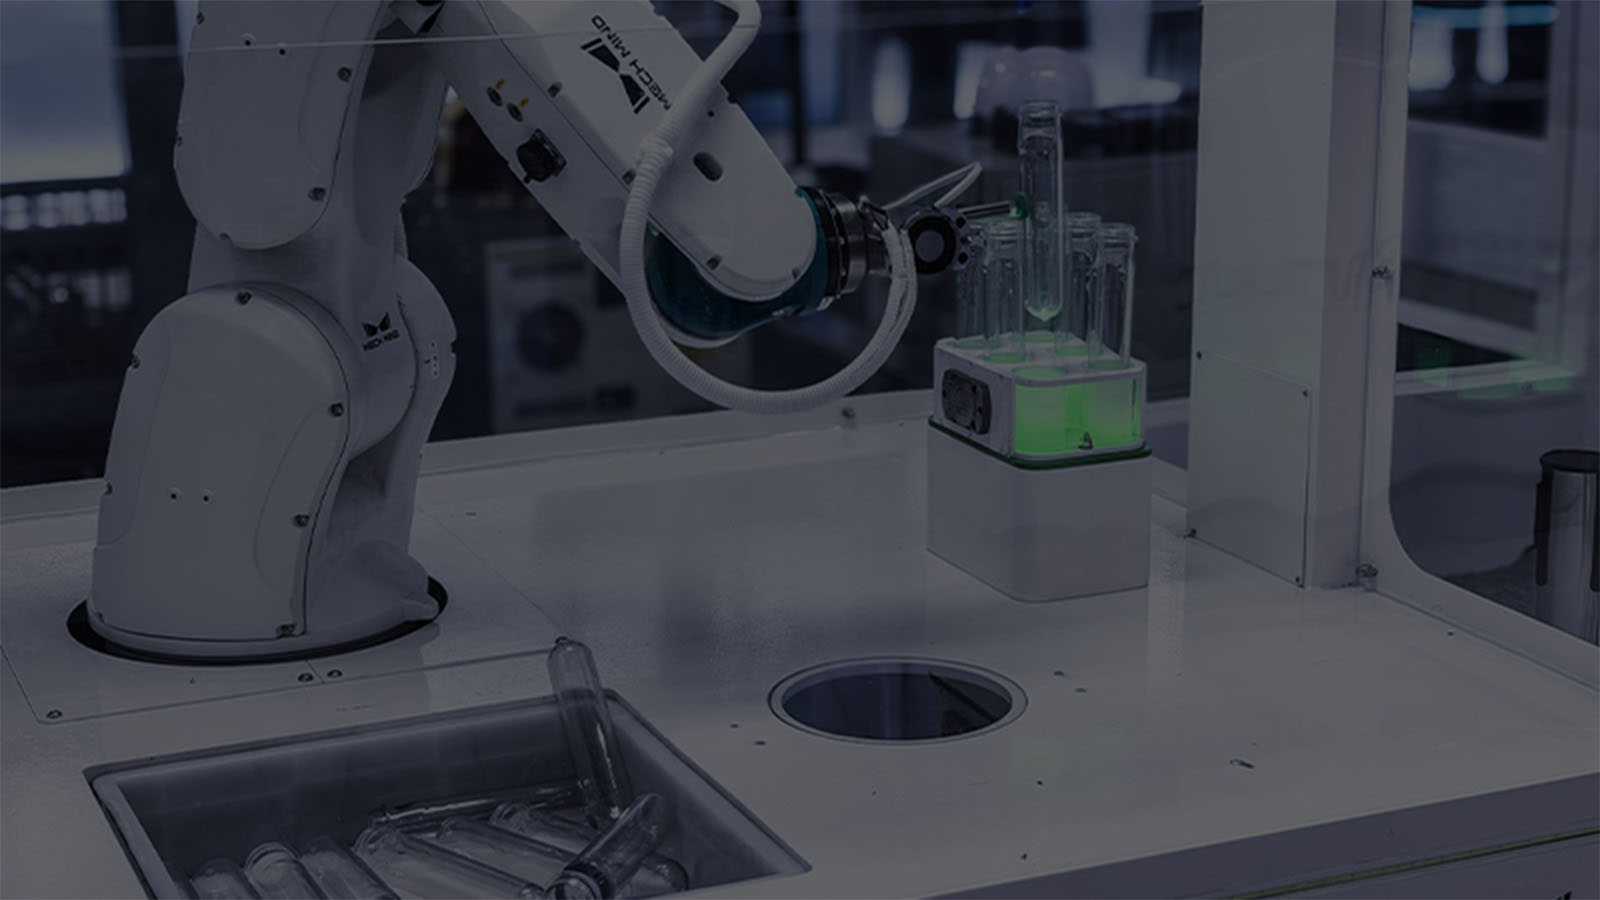
Das Unsichtbare sehen: Warum transparente Objekte für Roboter so schwierig sind
2026-05-29
Das Unsichtbare sehen: Warum transparente Objekte für Roboter so schwierig sind
Transparente Objekte scheinen im Alltag ganz selbstverständlich zu sein, doch für Roboter gehören sie zu den Objekten, die am schwierigsten zu erkennen und zu handhaben sind. Durchsichtige Flaschen, Plastikbehälter, medizinische Fläschchen, Lampenschirme und durchscheinende Verpackungen können sich unter Lichteinfluss unvorhersehbar verhalten. Anstatt klare, stabile visuelle Signale zu liefern, erzeugen sie oft schwache Reflexionen, verzerrte Konturen oder verwirrende Blendungen.
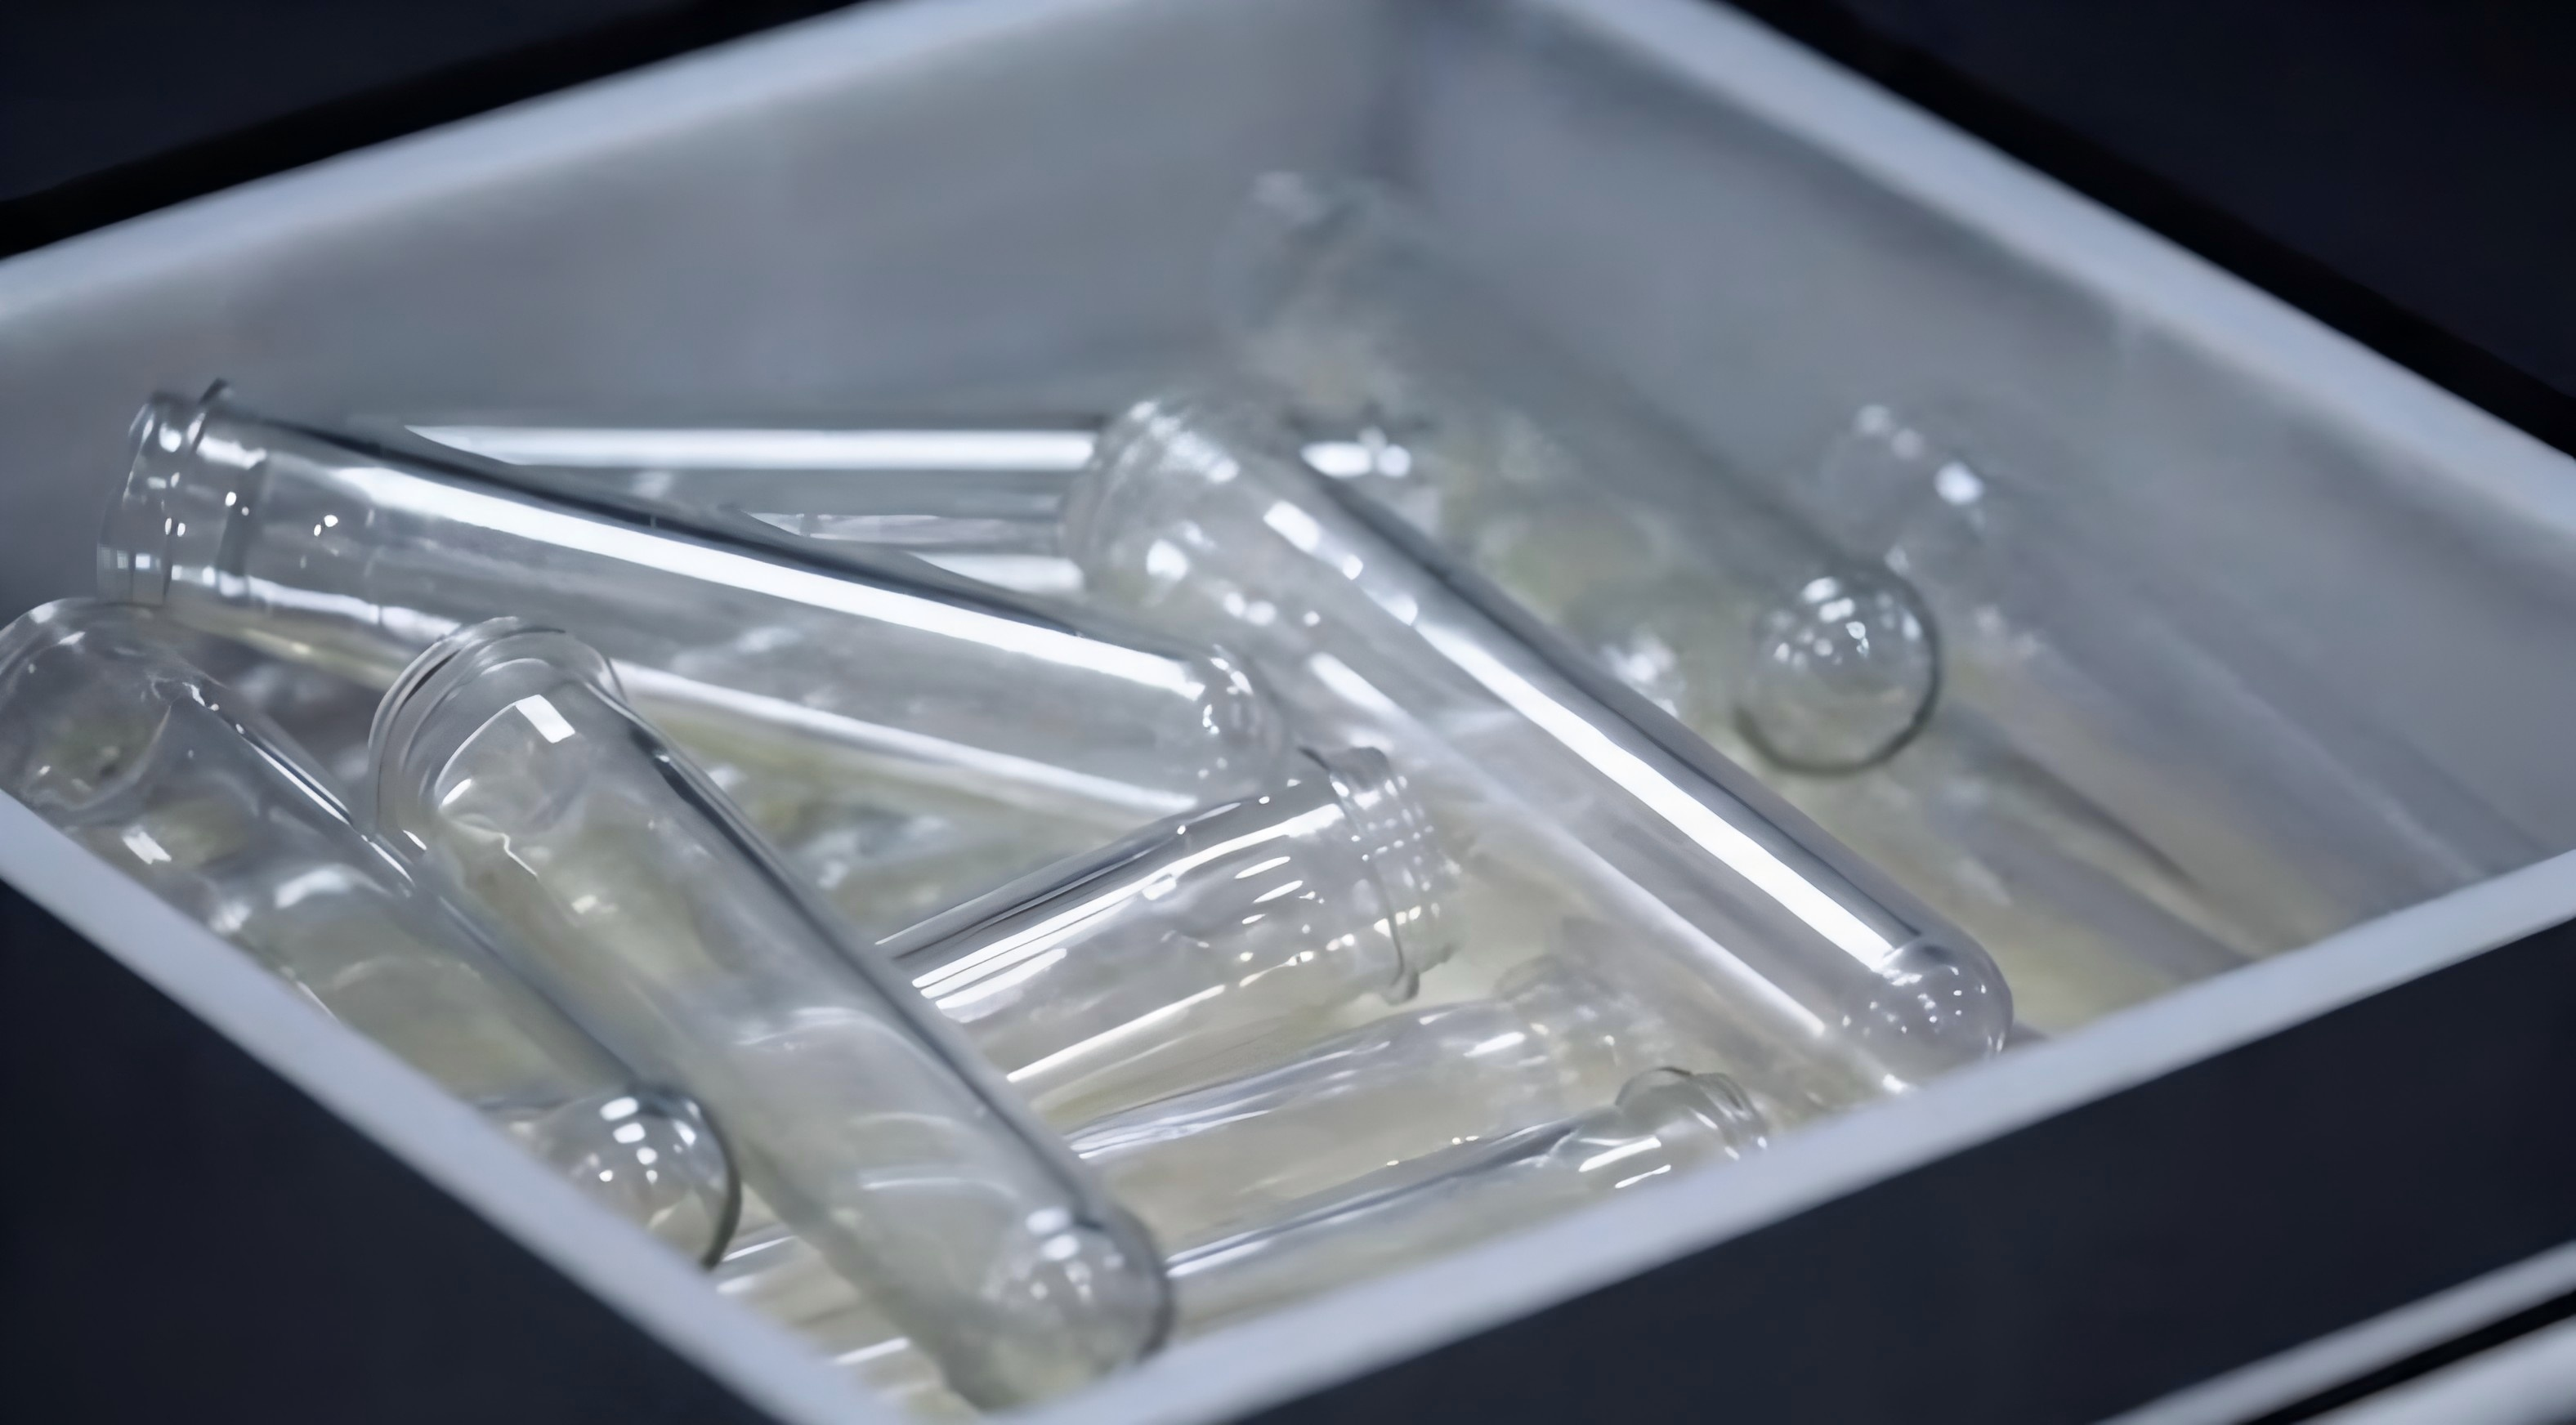
Hier beginnt die eigentliche Herausforderung. In der industriellen Automatisierung muss ein Roboter mehr tun, als ein Objekt einfach nur zu „sehen“. Er muss es genau erkennen, seine Form und Lage verstehen und dann einen sicheren, zuverlässigen Greifvorgang planen. Wenn ein Objekt transparent ist, wird jeder dieser Schritte schwieriger.
Aus diesem Grund gilt die Handhabung transparenter Objekte seit langem als typisches Problem in der industriellen Bildverarbeitung. Es geht nicht nur um bessere Beleuchtung oder eine leistungsfähigere Kamera. Es handelt sich um ein Wahrnehmungsproblem, das an der Schnittstelle von Optik, Bildgebung und intelligenter Robotersteuerung liegt.
Warum herkömmliche Bildverarbeitungssysteme Schwierigkeiten haben
Die meisten herkömmlichen Bildverarbeitungssysteme sind auf die Erkennung sichtbarer Oberflächenmerkmale ausgelegt. Dazu zählen Kanten, Textur, Kontrast und gleichmäßige Lichtreflexion. Transparente Objekte weisen diese Merkmale jedoch nicht in stabiler Form auf.
Das erste Problem ist die Lichtbrechung. Wenn Licht durch ein transparentes Material dringt, wird es gebrochen. Dadurch verändert sich die Art und Weise, wie das Objekt der Kamera erscheint, sodass seine Umrisse oft unvollständig oder ungenau wirken. So kann eine Flasche oder ein Behälter je nach Blickwinkel verschoben, gestreckt oder teilweise unsichtbar erscheinen.
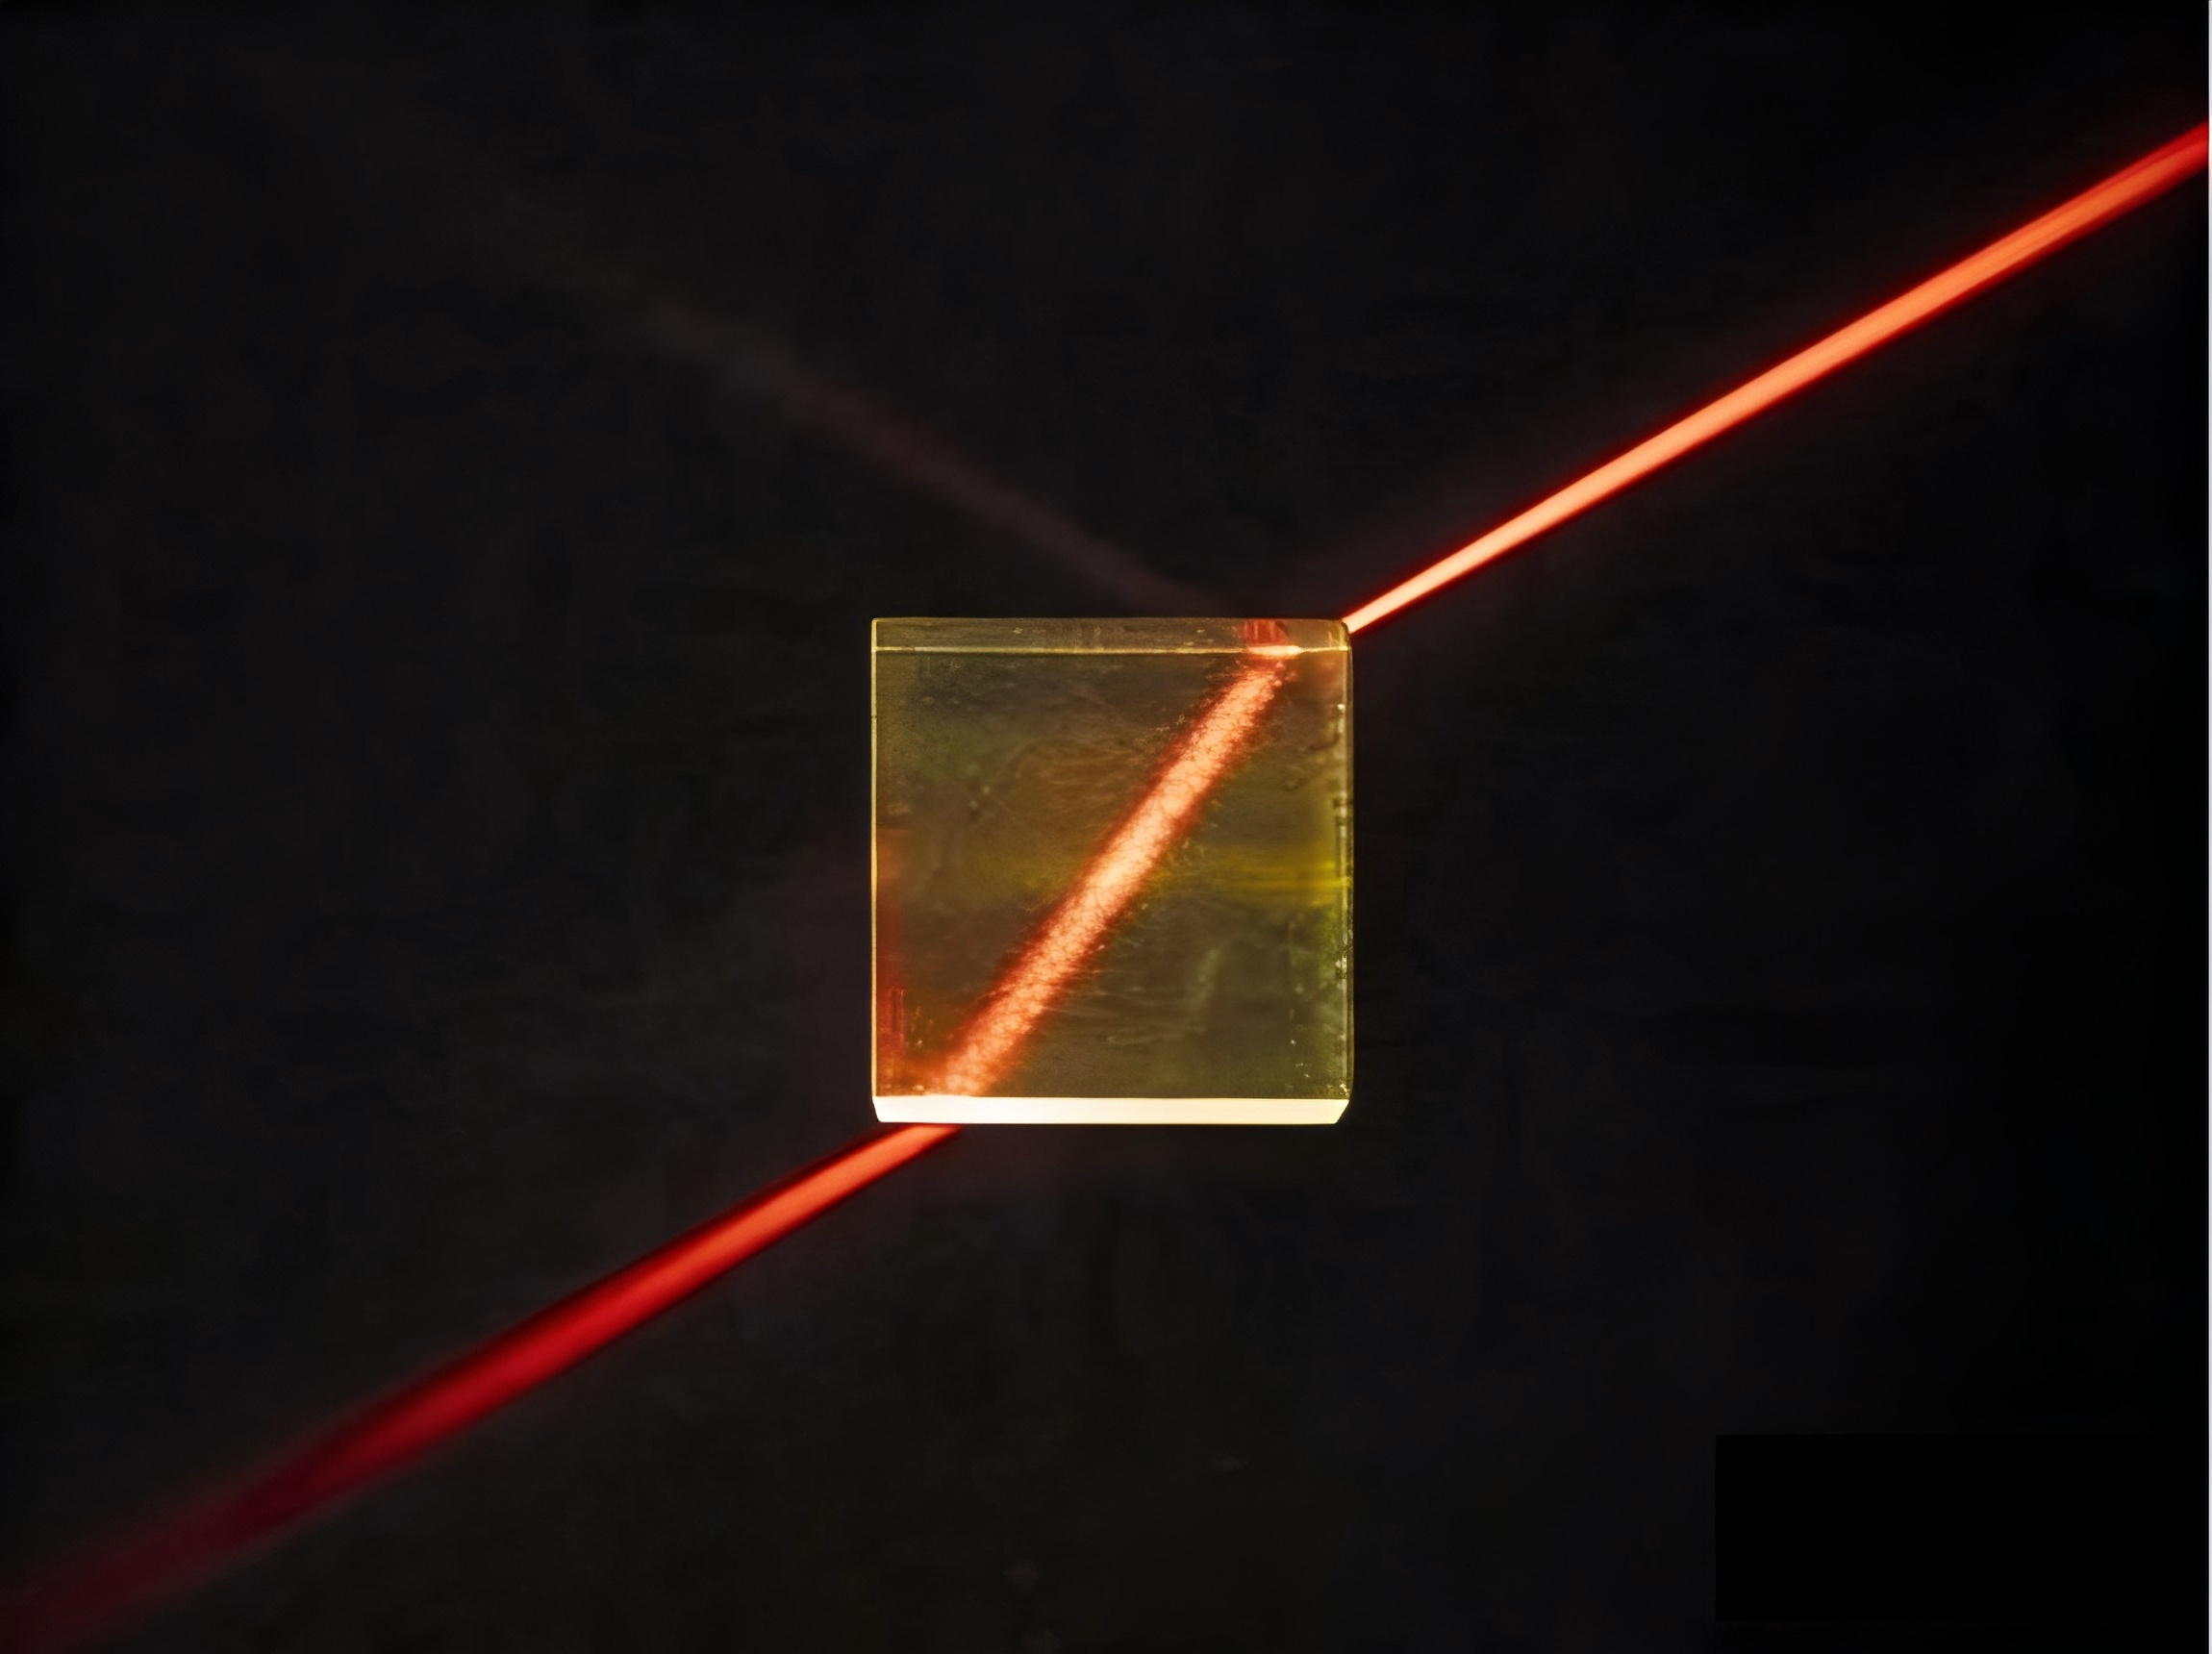
Durch Lichtbrechung entsteht bei transparenten Objekten eine scheinbare Formverzerrung.
Das zweite Problem ist der geringe Kontrast. Transparente Materialien verschmelzen oft mit dem Hintergrund, insbesondere wenn dieser ähnliche Farben aufweist oder stark reflektiert. Ohne deutlichen Kontrast fällt es Algorithmen schwer, das Objekt von der Umgebung zu trennen.
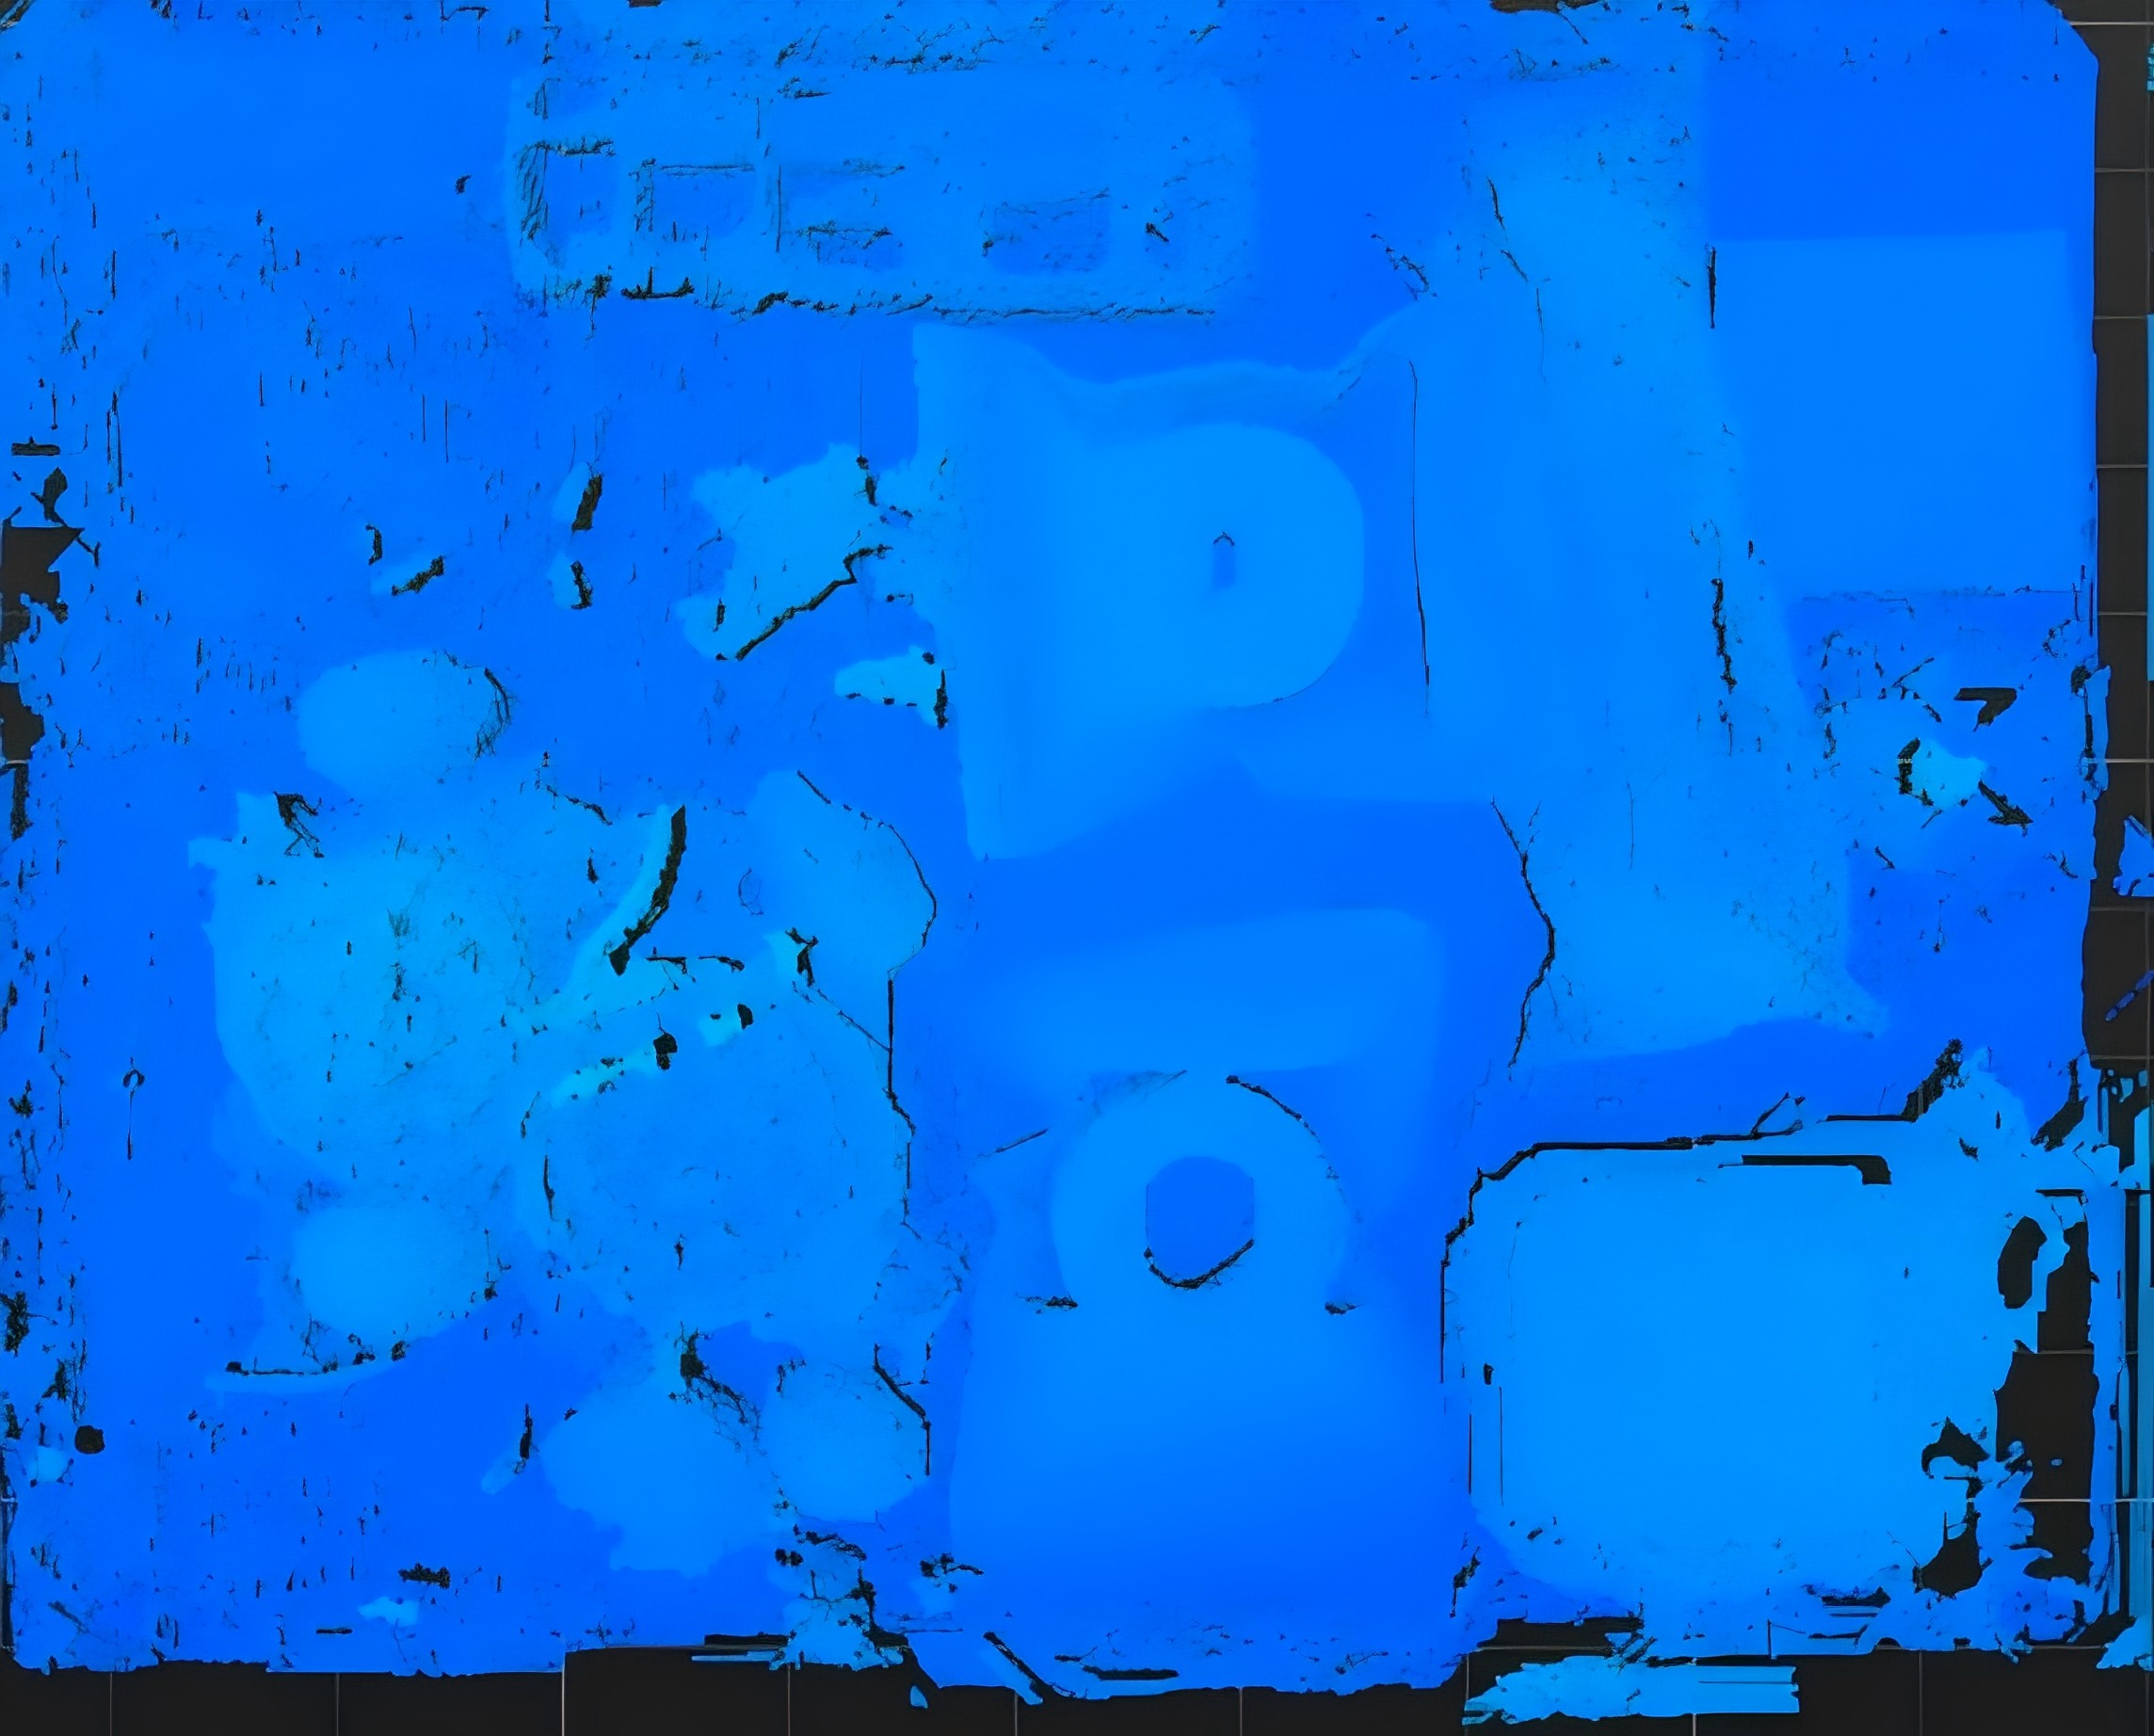
Geringer Kontrast verringert die Trennung von Objekt und Hintergrund und verwischt die Punktwolken-Ergebnisse.
Das dritte Problem ist die Interreflexion. Wenn Licht zwischen der Objektoberfläche und den umgebenden Oberflächen hin- und herprallt, können Geisterbilder, Blendeffekte oder falsche Kanten entstehen. Diese Artefakte können ein Bildverarbeitungssystem dazu verleiten, eine falsche Form oder Position zu erkennen.
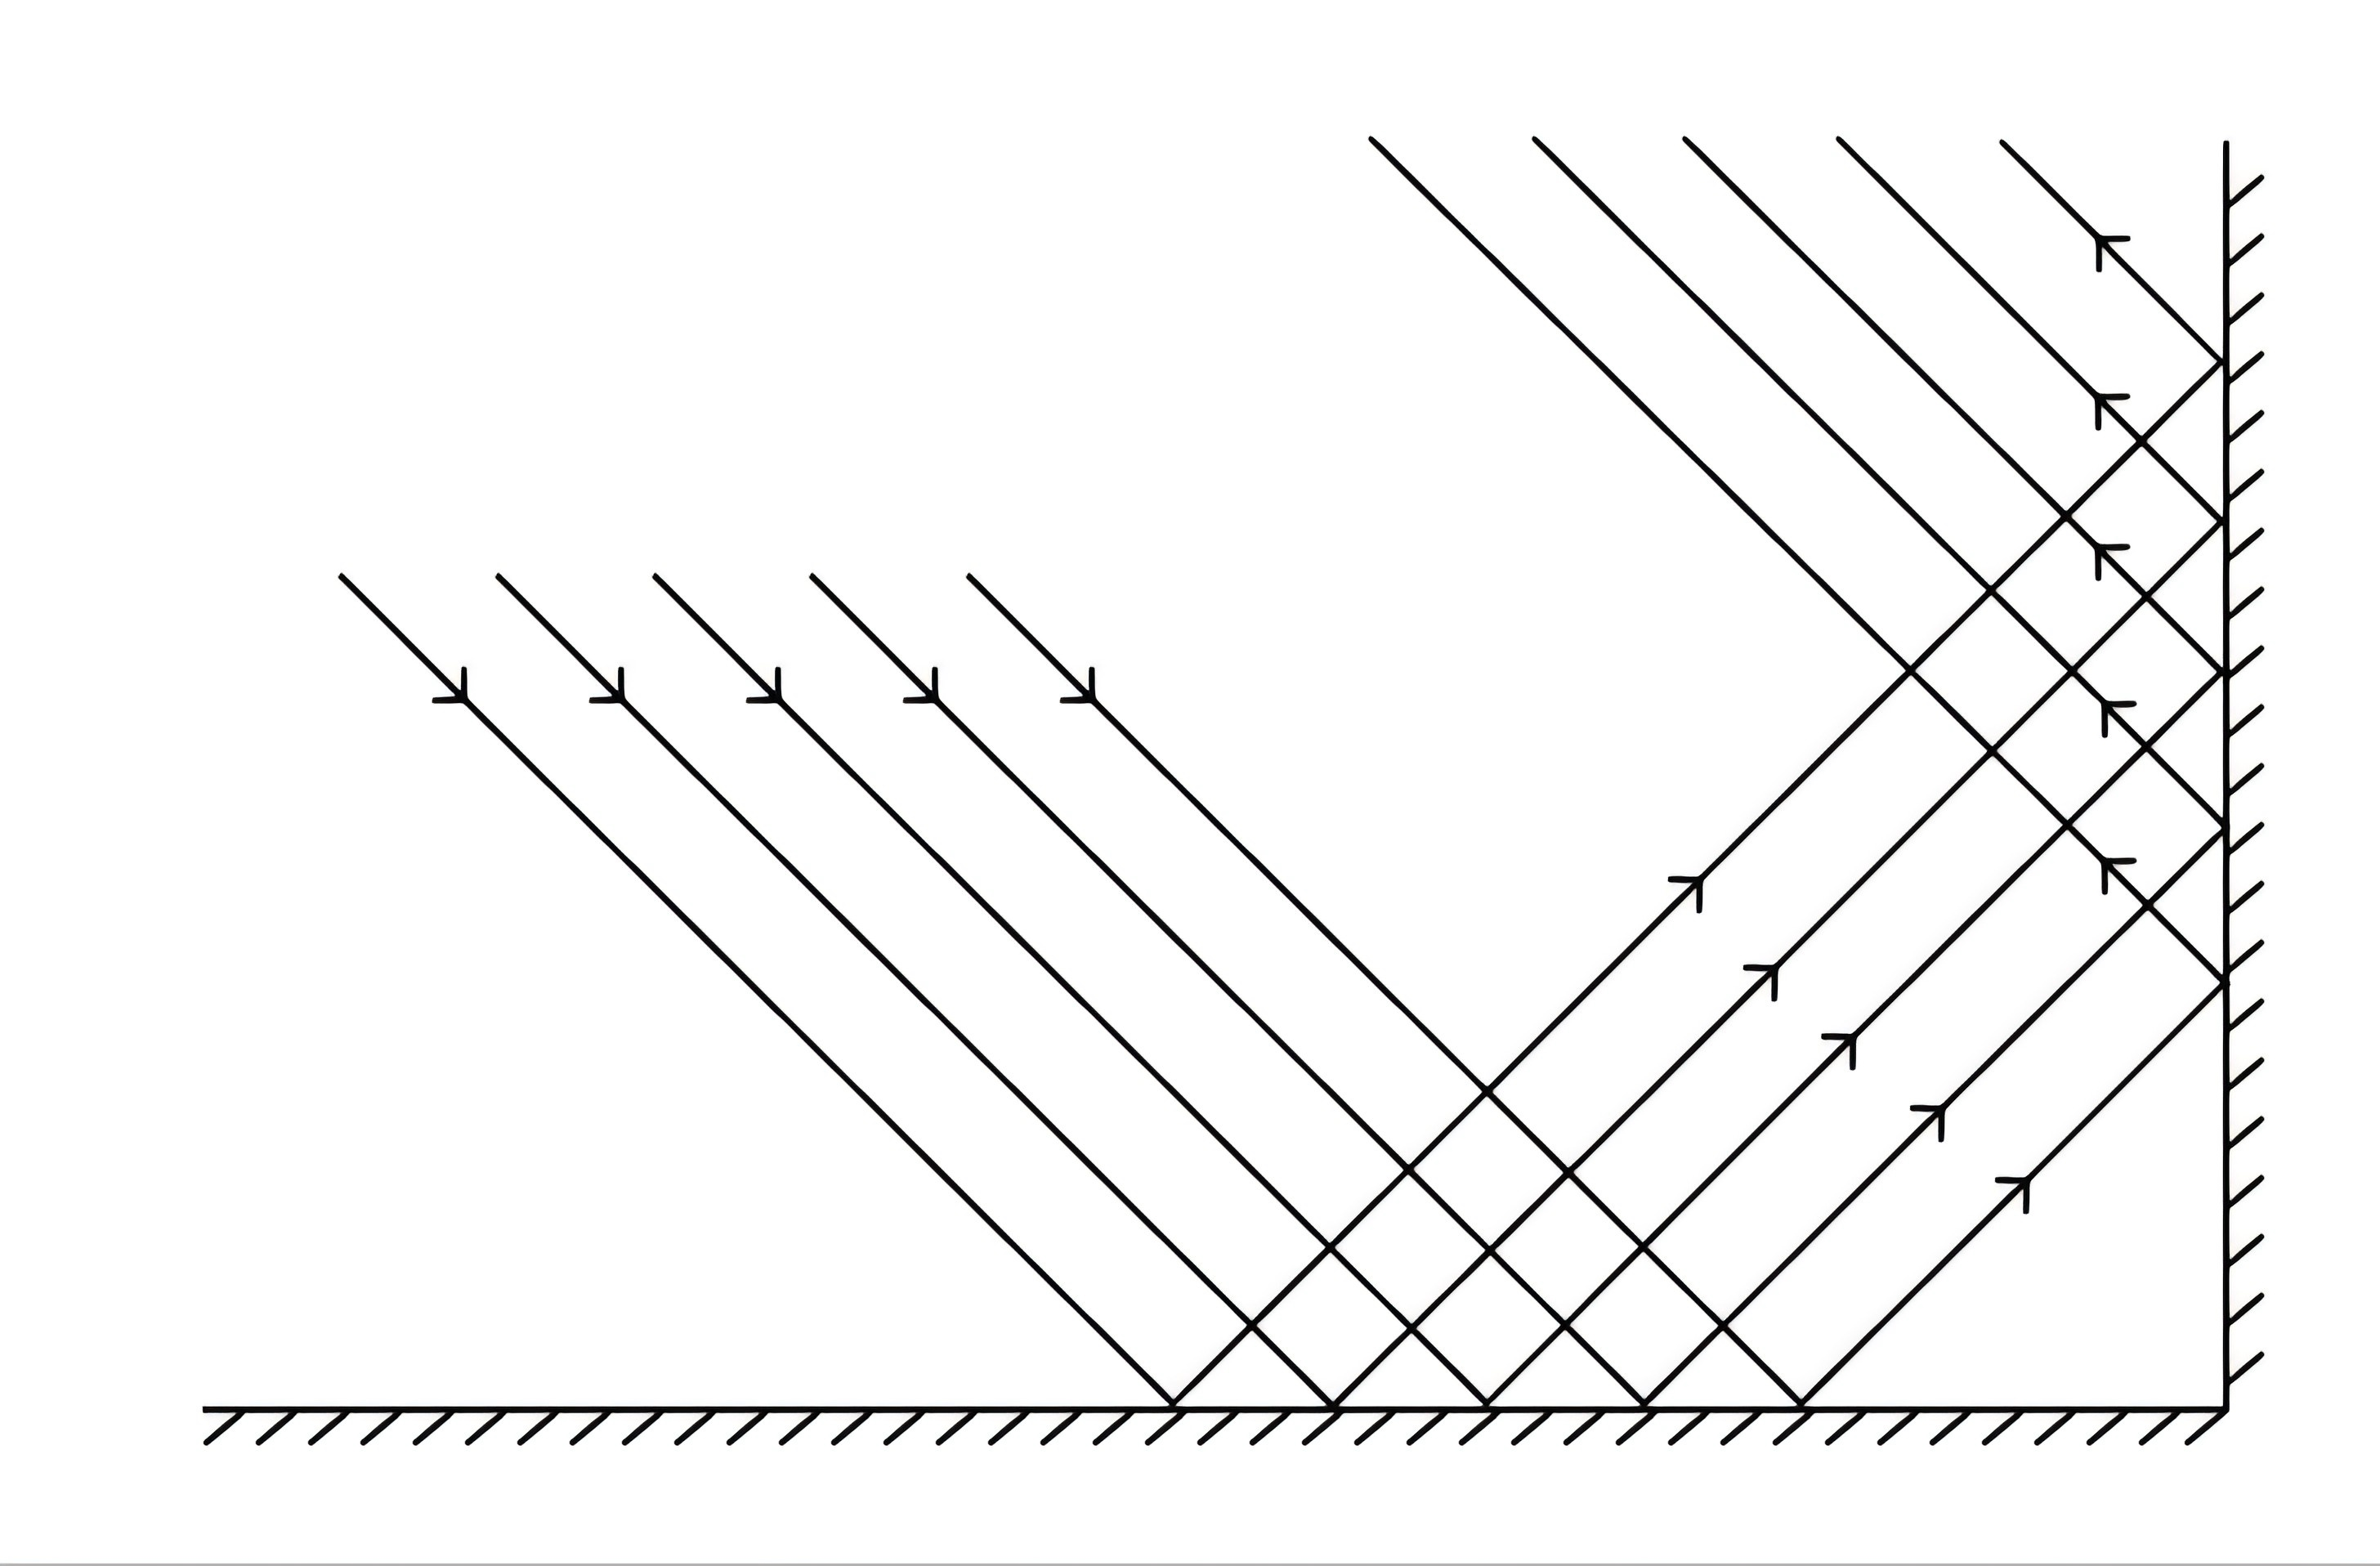
Interreflexion bezeichnet die mehrfachen Lichtreflexionen zwischen den Oberflächen eines Objekts, die durch dessen komplexe Form verursacht werden.
Diese Effekte sind für Menschen oft offensichtlich, sobald sie wissen, worauf sie achten müssen. Für Roboter können sie jedoch die Erkennungs- und Greifzuverlässigkeit vollständig untergraben.
Warum das Problem schwieriger ist, als es aussieht
Die Handhabung transparenter Objekte ist nicht nur deshalb schwierig, weil diese schwer zu erkennen sind, sondern auch, weil der gesamte nachgelagerte Arbeitsablauf instabil wird.
Wenn der Roboter die Lage des Objekts nicht zuverlässig bestimmen kann, sinkt die Greifgenauigkeit. Ist die Punktwolke unvollständig, kann der Roboter die Objektgrenze falsch einschätzen. Ändert sich das visuelle Signal von Bild zu Bild, wird das Greifverhalten inkonsistent. In der Hochgeschwindigkeitsautomatisierung führt Inkonsistenz schnell zu Ausfallzeiten, Nacharbeit oder verpassten Taktzeiten.
Deshalb lässt sich das Problem nicht allein durch Wahrnehmung lösen. Das Bildverarbeitungssystem muss Daten liefern, die stabil genug sind, damit der Roboter entsprechend reagieren kann. Mit anderen Worten: Die Handhabung transparenter Objekte ist eine ganzheitliche Herausforderung, bei der Optik, 3D-Bildgebung, Algorithmusverbesserung und Bewegungsausführung zusammenwirken müssen.
Wie ein besserer Bildgebungsansatz aussieht
Ein effektiverer Ansatz für den Umgang mit transparenten Objekten setzt einen besseren visuellen Input voraus.
Anstatt sich allein auf das Erscheinungsbild der Oberfläche zu verlassen, nutzen fortschrittliche 3D-Bildverarbeitungssysteme strukturierte Bildgebung, Tiefeninformationen und ein optimiertes optisches Design. So können sie aussagekräftigere geometrische Daten erfassen. Dadurch kann der Roboter die tatsächliche räumliche Form des Objekts besser erfassen, selbst wenn die Oberfläche optisch irreführend ist.
Bei transparenten Objekten muss das Bildverarbeitungssystem zudem robust gegenüber schwachen Reflexionen und Interferenz durch Interreflexionen sein. Das bedeutet, dass das System mehr leisten muss, als nur „durch das Objekt hindurchzusehen“. Es muss auch irreführendes optisches Rauschen unterdrücken und genügend Struktur im Bild oder in der Punktwolke für die nachgelagerte Erkennung und Greifplanung bewahren.
Hier kommt der spezialisierten industriellen 3D-Bildverarbeitung eine besondere Bedeutung zu. Bei hochwertiger Bildgebung geht es nicht nur um die Auflösung. Es geht darum, wie viele verlässliche Informationen das System unter realen Fabrikbedingungen aus schwierigen Materialien extrahieren kann.
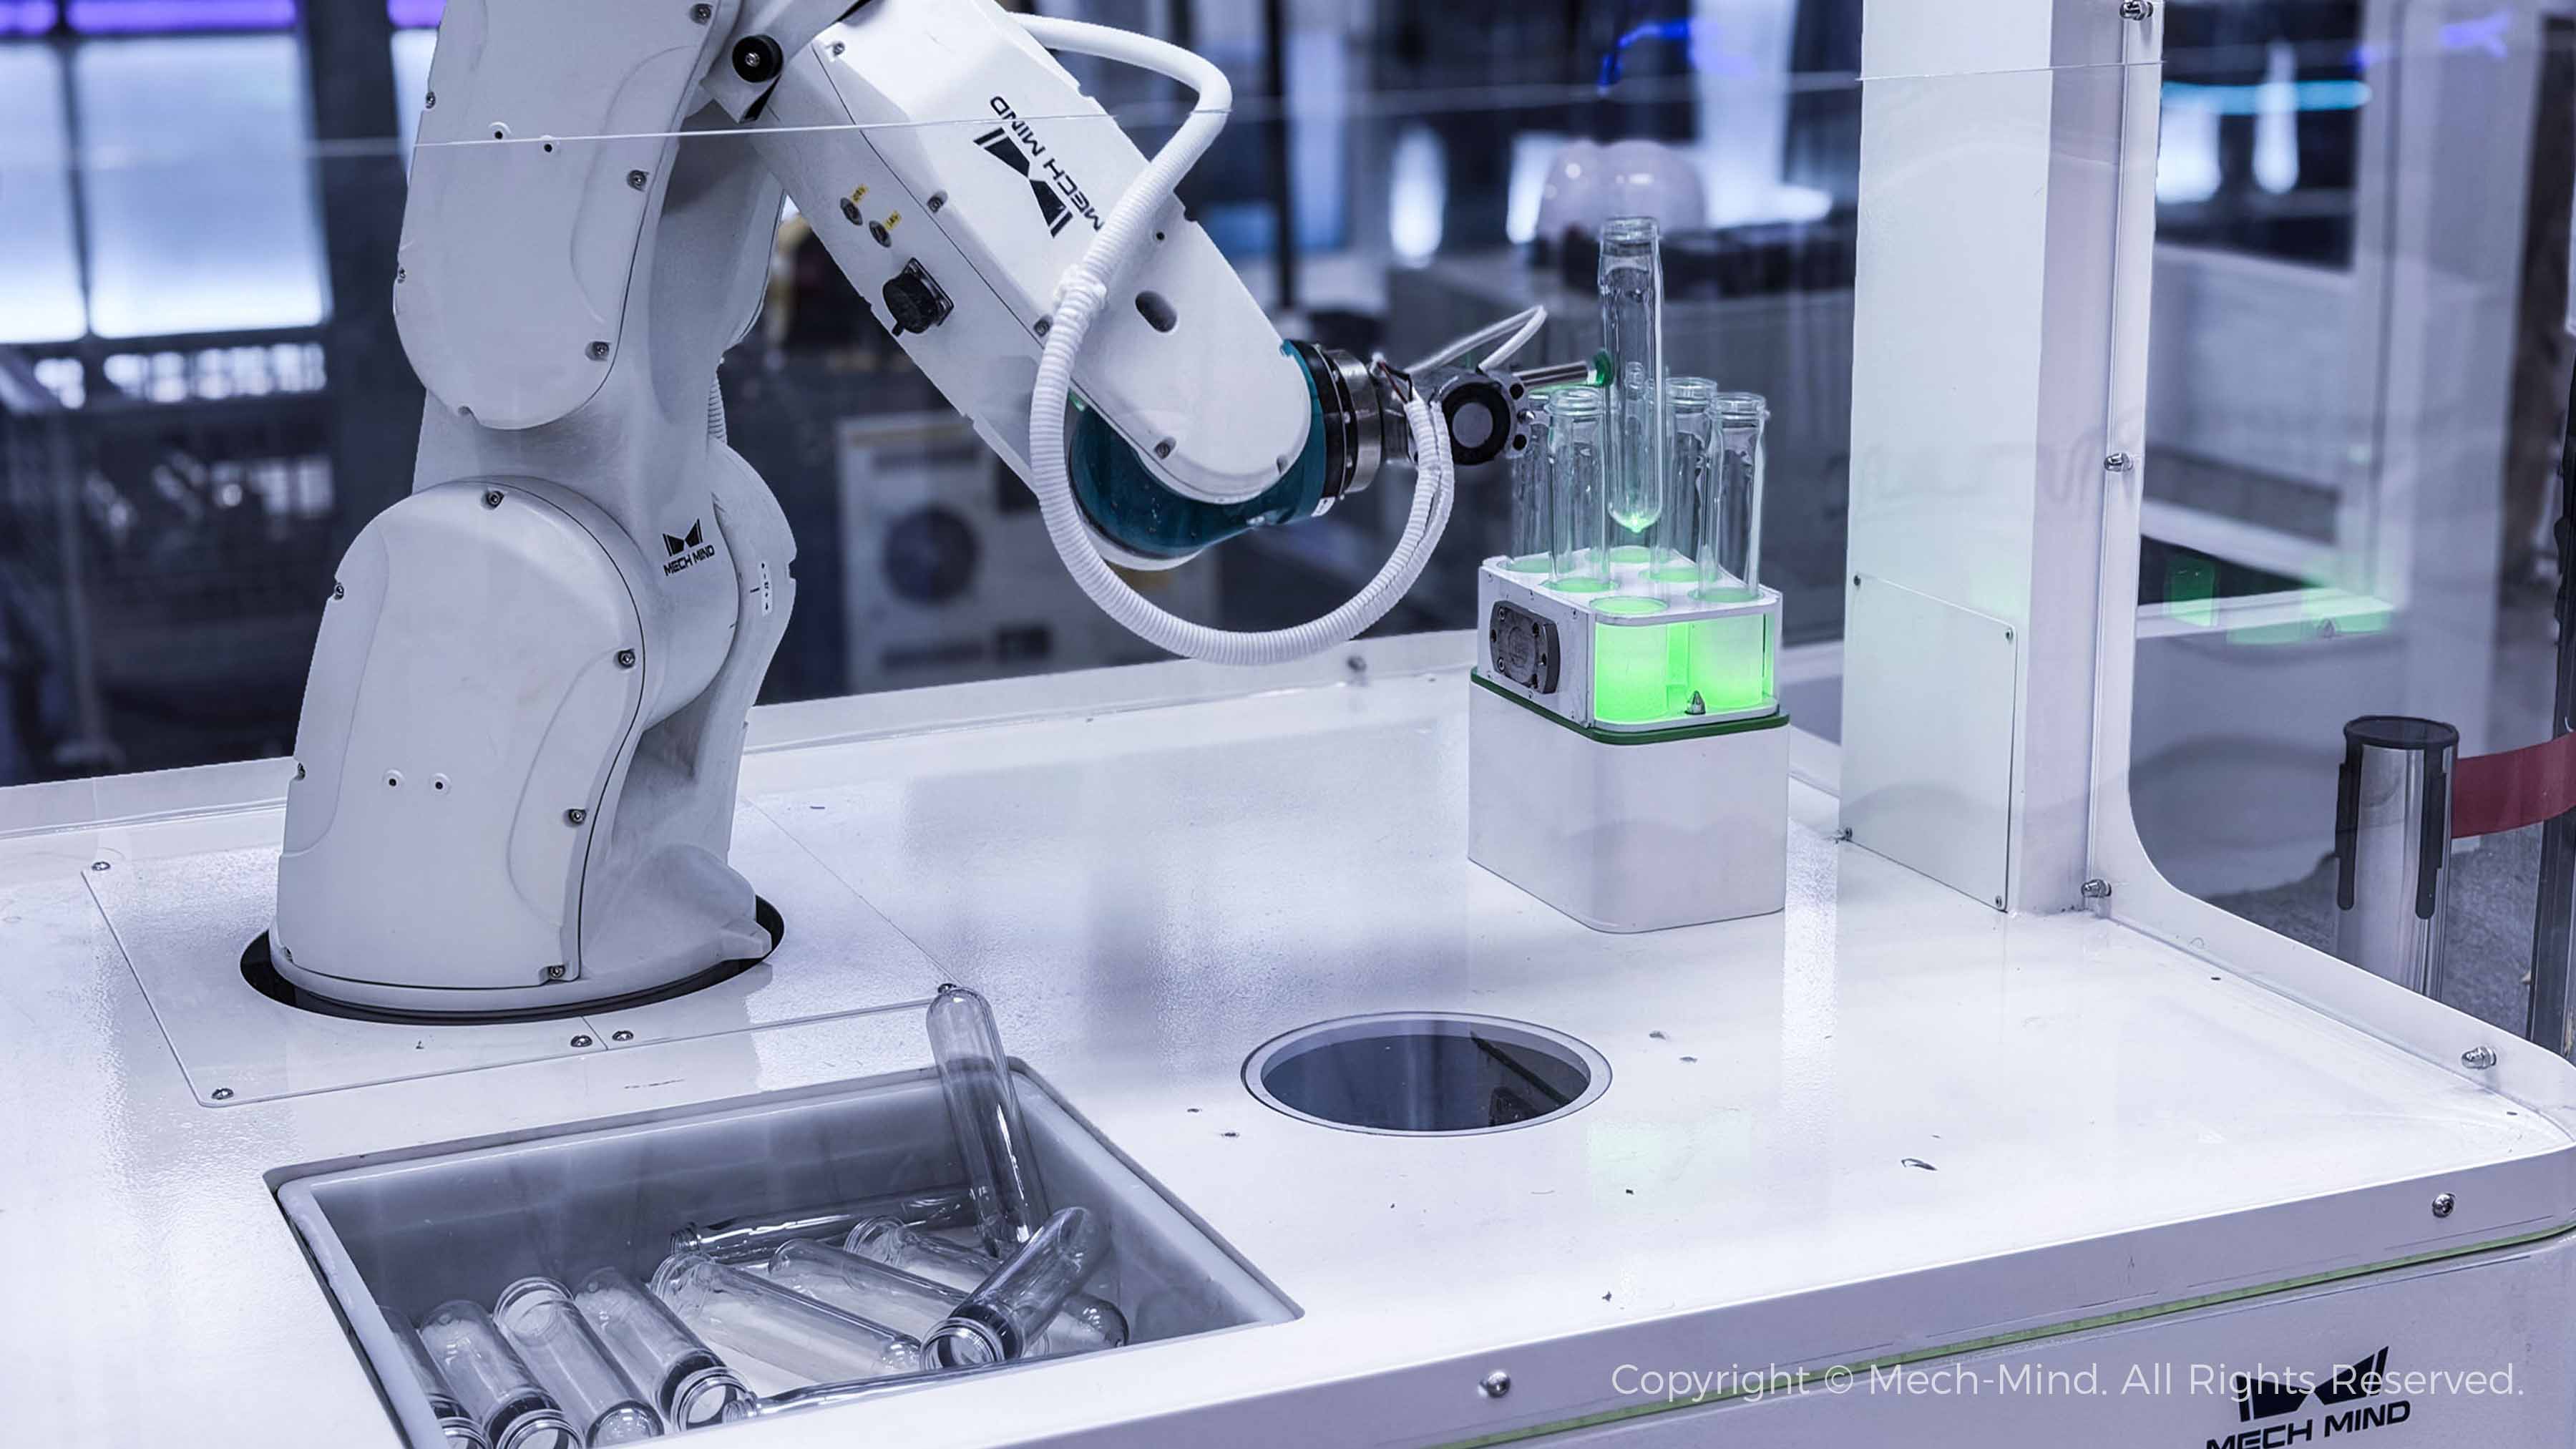
Mech-Mind „Eye + Brain“ für Roboter: Hochpräzises Aufnehmen transparenter Reagenzgläser
(Klicken Sie hier, um das Anwendungsvideo vor Ort anzusehen)
Der technische Vorteil von Mech-Mind bei der Bildgebung von transparenten Objekten
Mech-Mind konzentriert sich auf die Lösung dieser schwierigen Wahrnehmungsprobleme mit fortschrittlichen 3D-Vision- und Bildgebungsalgorithmen, die für den industriellen Einsatz entwickelt wurden. Bei transparenten Objekten liegt der entscheidende Vorteil darin, dem Roboter stabilere und hochwertigere visuelle Eingaben zu liefern.
Durch die Kombination eines optimierten optischen Designs mit dedizierten Algorithmen für die Bildgebung transparenter Objekte trägt Mech-Mind dazu bei, die Klarheit der Bilder zu verbessern, Störungen durch schwache oder multiple Reflexionen zu unterdrücken und vollständigere Punktwolken zu liefern. Dadurch lassen sich transparente und transluzente Objekte von Robotern leichter erkennen, lokalisieren und greifen.
Ebenso wichtig ist, dass dies nicht auf transparente Objekte beschränkt ist. Die gleiche Bildverarbeitungsgrundlage unterstützt auch andere anspruchsvolle Anwendungen, beispielsweise dünnwandige Teile, reflektierende Oberflächen und sich schnell bewegende Objekte in komplexen Umgebungen. Für Automatisierungsteams bedeutet dies, dass sie mit einer einzigen Wahrnehmungsplattform mehrere schwierige Szenarien abdecken können, anstatt jedes einzeln lösen zu müssen.
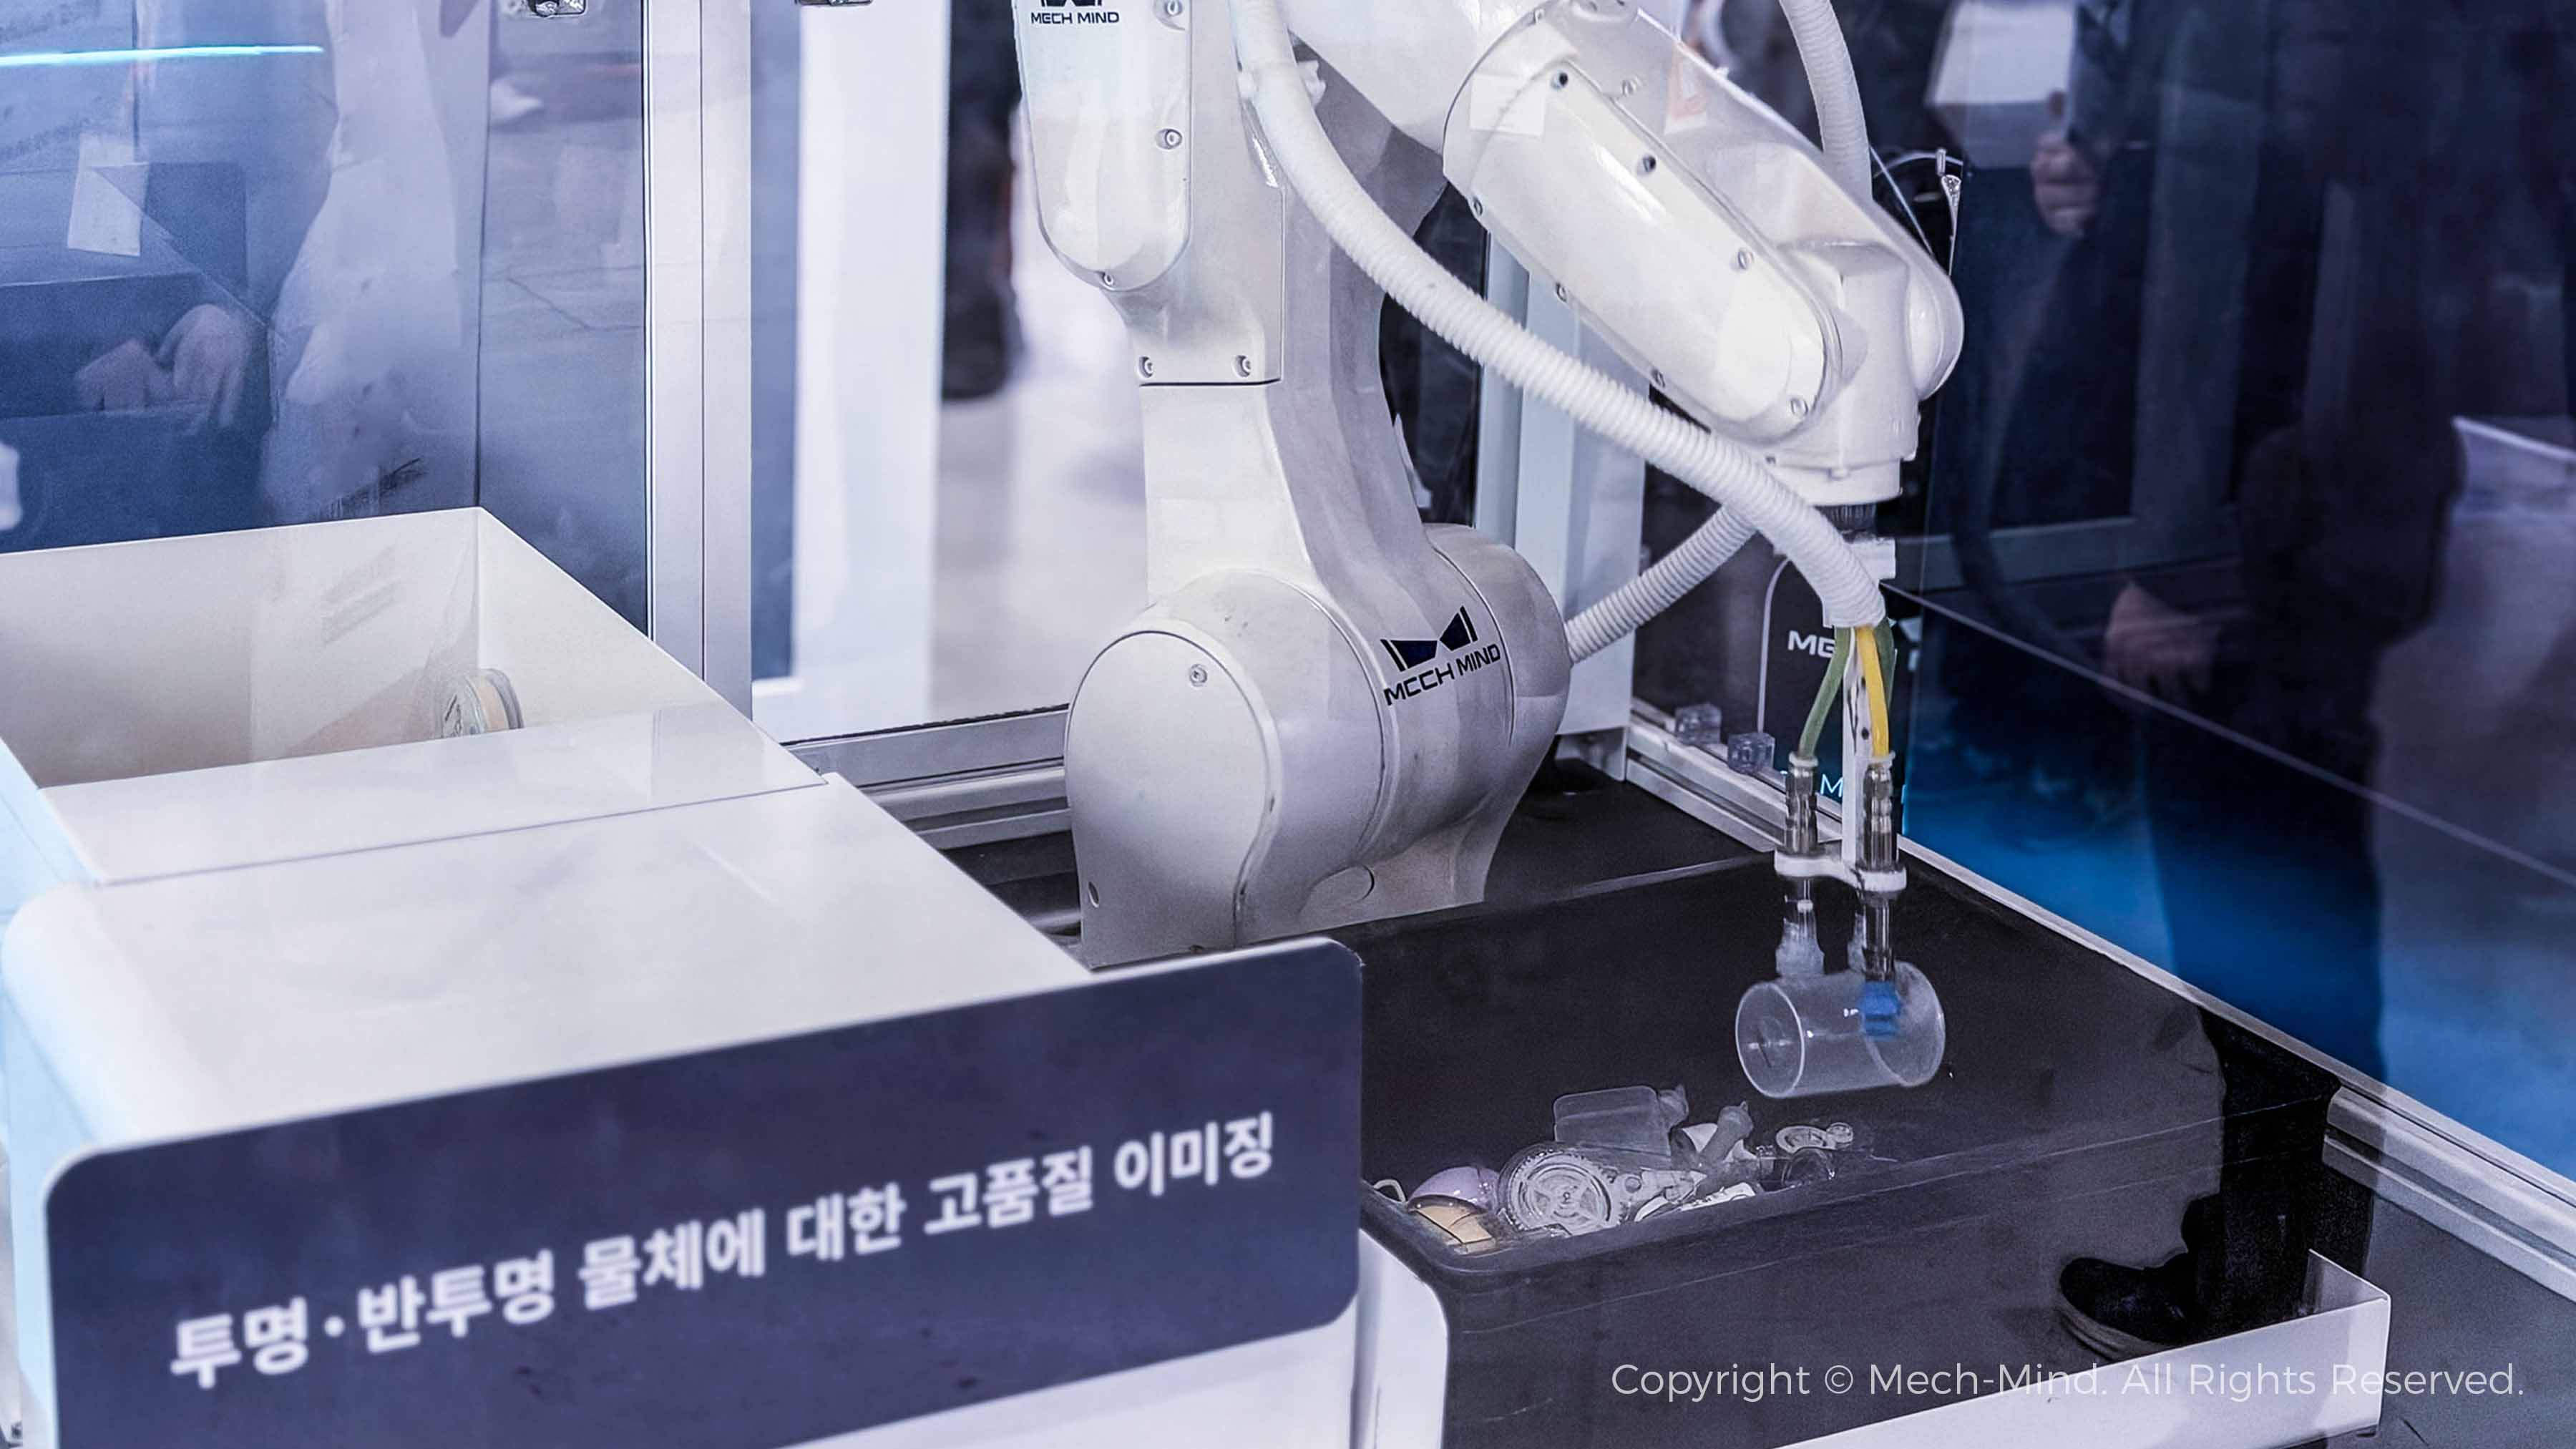
Mech-Mind „Eye + Brain“ für Roboter: Generalisiertes Aufnehmen transparenter Objekte
(Klicken Sie hier, um das Anwendungsvideo vor Ort anzusehen)
Warum dies in der realen Automatisierung wichtig ist
Der Stellenwert einer besseren Bildgebung für transparente Objekte wird deutlich, wenn man einen Blick in die Produktionshalle wirft.
In pharmazeutischen und medizinischen Anwendungen müssen Roboter möglicherweise transparente Ampullen, Flaschen und Verpackungsmaterialien mit hoher Präzision handhaben.
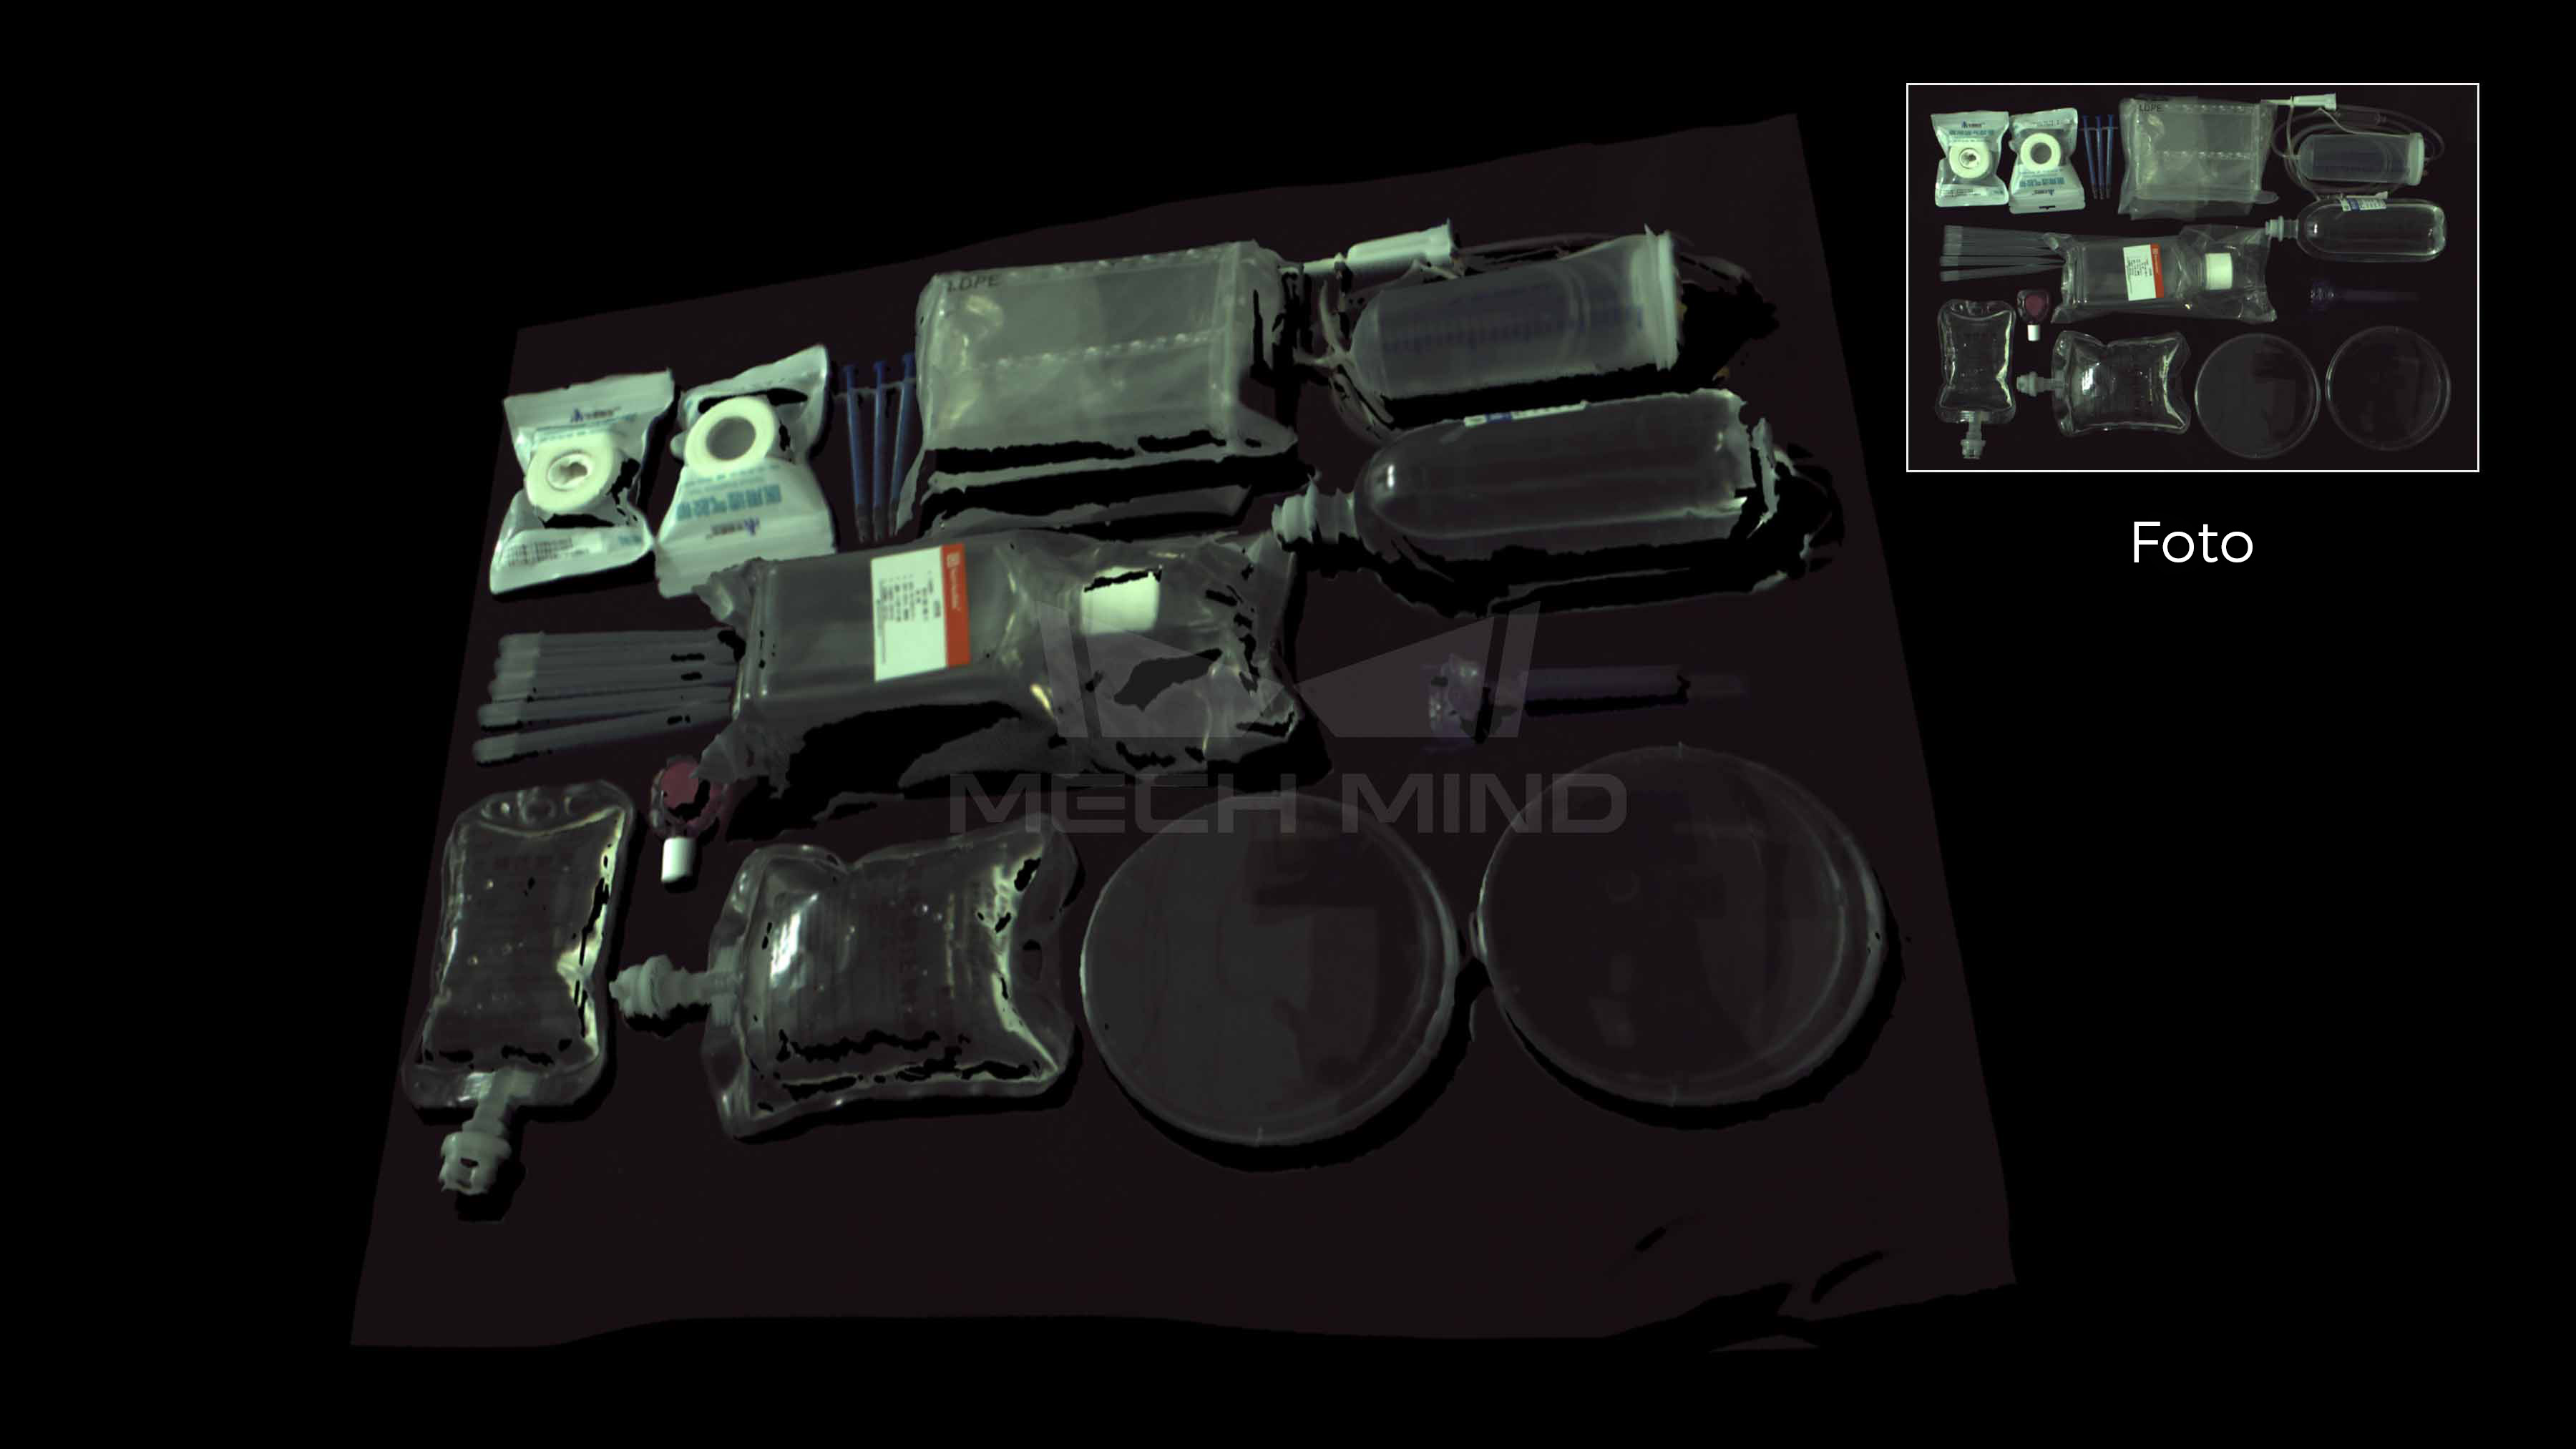
Punktwolken von medizinischen Verbrauchsmaterialien in transparenten/transluzenten Verpackungen
In den Bereichen Einzelhandel und Logistik sind transparente Behälter und Kunststoffverpackungen bei Sortier- und Kommissionierabläufen üblich.
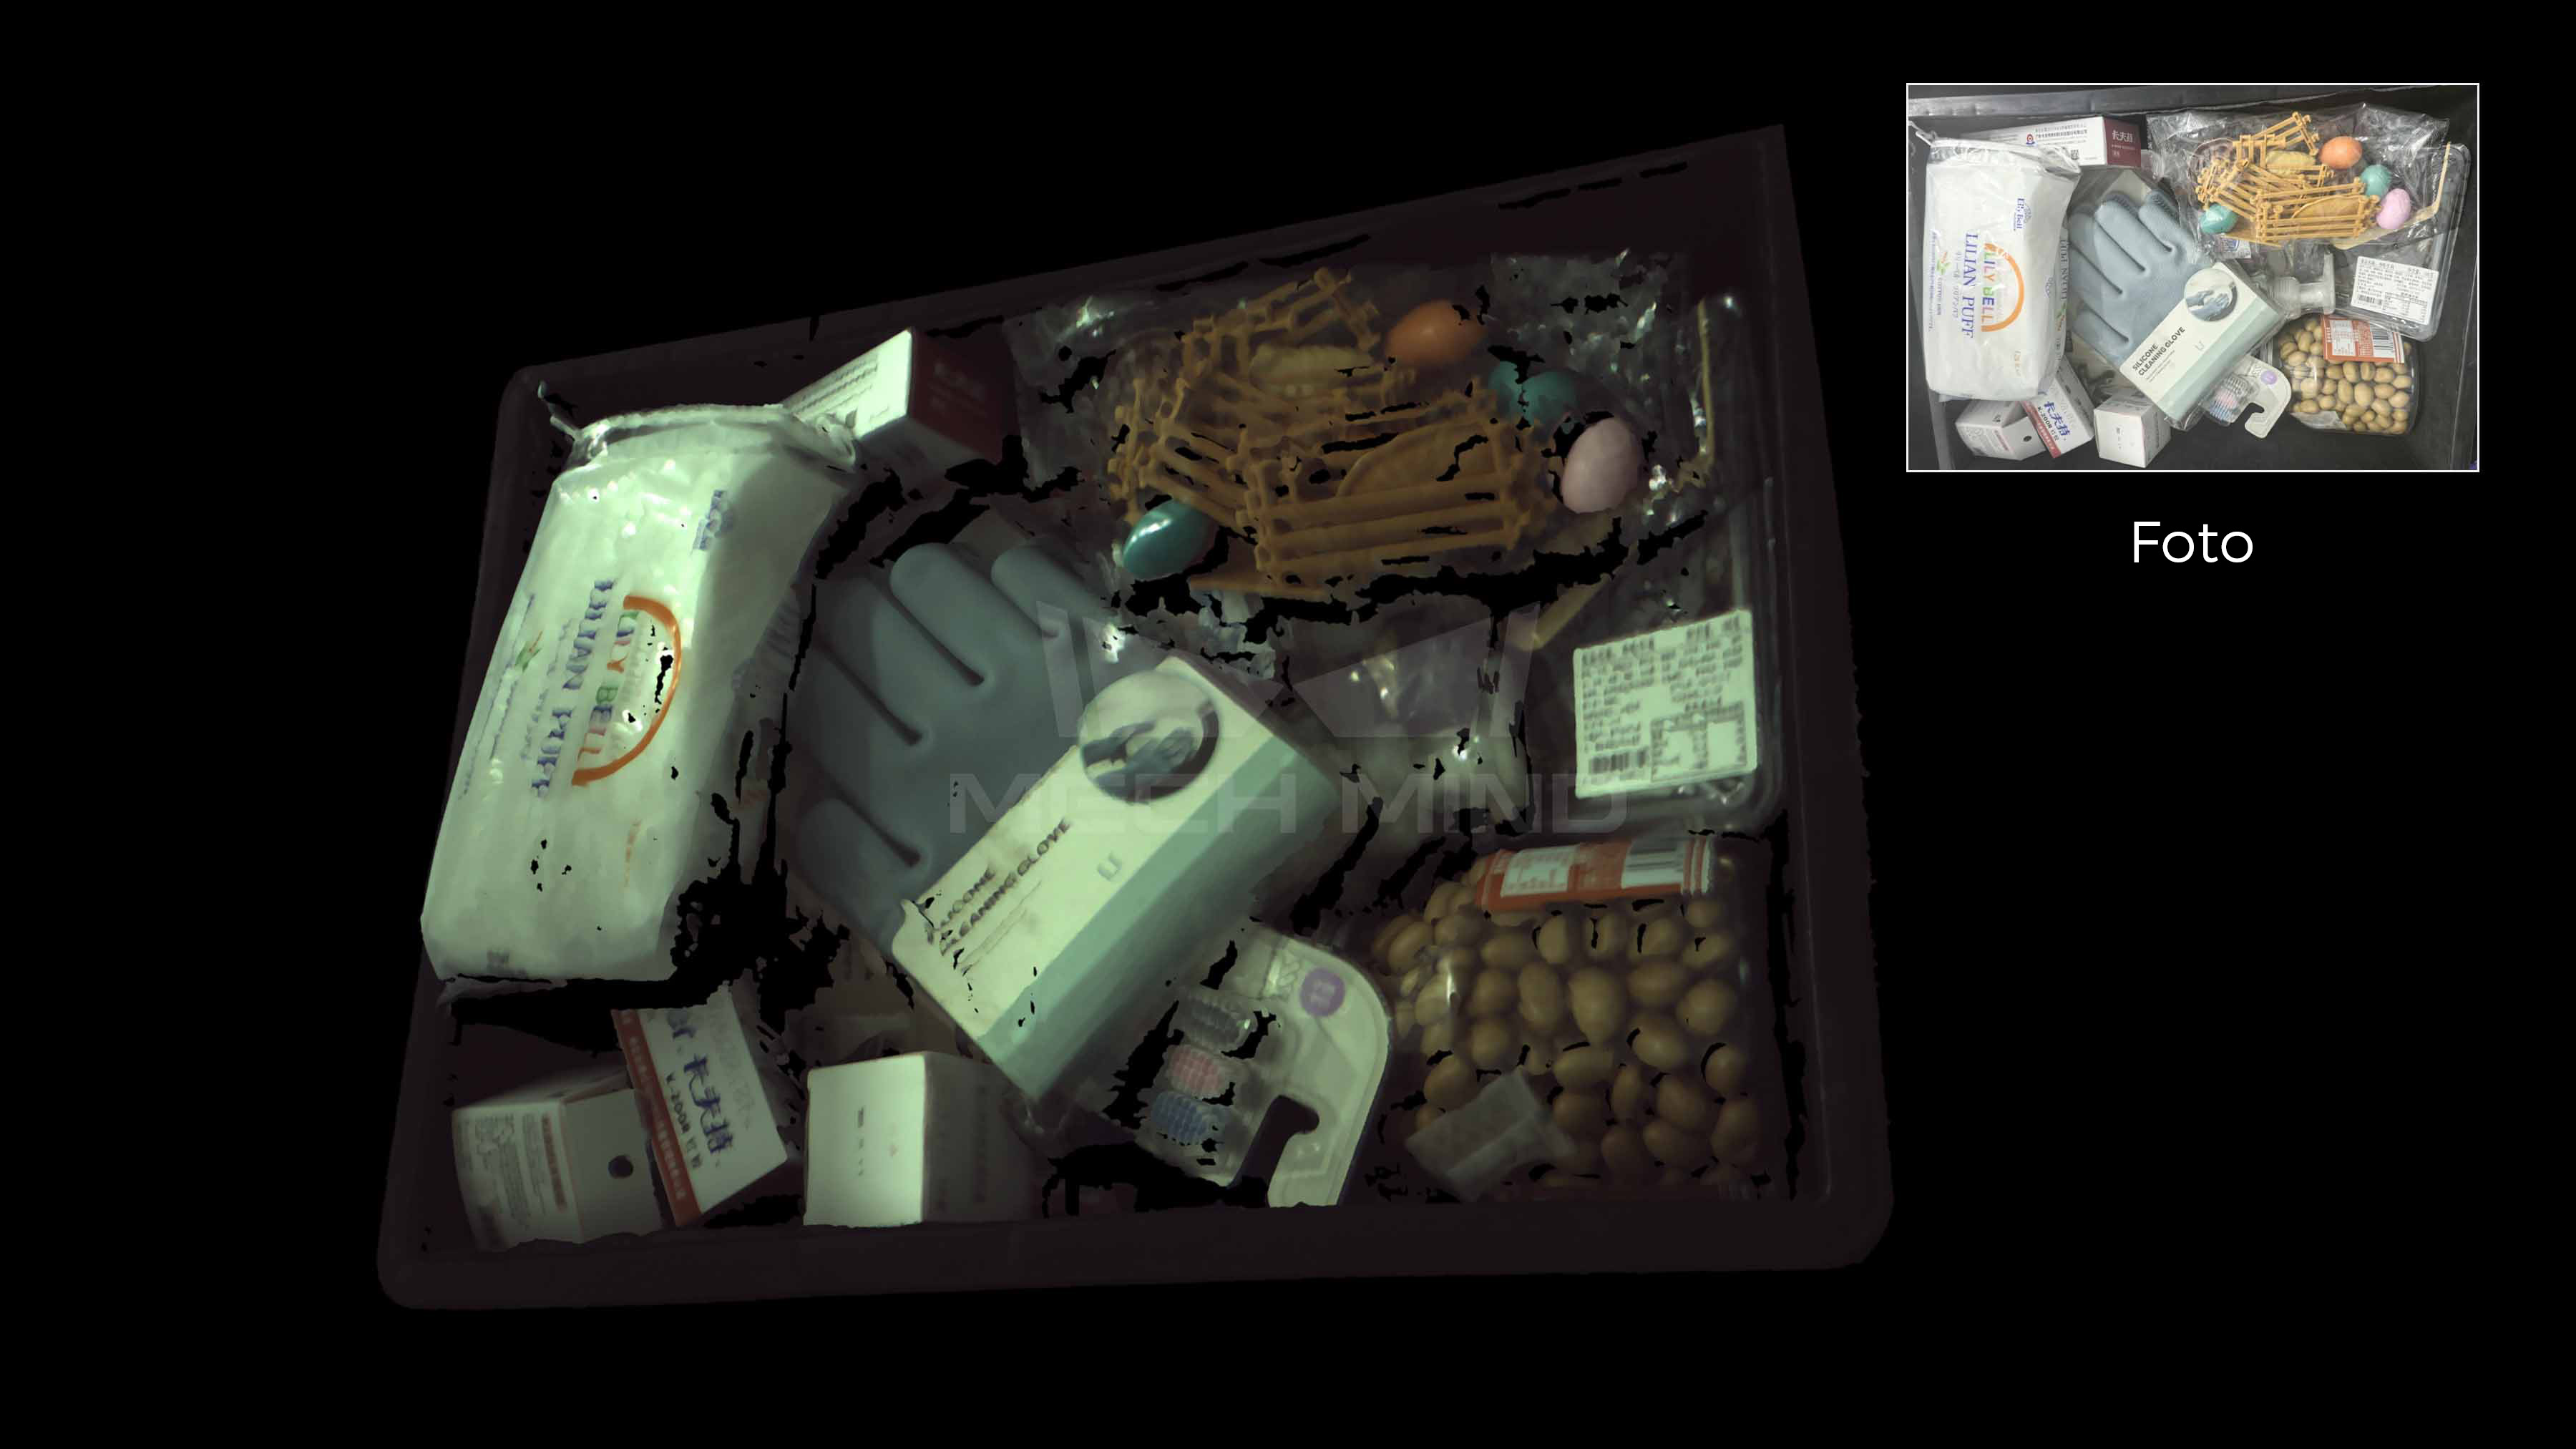
Punktwolken von Einzelhandelswaren in transparenten/transluzenten Verpackungen
In der Automobilindustrie und im Fertigungsbereich können transparente oder durchsichtige Teile, wie beispielsweise Lampenabdeckungen und dünnwandige Komponenten, nur schwer zuverlässig abgebildet werden.
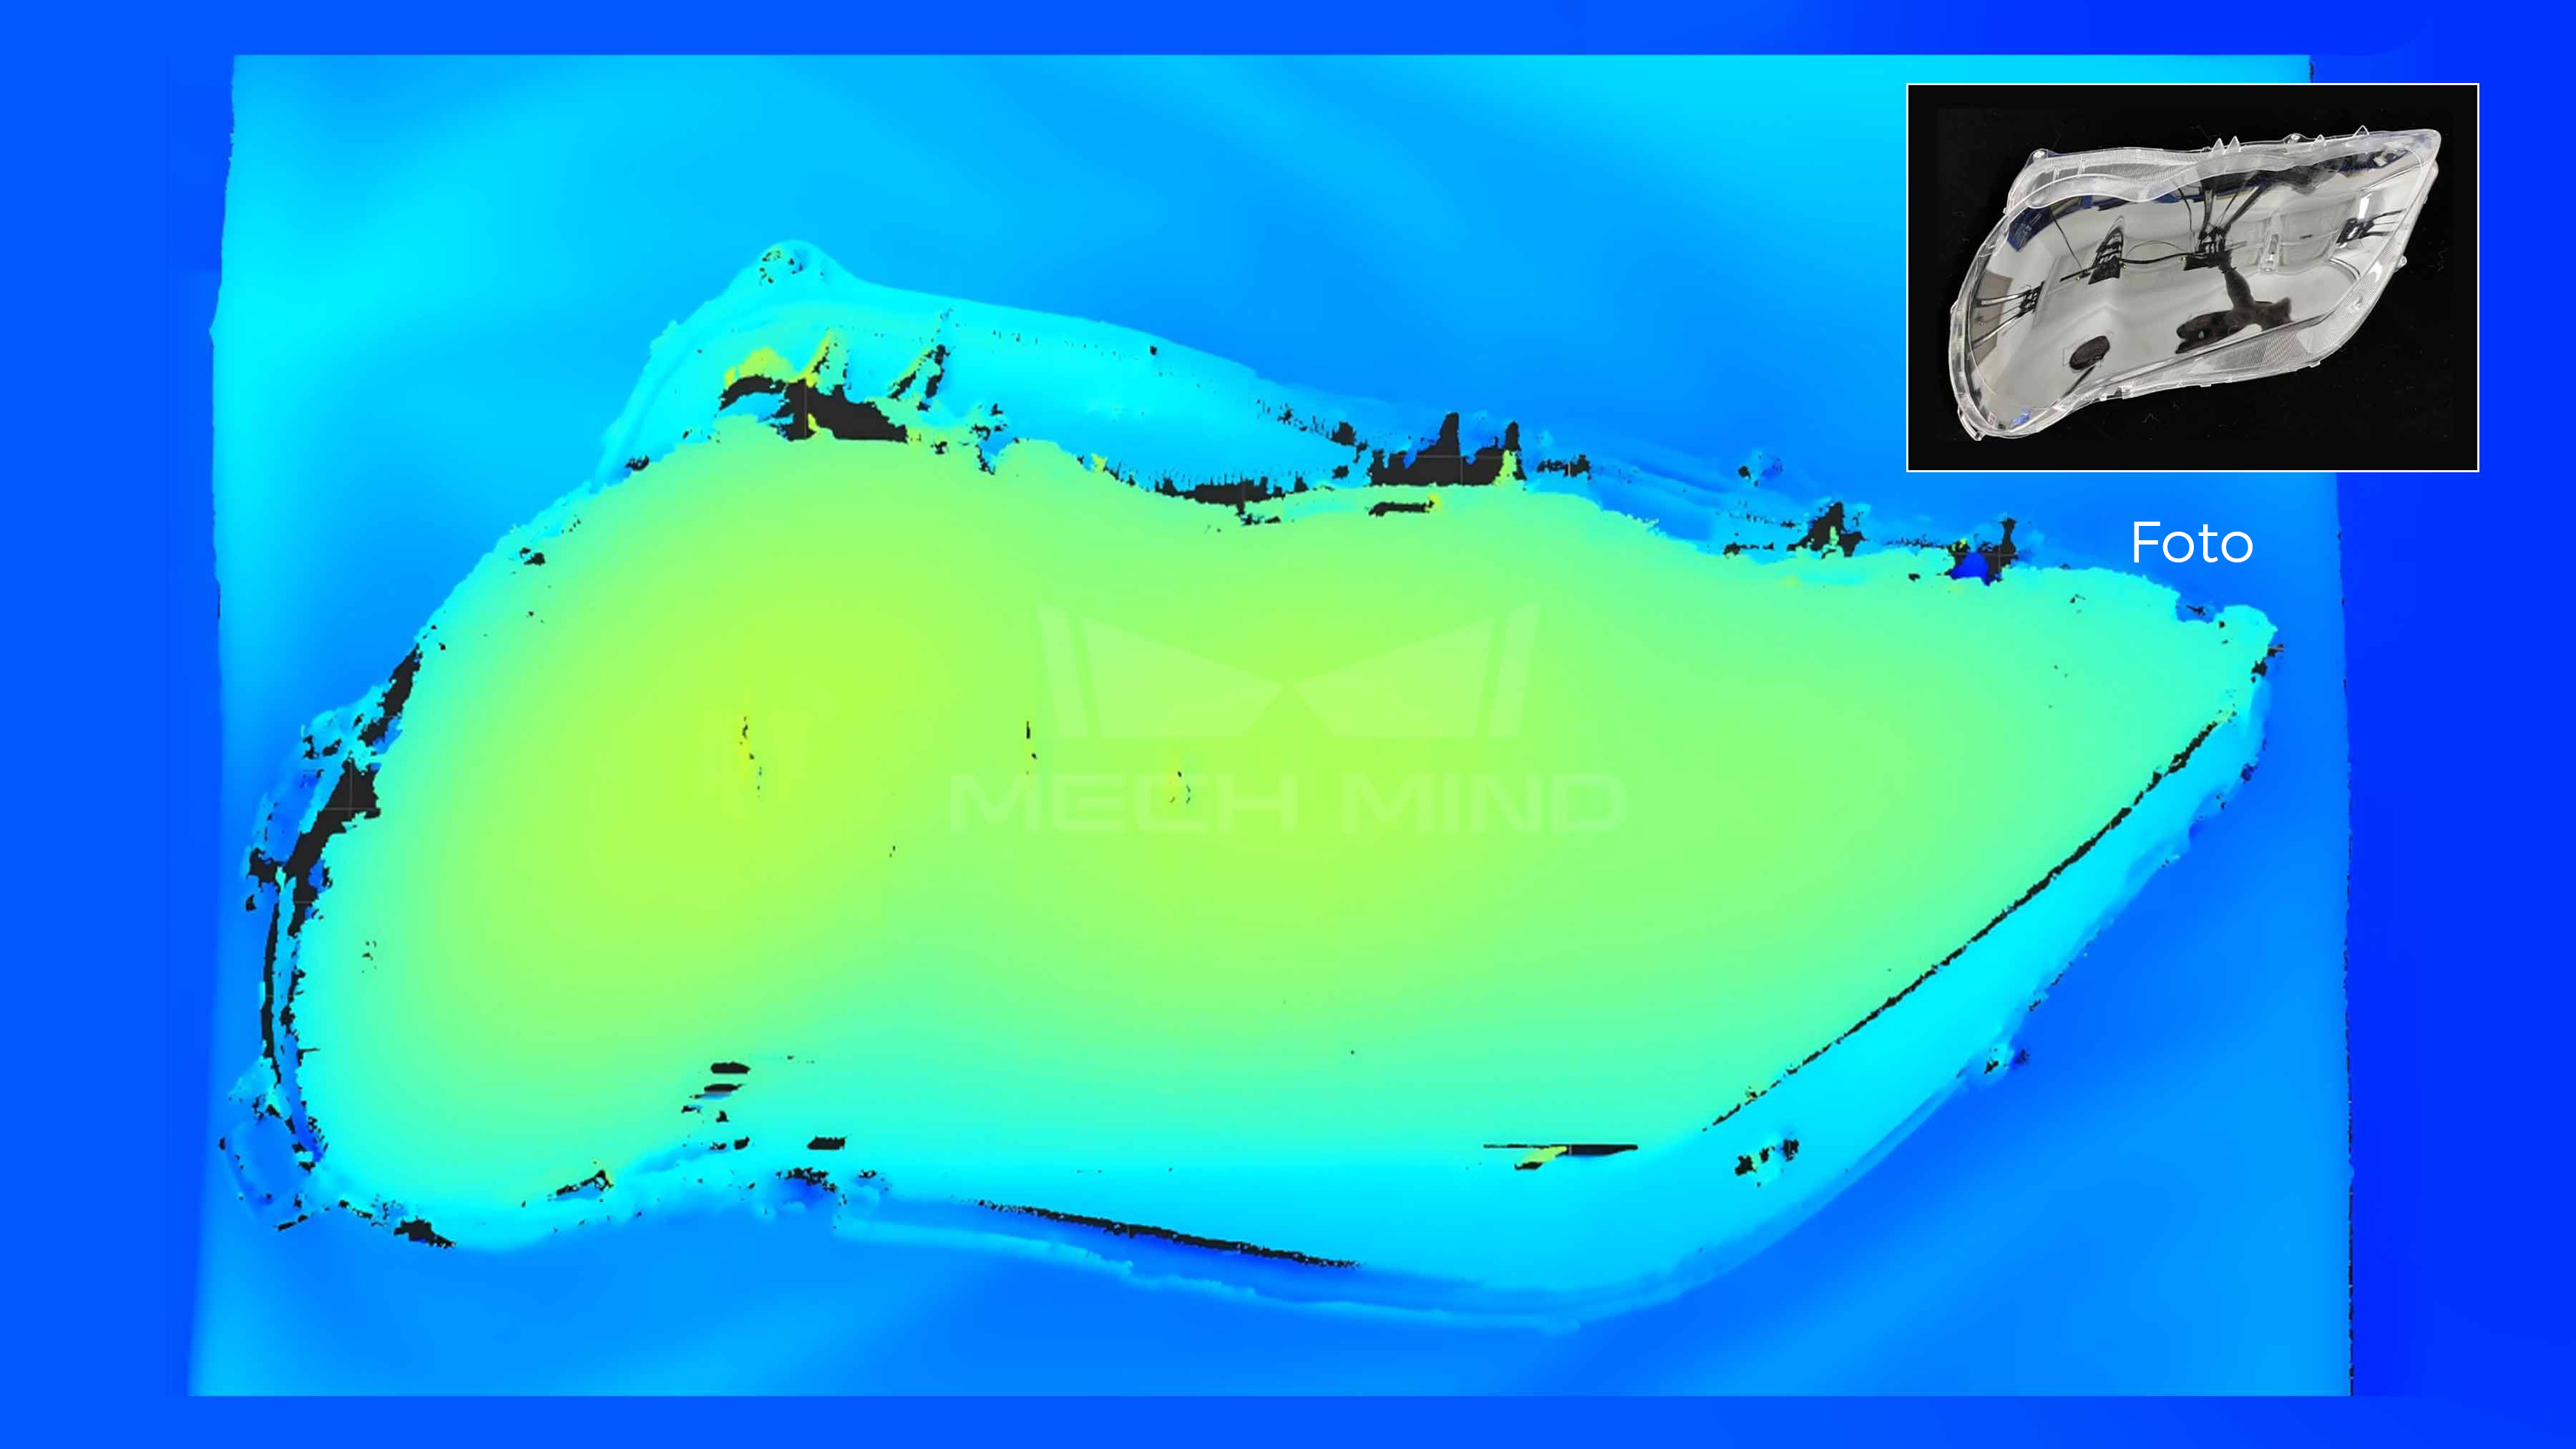
Punktwolken einer transparenten Lampenabdeckung eines Autos
In der Lebensmittel- und Getränkeindustrie erschweren gemischte Verpackungsmaterialien und wechselnde Lichtverhältnisse die Bildverarbeitung oft zusätzlich.
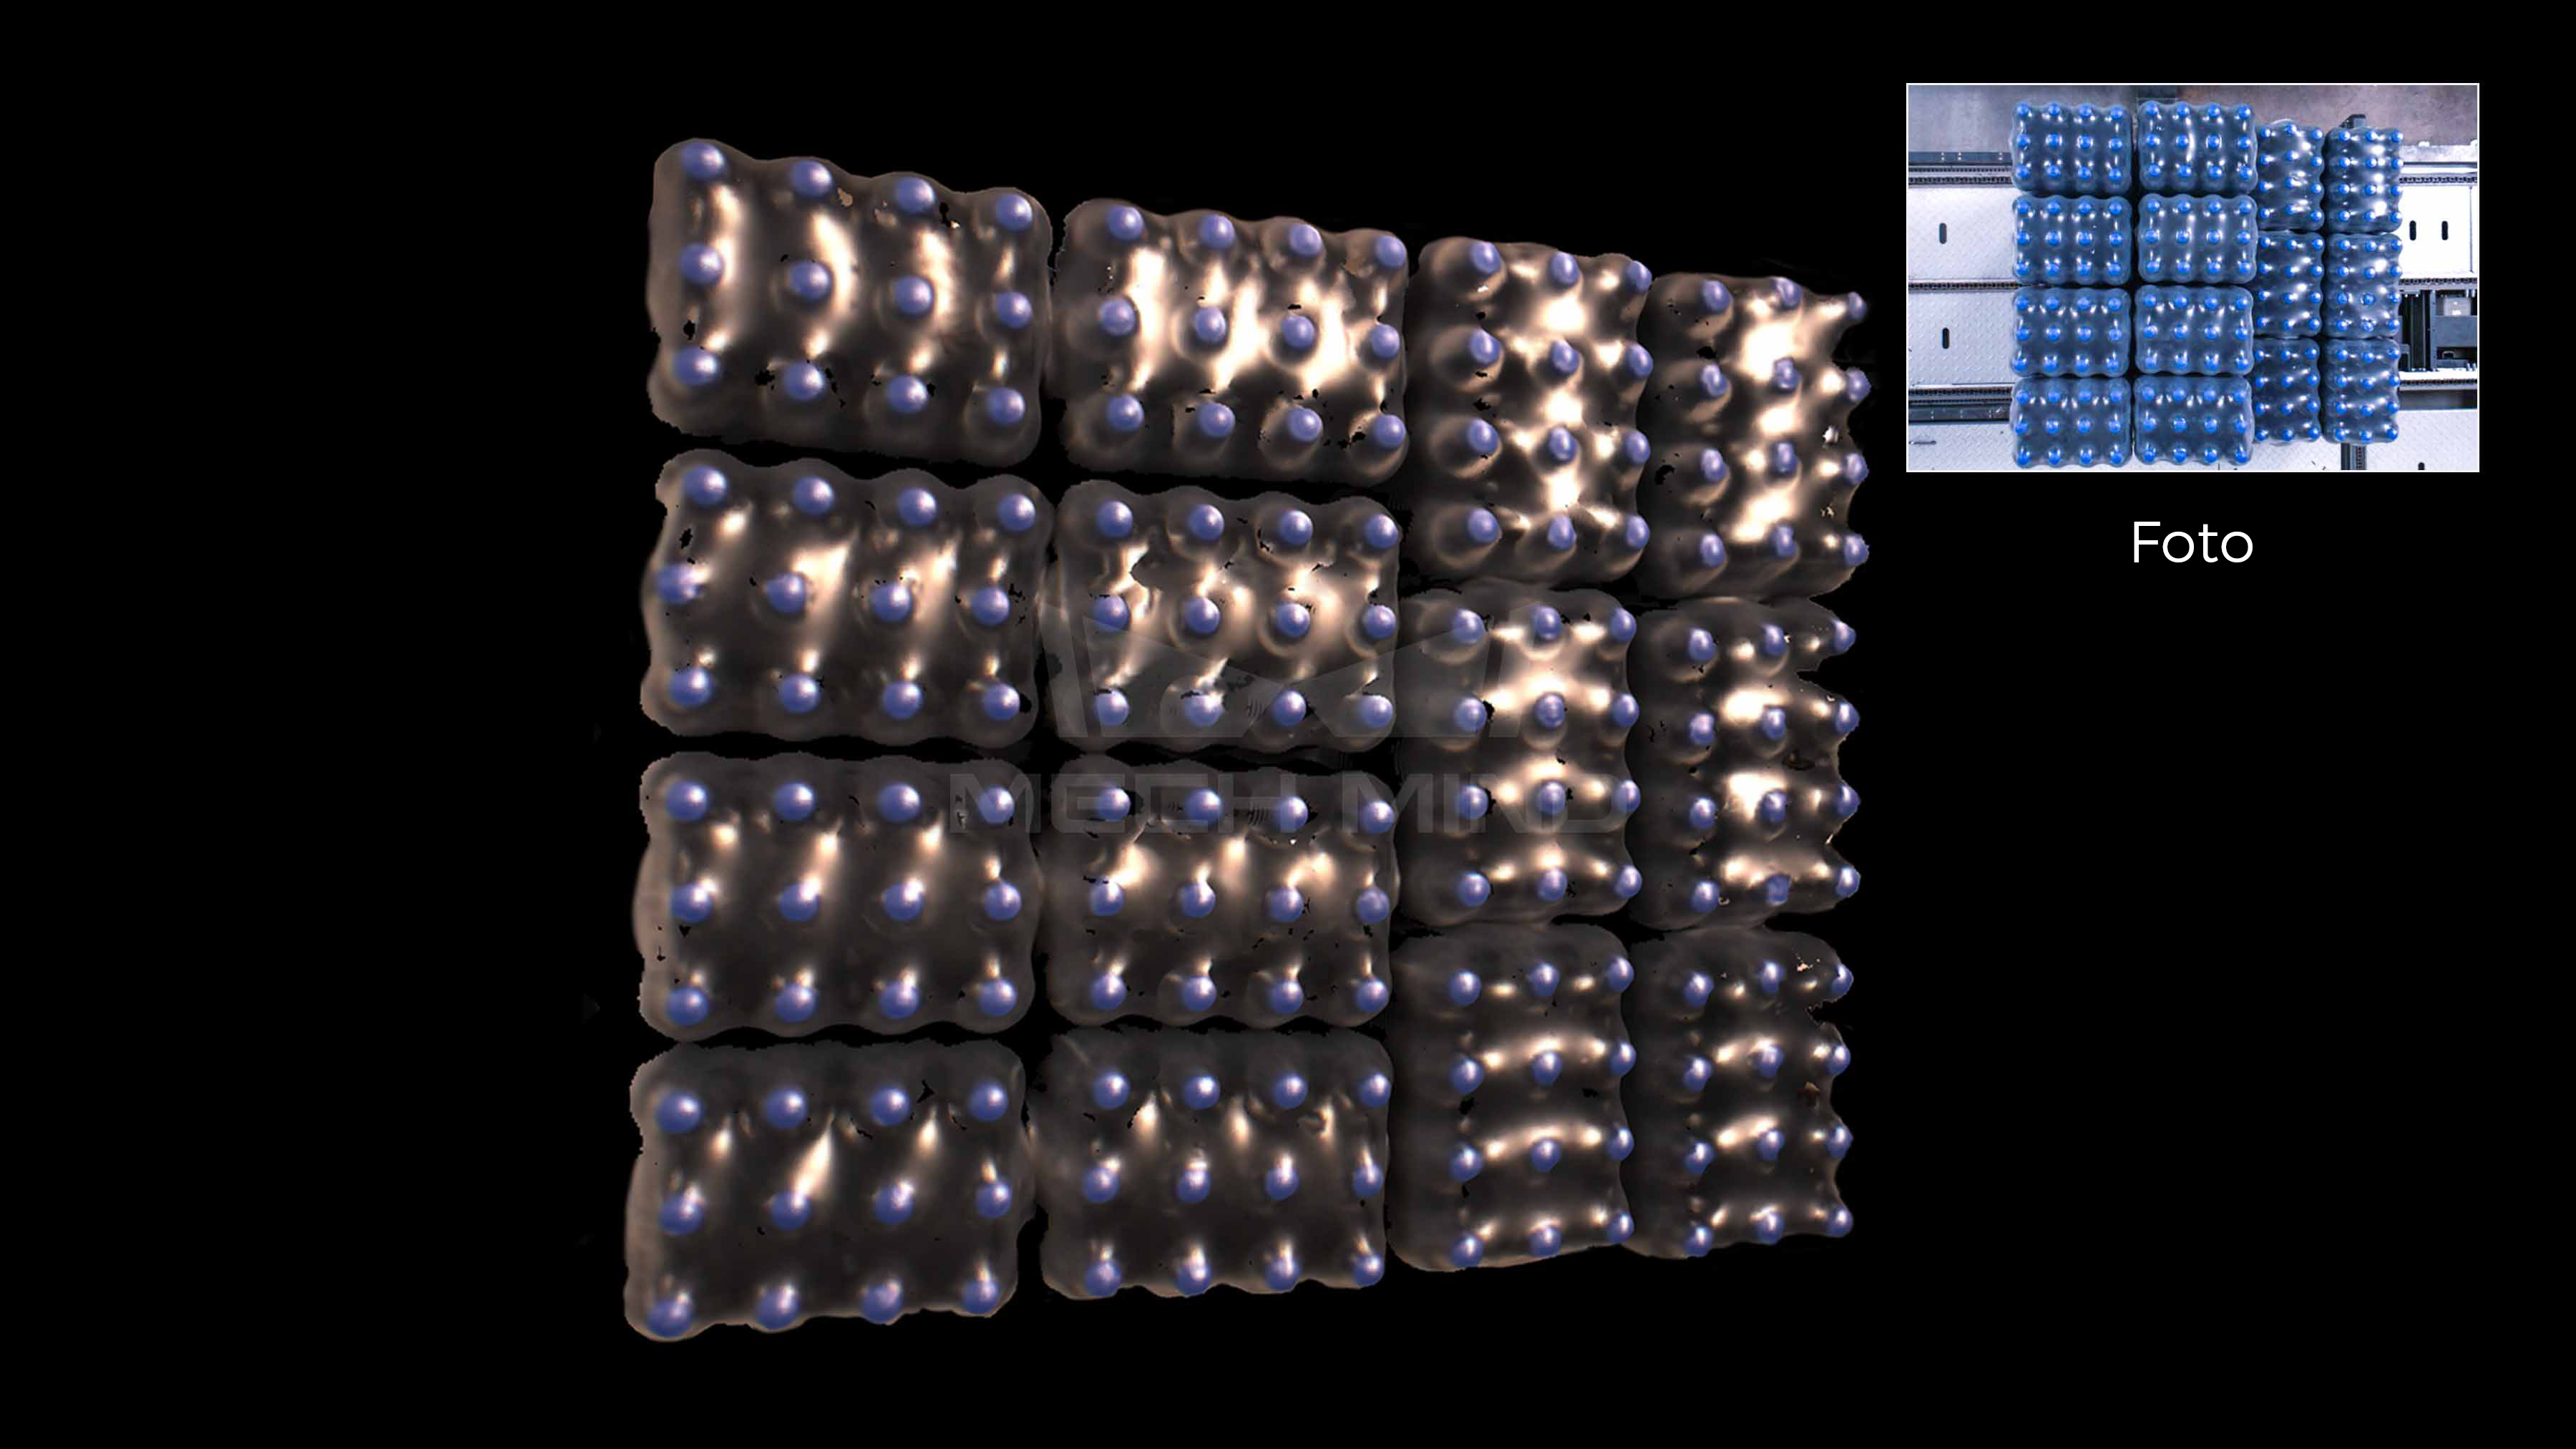
Punktwolken von unebenen, transparent eingeschweißten Flaschen
In all diesen Fällen ist das Kernanliegen dasselbe: Der Roboter muss ausreichend klare Bilddaten erhalten, um stabile Entscheidungen treffen zu können. Wenn sich die Bildgebung von transparenten Objekten verbessert, steigt die Zuverlässigkeit beim Aufnehmen. Und wenn die Zuverlässigkeit beim Aufnehmen steigt, lässt sich die Automatisierung leichter implementieren und skalieren.
Von einer Herausforderung für die Bildverarbeitung zu einer Chance für die Automatisierung
Transparente Objekte offenbaren eine der grundlegendsten Wahrheiten der Robotik: Ein Roboter ist nur so gut wie das, was er wahrnehmen kann.
Deshalb bleibt die Handhabung transparenter Objekte ein so wichtiger Maßstab für industrielle Bildverarbeitungssysteme. Sie zwingt das System dazu, gleichzeitig mit optischer Komplexität, Umgebungsvariabilität und der Echtzeit-Ausführung umzugehen. Die Lösung erfordert mehr als nur schrittweise Verbesserungen. Sie erfordert eine Wahrnehmungsstrategie, die auf die Realitäten der industriellen Automatisierung zugeschnitten ist.
Mit fortschrittlichen Algorithmen zur 3D-Bildverarbeitung und zur Bildgebung von transparenten Objekten ermöglicht Mech-Mind Robotern, über die oberflächliche Wahrnehmung hinauszugehen und die Welt um sie herum zuverlässiger zu erfassen. Auf dieser verbesserten Wahrnehmungsgrundlage aufbauend bietet das System eine hohe Generalisierungsfähigkeit und passt sich ohne umfangreiche Neukonfiguration an verschiedene transparente Objekte und Produktionsszenarien an. Das ist nicht nur eine technische Verbesserung. Es ist ein praktischer Schritt hin zu einer intelligenteren, leistungsfähigeren, besser generalisierbaren und skalierbaren Automatisierung.
Transparente Objekte mögen schwer zu erkennen sein. Doch mit der richtigen Bildgebungstechnologie müssen sie nicht schwer zu handhaben sein.
Newsletter
Melden Sie sich an, um keine Neuigkeiten von Mech-Mind Robotics zu verpassen.
Neueste Beiträge
Über die technischen Daten hinaus: So wählen Sie ein zuverlässiges industrielles 3D-Bildverarbeitungssystem aus
2026-07-21
Das Unsichtbare sehen: Warum transparente Objekte für Roboter so schwierig sind
2026-05-29
Von der Herausforderung zur Zuverlässigkeit: Handhabung reflektierender Teile mit Mech-Mind „Eye + Brain“
2026-04-30
Wie Robotersysteme eine nachhaltige, kohlenstoffarme Fertigung ermöglichen
2026-03-27
Kontaktieren Sie uns
Nutzen Sie unser Kontaktformular, um Angebote oder eine Live-Demo anzufragen, Unterstützung bei Ihrer individuellen Anwendung zu erhalten oder allgemeine Fragen zu stellen. Wir freuen uns auf Ihre Nachricht!