
Die hochbewegliche Mehrfinger-Greifhand: Warum sie wichtig ist, wie sie sich entwickelt hat und wohin sie sich entwickelt
2025-11-25
Die hochbewegliche Mehrfinger-Greifhand: Warum sie wichtig ist, wie sie sich entwickelt hat und wohin sie sich entwickelt
Stellen Sie sich Folgendes vor: Ein Roboter hebt sanft Ihre verlegten Schlüssel auf, entwirrt ein verknotetes Ladekabel oder fädelt sogar eine Nadel ein – alles zuverlässig, sicher und ohne spezielle Einrichtung. Das ist keine Szene aus einem futuristischen Film – es ist die transformative Kraft hochbeweglicher Mehrfinger-Greifhände, bei denen fortschrittliche Mechanik, Präzisionssensoren und intelligente Software zusammenkommen, um „unmögliche“ manuelle Aufgaben zu verwirklichen.
Die hochbewegliche Mehrfinger-Greifhand ist das fehlende Glied bei komplexen Aufgaben: Wenn ein Roboter Objekte mit Finesse greifen, anpassen und manipulieren kann, wird er in Haushalten, im Einzelhandel, im Gesundheitswesen, in der Logistik und in anderen anspruchsvollen Branchen nützlich. Jüngste Verbesserungen bei Materialien, Antrieb, Sensorik und Steuerung – kombiniert mit intelligenterer Software und skalierbarer Fertigung – machen diese Hände immer leistungsfähiger, erschwinglicher und zuverlässiger.
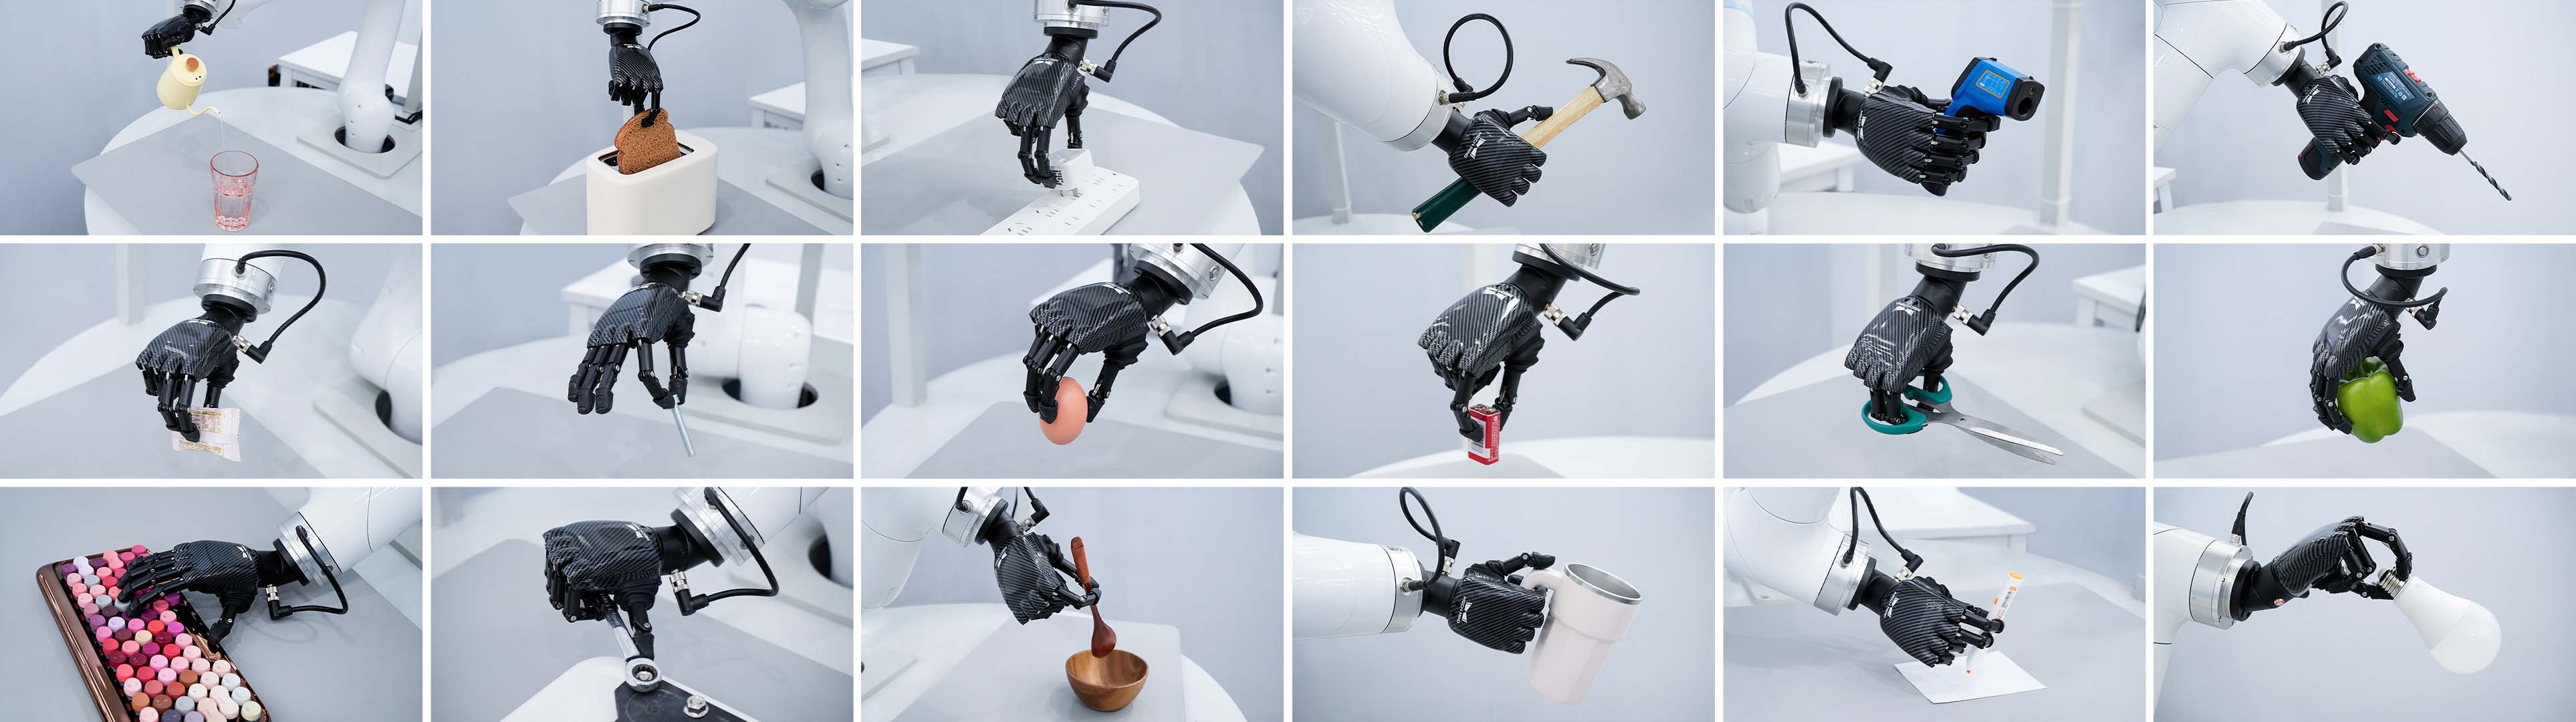
Wenn Sie wissen möchten, warum hochbewegliche Mehrfinger-Greifhände wichtig sind, wie die Technologie ihren heutigen Stand erreicht hat und was Entwickler und Integratoren jetzt priorisieren sollten, lesen Sie weiter. Dies ist die Geschichte von verkörperter Intelligenz, Manipulation auf menschlichem Niveau und dem Weg vom Laborprototyp zum einsatzbereiten System in der Praxis.
Warum eine hochbewegliche Mehrfinger-Greifhand das fehlende Glied bei komplexen Aufgaben ist
Alltägliche Umgebungen sind für menschliche Hände ausgelegt – Werkzeuge, Produkte, Geräte und Alltagsgegenstände gehen alle von einer menschlichen Nutzung aus. In denselben Umgebungen ermöglicht eine wirklich geschickte Roboterhand eine natürliche und effektive Interaktion und erschließt Fähigkeiten, die sich intuitiv, zuverlässig und sowohl in Dienstleistungs- als auch in Verbraucheranwendungen wirklich nützlich anfühlen.
- Einheit von Wahrnehmung und Aktion: Durch die enge Integration von Sensorik und Steuerung kann die Hand Berührungen wahrnehmen, den Griff anpassen und sich kontinuierlich bewegen – so sehen Roboter die Welt nicht nur, sondern reagieren auch in Echtzeit auf sie.
- Anpassungsfähige In-Hand-Manipulation: Die Fähigkeit, Objekte neu zu greifen, zu verschieben und sich an sie anzupassen, ermöglicht die Handhabung unterschiedlicher Formen, Größen und Materialien ohne spezielle Werkzeuge.
- Feinmotorik: Präzise Kraft- und Bewegungssteuerung machen heikle Aufgaben zuverlässig – das Ausrichten kleiner Teile, das Einstecken von Steckverbindern, das Bedienen von Knöpfen oder Reißverschlüssen und die Verwendung einfacher Werkzeuge.
- Menschenfreundliche Interaktion: Nachgiebigkeit und sensible Kraftsteuerung ermöglichen einen sicheren Kontakt mit Menschen und persönlichen Gegenständen, wodurch Risiken reduziert und das Vertrauen gestärkt werden.
- Vielseitiges Multitasking: Eine hochbewegliche Mehrfinger-Greifhand kann viele Aufgaben im Haushalt, im Einzelhandel, im Gastgewerbe und in der Körperpflege übernehmen – holen, sortieren, aufräumen, Waren auslegen und vieles mehr – ohne ständige Neukonfiguration.
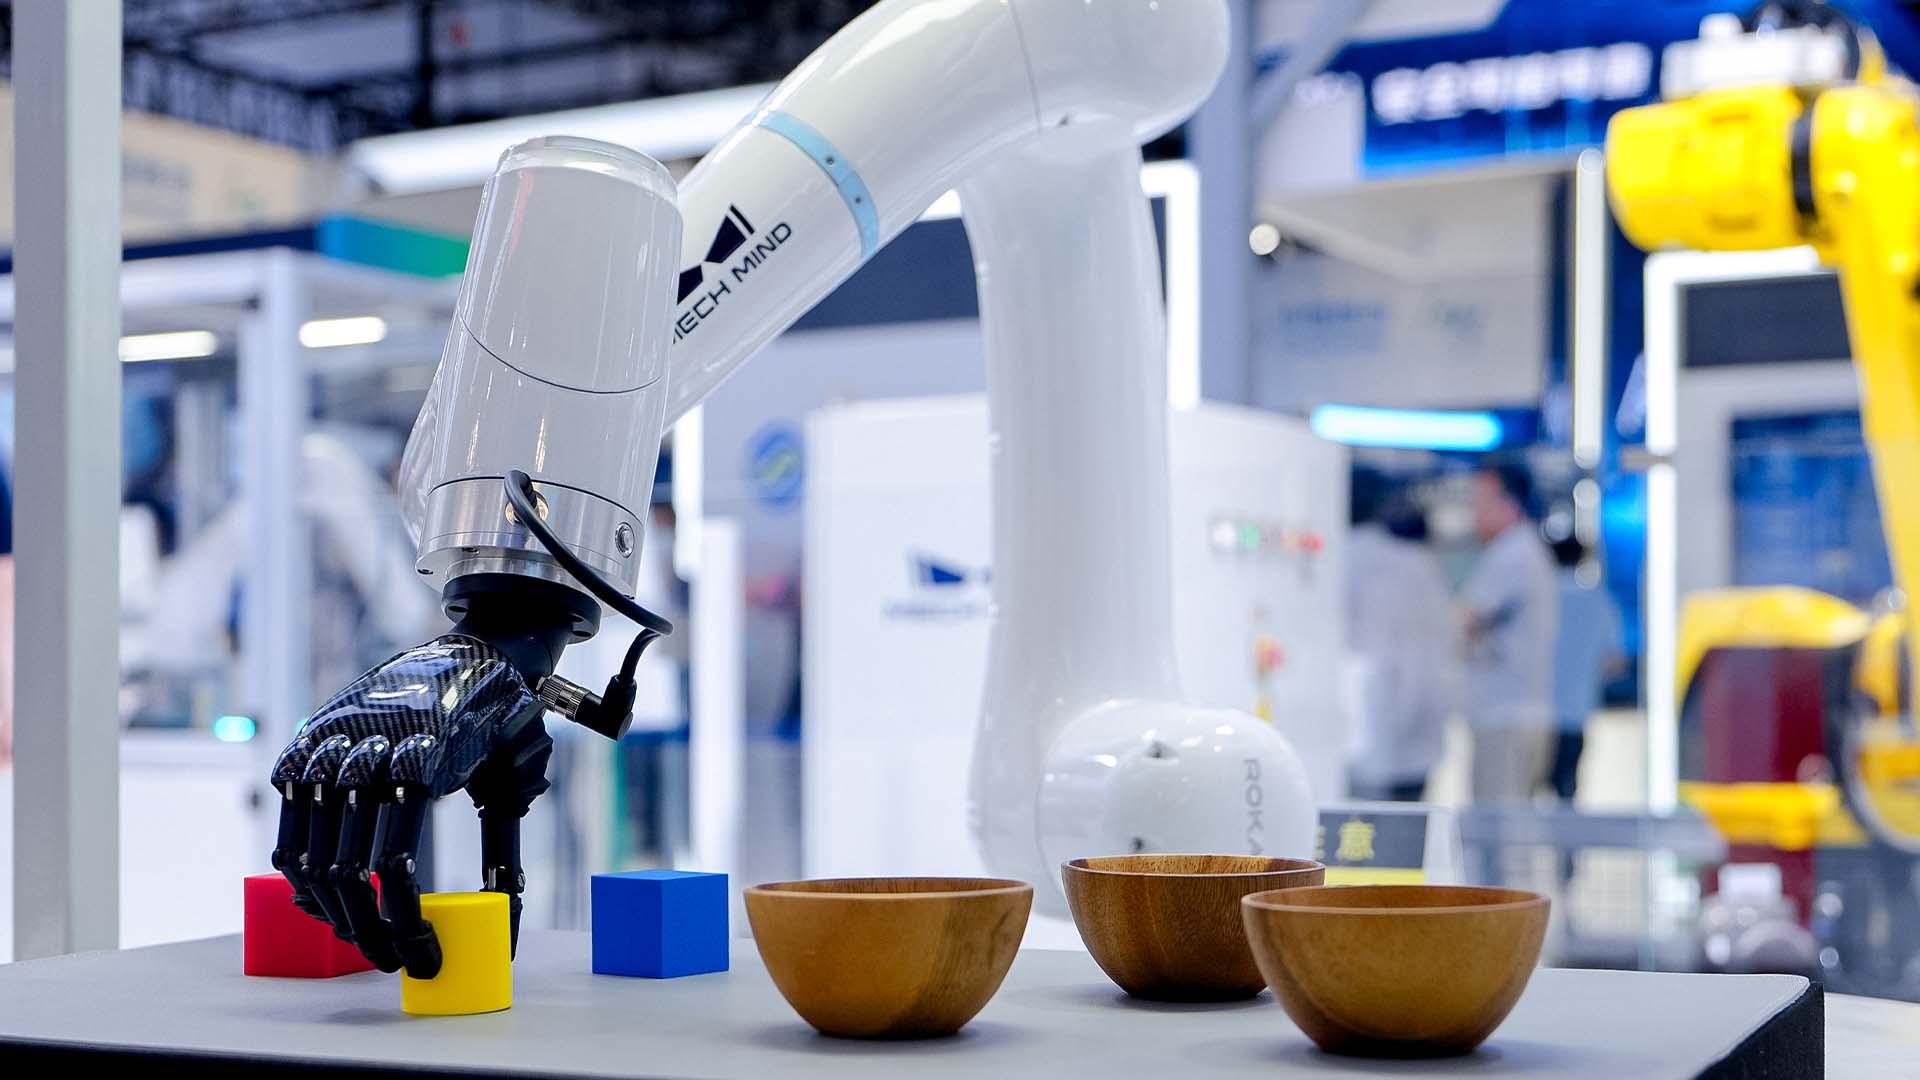
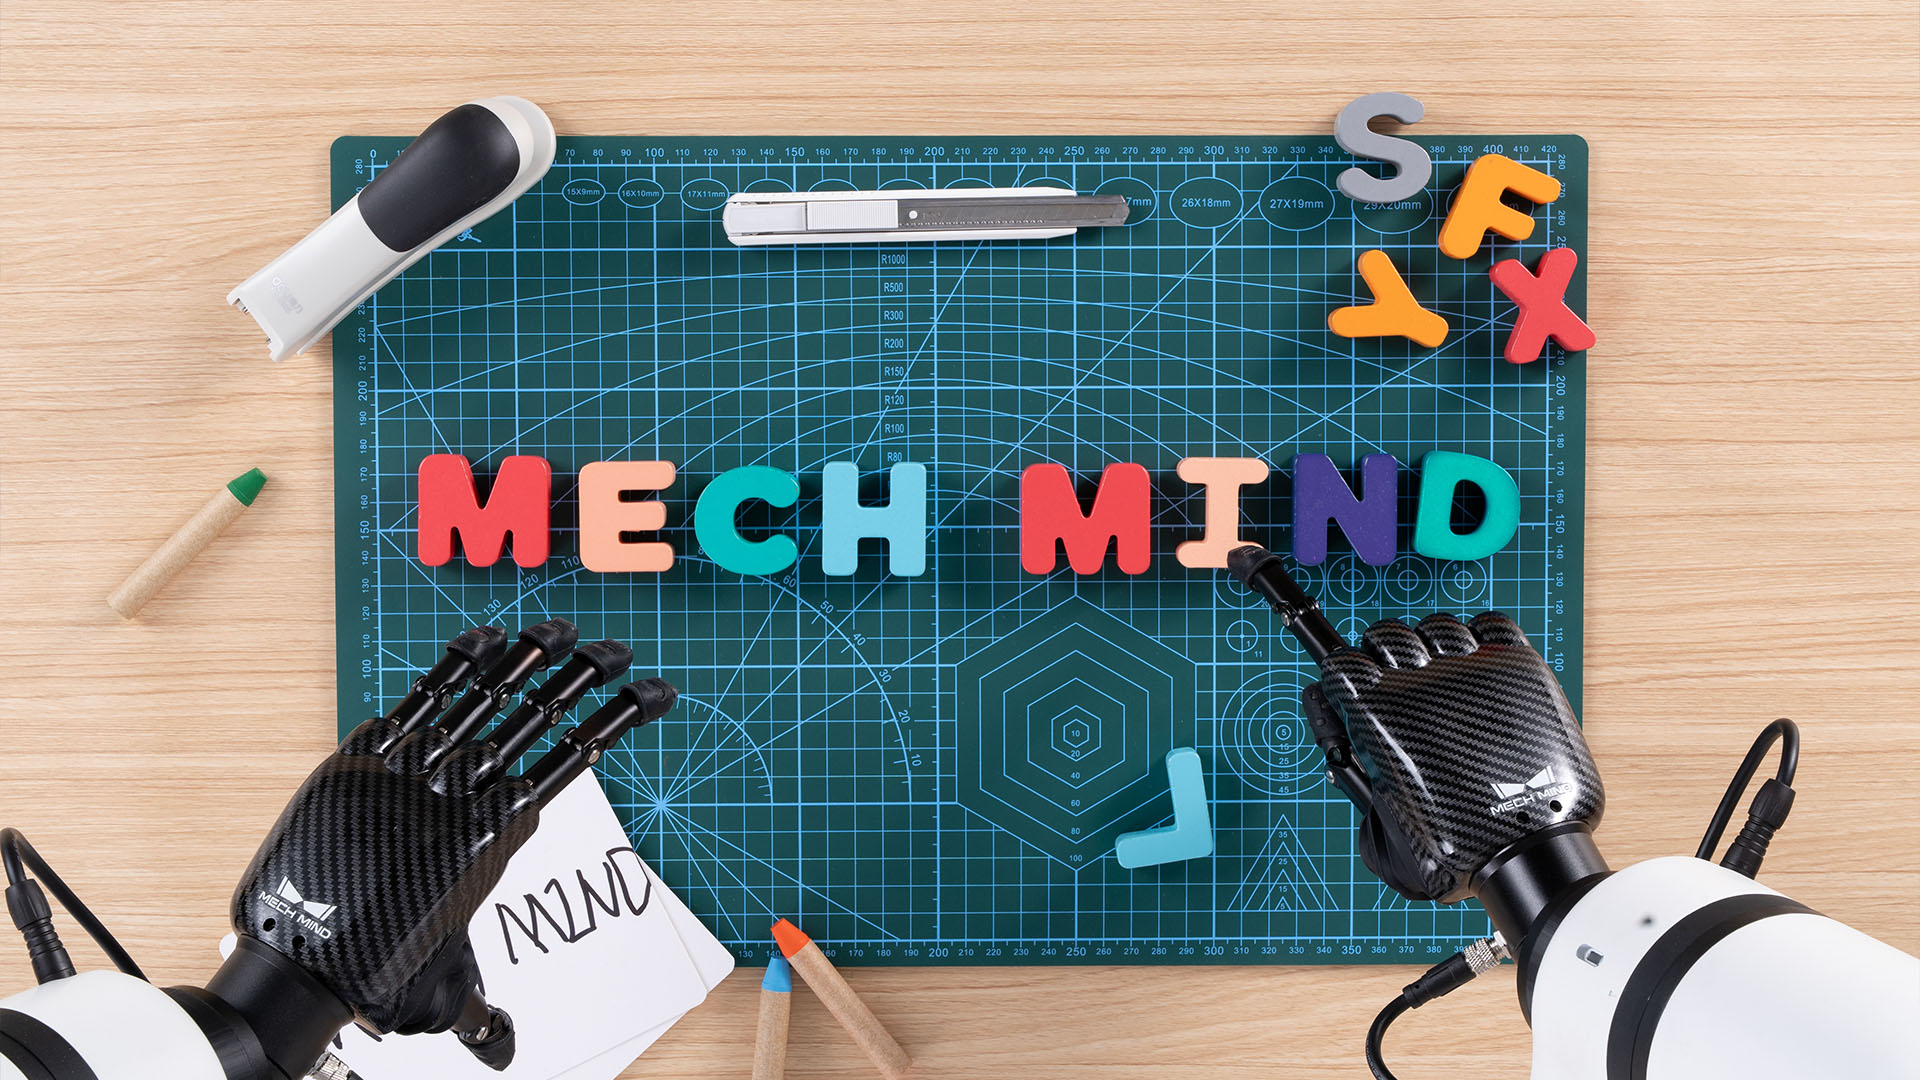
Mech-Hand hochbewegliche Mehrfinger-Greifhand
Kurz gesagt, hochbewegliche Mehrfinger-Greifhände sind die Brücke zwischen Wahrnehmung und sinnvollem Handeln – die unverzichtbare Schnittstelle für Roboter, die Menschen wirklich unterstützen.
Ausgewogenheit zwischen Leistung, Kosten und Zuverlässigkeit
Die hochbewegliche Mehrfinger-Greifhand hat sich von einer Erfindung zu einem kommerziellen Produkt entwickelt. Designer müssen drei voneinander abhängige Prioritäten in Einklang bringen: Leistung, Kosten und Zuverlässigkeit. Hochleistungsfähige Roboterhände sind oft auf komplexe Mechanismen und dichte Sensorik angewiesen, was sowohl die Anschaffungskosten als auch die laufenden Wartungskosten erhöht. Kostengünstigere Lösungen können zu Einbußen bei der Leistungsfähigkeit oder Präzision führen, während industrielle Zuverlässigkeit in der Regel robuste Materialien, Redundanz und umfangreiche Validierung erfordert.
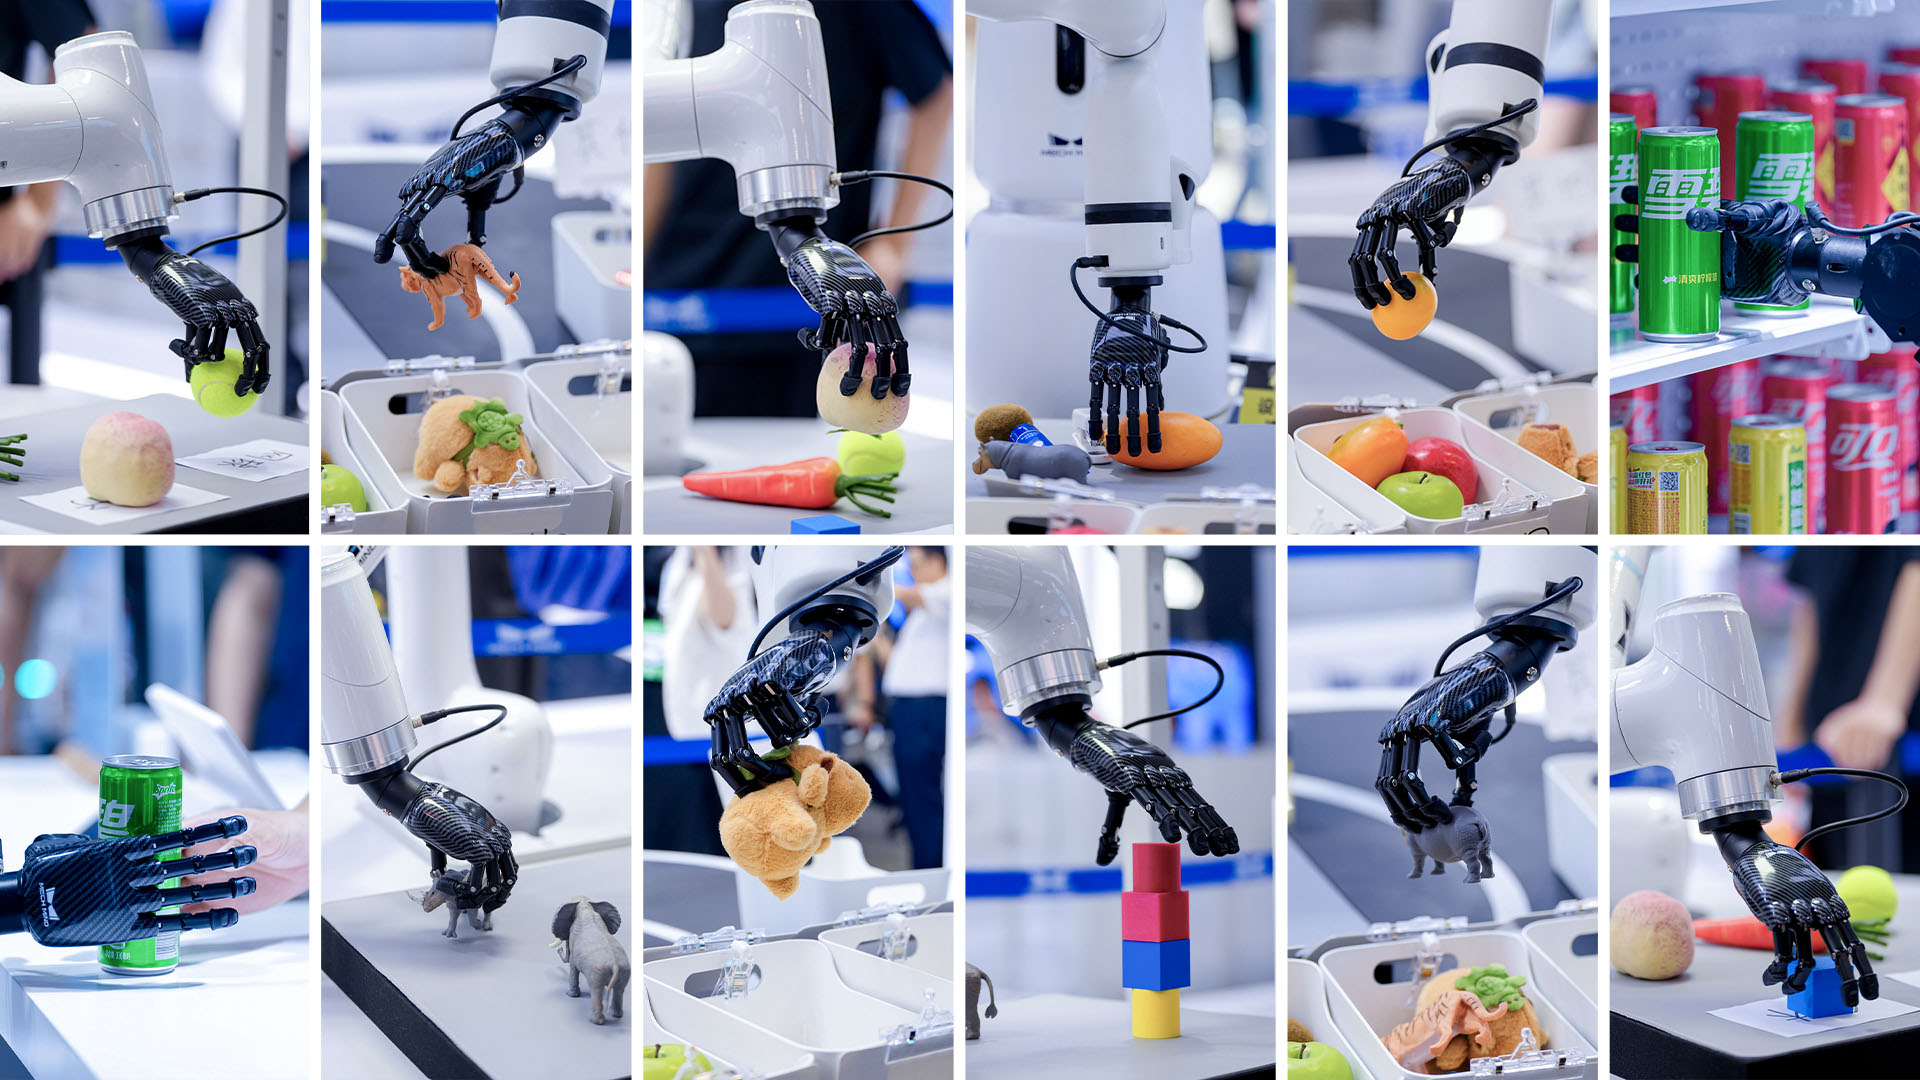
Fortschritte bei Sensoren, Software, modularem Design und Fertigung verringern diese Lücken stetig. Durch die Abstimmung der Designentscheidungen auf den vorgesehenen Anwendungsfall und die enge Integration von Hardware und Software können Teams Hände entwickeln, die eine hohe Leistungsfähigkeit, angemessene Kosten und die für den Einsatz in der Praxis erforderliche Zuverlässigkeit bieten.
Sechs technische Ansätze: Gestaltung des Designs einer hochbeweglichen Mehrfinger-Greifhand
- Direktantrieb (ein Motor pro Gelenk):
Bietet geringes Spiel, hochpräzise Positions-/Drehmomentsteuerung und gute Kollisionstoleranz durch Rückantriebsfähigkeit; Nachteile sind fehlende Selbsthemmung (Motoren müssen oft unter Spannung bleiben, um die Position zu halten), höhere Dauerleistung/Wärmeentwicklung und damit verbundener Verschleiß, was die langfristige Zuverlässigkeit beeinträchtigen kann.
- Sehnenantriebe (Kabelantriebe):
Die Motoren sind im Unterarm oder in der Basis untergebracht, wodurch leichte, kompakte Finger mit menschenähnlicher Kinematik und geringer distaler Trägheit entstehen, die die Verpackung vereinfachen; jedoch erschweren die Nachgiebigkeit der Sehnen, die Komplexität der Verlegung und die Reibung die präzise Positions- und Kraftsteuerung.
- Gelenkmechanismen:
Mechanische Gelenkmechanismen können wenige Aktuatoren auf viele Gelenke abbilden. Sie können für hohe Steifigkeit und Präzision ausgelegt oder bewusst unteraktualisiert sein, um adaptive, selbstformende Greifbewegungen zu ermöglichen. Die Kompromisse hängen von der Topologie des Gelenkmechanismus und dem beabsichtigten Verhalten ab.
- Zahnrad-/Schneckengetriebe:
Bieten eine hohe Drehmomentdichte und unabhängige Gelenksteuerung, erhöhen jedoch das Gewicht und die mechanische Komplexität und verringern die Rückantriebsfähigkeit – was die Sicherheit und Kraftmessung beeinträchtigen kann. Schneckengetriebe zeichnen sich durch Nicht-Rückantriebsfähigkeit/Selbsthemmung aus.
- Pneumatische/hydraulische „künstliche Muskeln“:
Bieten hohe Kraft und intrinsische Nachgiebigkeit. Allerdings schränken die Kompressibilität der Pneumatik und die Nichtlinearitäten weicher Aktuatoren die Präzision und Bandbreite ein, während die Hydraulik Probleme hinsichtlich Dichtheit, Wartung und Sauberkeit mit sich bringt.
Jeder Ansatz bringt unterschiedliche Kompromisse in Bezug auf Präzision, Gewicht, Haltbarkeit und Steuerung mit sich. Das erfolgreiche kommerzielle Design wird dasjenige sein, das diese Faktoren am besten ausbalanciert, um den vielfältigen Anforderungen komplexer realer Umgebungen gerecht zu werden.
Wie Mech-Mind die Integration hochbeweglicher Mehrfinger-Greifhände angeht
Wir glauben, dass Manipulation und Wahrnehmung Hand in Hand gehen müssen. Eine leistungsstarke Hand ohne zuverlässige 3D-Bildverarbeitung kann ihr volles Potenzial nicht ausschöpfen. Mech-Mind integriert industrielle 3D-Kameras (Eye) mit KI-Software-Suiten (Brain) und einer hochbeweglicher Mehrfinger-Greifhand (Hand), der an verschiedene Roboterplattformen angepasst werden kann. Dadurch können Roboter selbst in komplexen, unvorhersehbaren Umgebungen präzise wahrnehmen, intelligent denken und Aufgaben effizient ausführen.
- Mech-Eye (3D-Bildverarbeitung): Ausgestattet mit fortschrittlichen KI-Bildgebungsalgorithmen können die industriellen 3D-Kameras hochwertige 3D-Daten von transparenten und reflektierenden Objekten erfassen. Darüber hinaus bieten wir eine Vielzahl von Mech-Eye-Modellen an, die sich gut für die Anforderungen verschiedener Szenarien eignen.
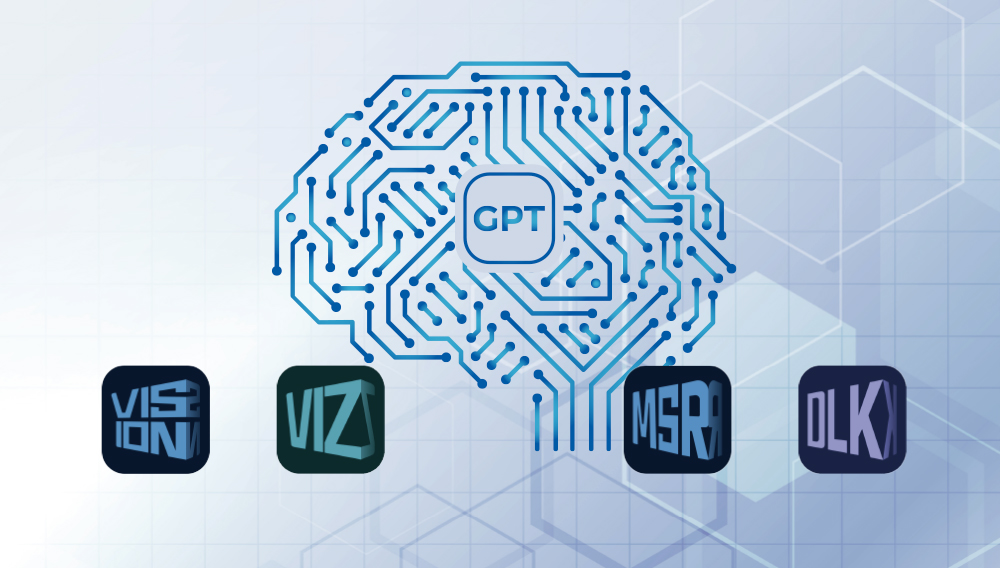
- Mech-GPT (KI-Software): Das multimodale Großmodell verleiht Robotern menschenähnliche Lern-, Verständnis- und Denkfähigkeiten. Roboter können sprachliche Anweisungen verstehen, komplexe Umgebungen wahrnehmen und Aufgaben autonom ausführen.
- Mech-Hand (hochbewegliche Mehrfinger-Greifhand): Die hochbewegliche Mehrfinger-Greifhand zeichnet sich durch ein kompaktes Design, hohe Flexibilität und starke Stabilität aus. In Verbindung mit einem generalisierbaren KI-Greifalgorithmus kann sie eine Vielzahl von Objekten effizient und präzise greifen.
Wo der „Eye-Brain-Hand“-Technologie-Stack einen Mehrwert bietet:
- Schnelle Aufgabengeneralisierung: Das „Eye“ erkennt Objekte und Umgebungen, das „Brain“ erstellt oder wählt eine Manipulationsrichtlinie aus und die „Hand“ führt diese aus – dies ermöglicht eine schnelle Umstellung der Aufgaben in Haushalten, im Einzelhandel und an Dienstleistungsstandorten ohne Hardwareänderungen.
- Visionsgesteuerte Präzision: Durch kontinuierliches Feedback zu Tiefe und Pose vom „Eye“ kann das „Brain“ Trajektorien in Echtzeit korrigieren, sodass die „Hand“ feine Ausrichtungen, Einfügungen und den Einsatz von Werkzeugen mit wiederholbarer Genauigkeit ausführen kann.
- Robuste Handhabung von Variabilität: Wenn das „Eye“ Unsicherheiten erkennt (Verdeckungen, verformbare Formen, neuartige Gegenstände), wählt das „Brain“ adaptive Strategien (Neugreifen, anpassungsfähige Vorgehensweise) und die „Hand“ setzt diese um – wodurch visuelle Unklarheiten in zuverlässige physikalische Ergebnisse umgewandelt werden.
- Skalierbare Service- und Haushaltsanwendungen: Eine Plattform, mehrere Szenarien – sichere, vielseitige Manipulation, die sich von Fabrikabläufen bis hin zur realen Haushaltshilfe erstreckt.
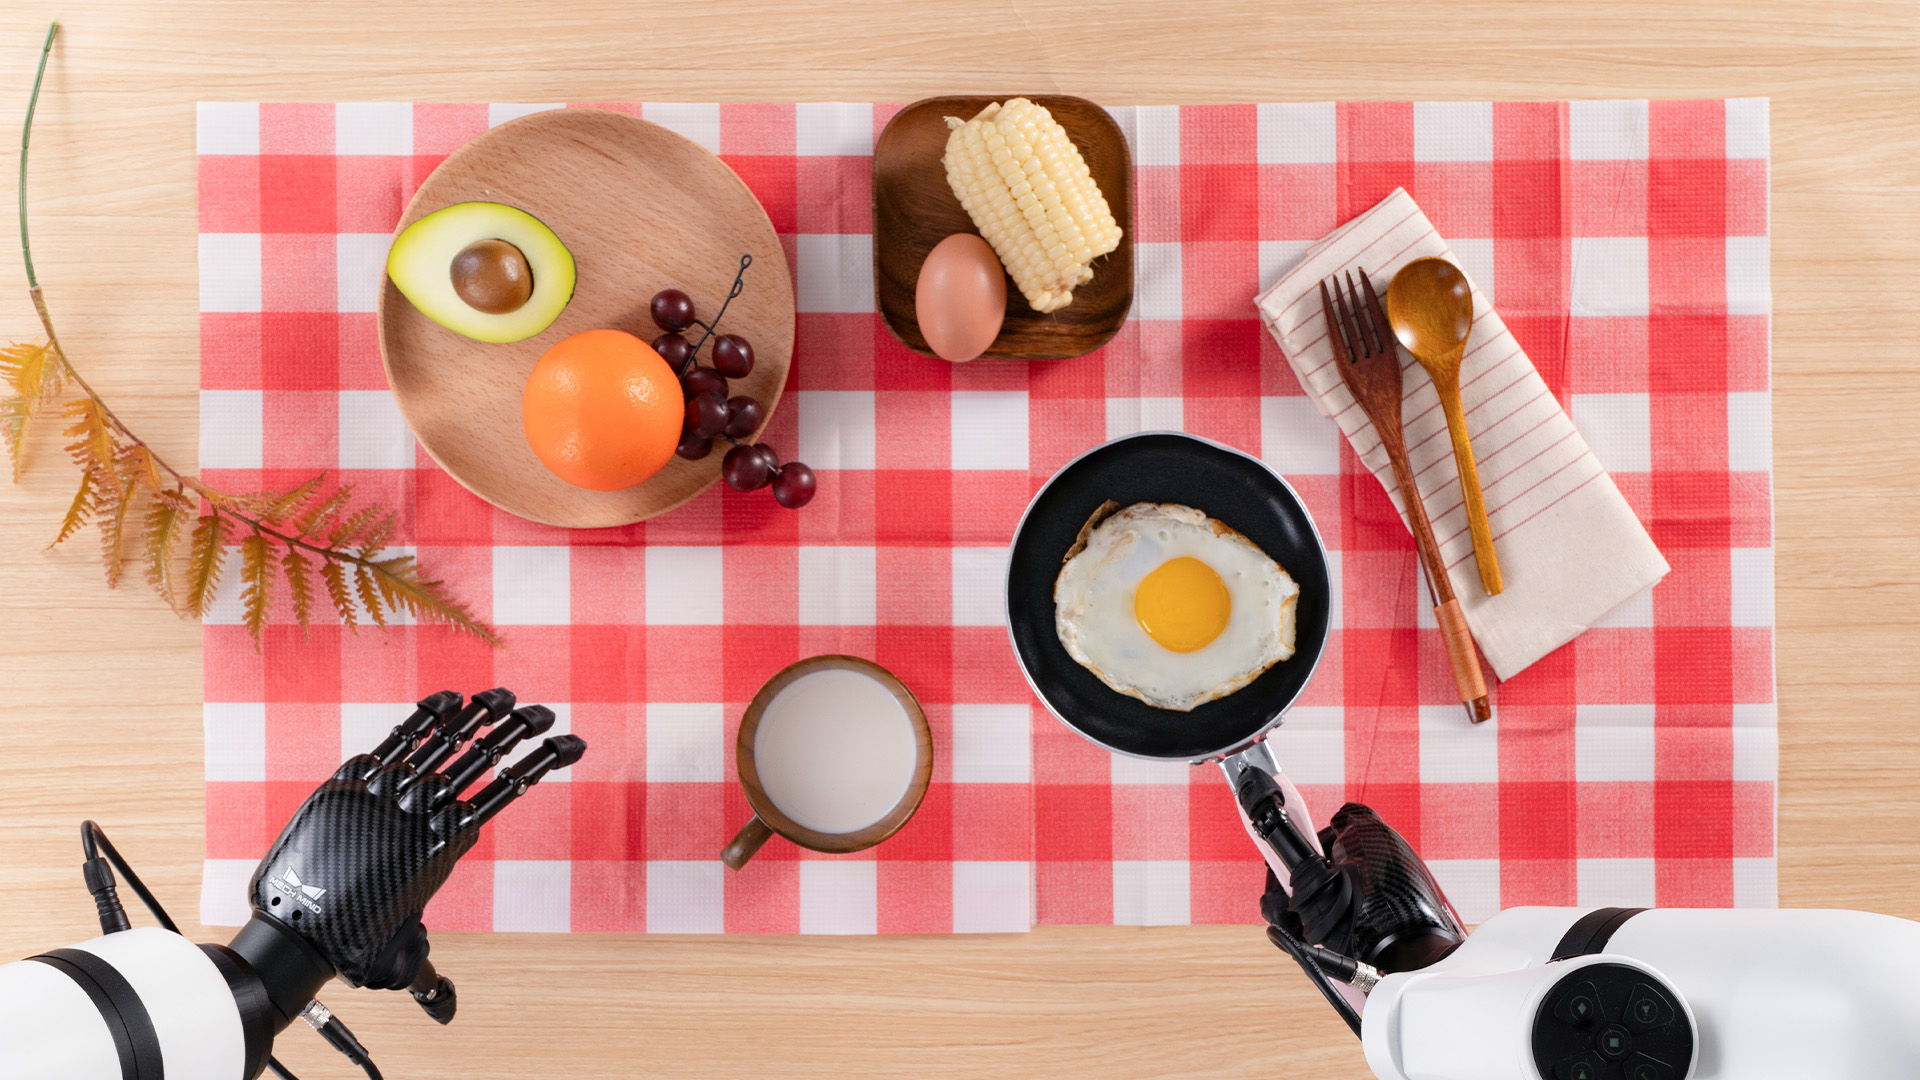
Der „Eye-Brain-Hand“-Technologie-Stack von Mech-Mind bietet Entwicklern und Integratoren einen praktischen, wiederholbaren Weg von der Forschung zu realen Serviceanwendungen und liefert zuverlässige Manipulation sowohl für den Service- als auch für den Verbraucherbereich.
Die Zukunft hochbeweglicher Mehrfinger-Greifhände
Stellen Sie sich ein typisches Zuhause im Jahr 2030 vor: Ein Roboter nimmt einen ihm unbekannten Haushaltsgegenstand in die Hand, passt ihn an, verwendet ein einfaches Werkzeug, erledigt die Aufgabe und nimmt eine neue Griffposition ein. Das ist das Versprechen hochbeweglicher Mehrfinger-Greifhände in Kombination mit 3D-Bildverarbeitung und AI Brain. Diese Transformation ist bereits im Gange.
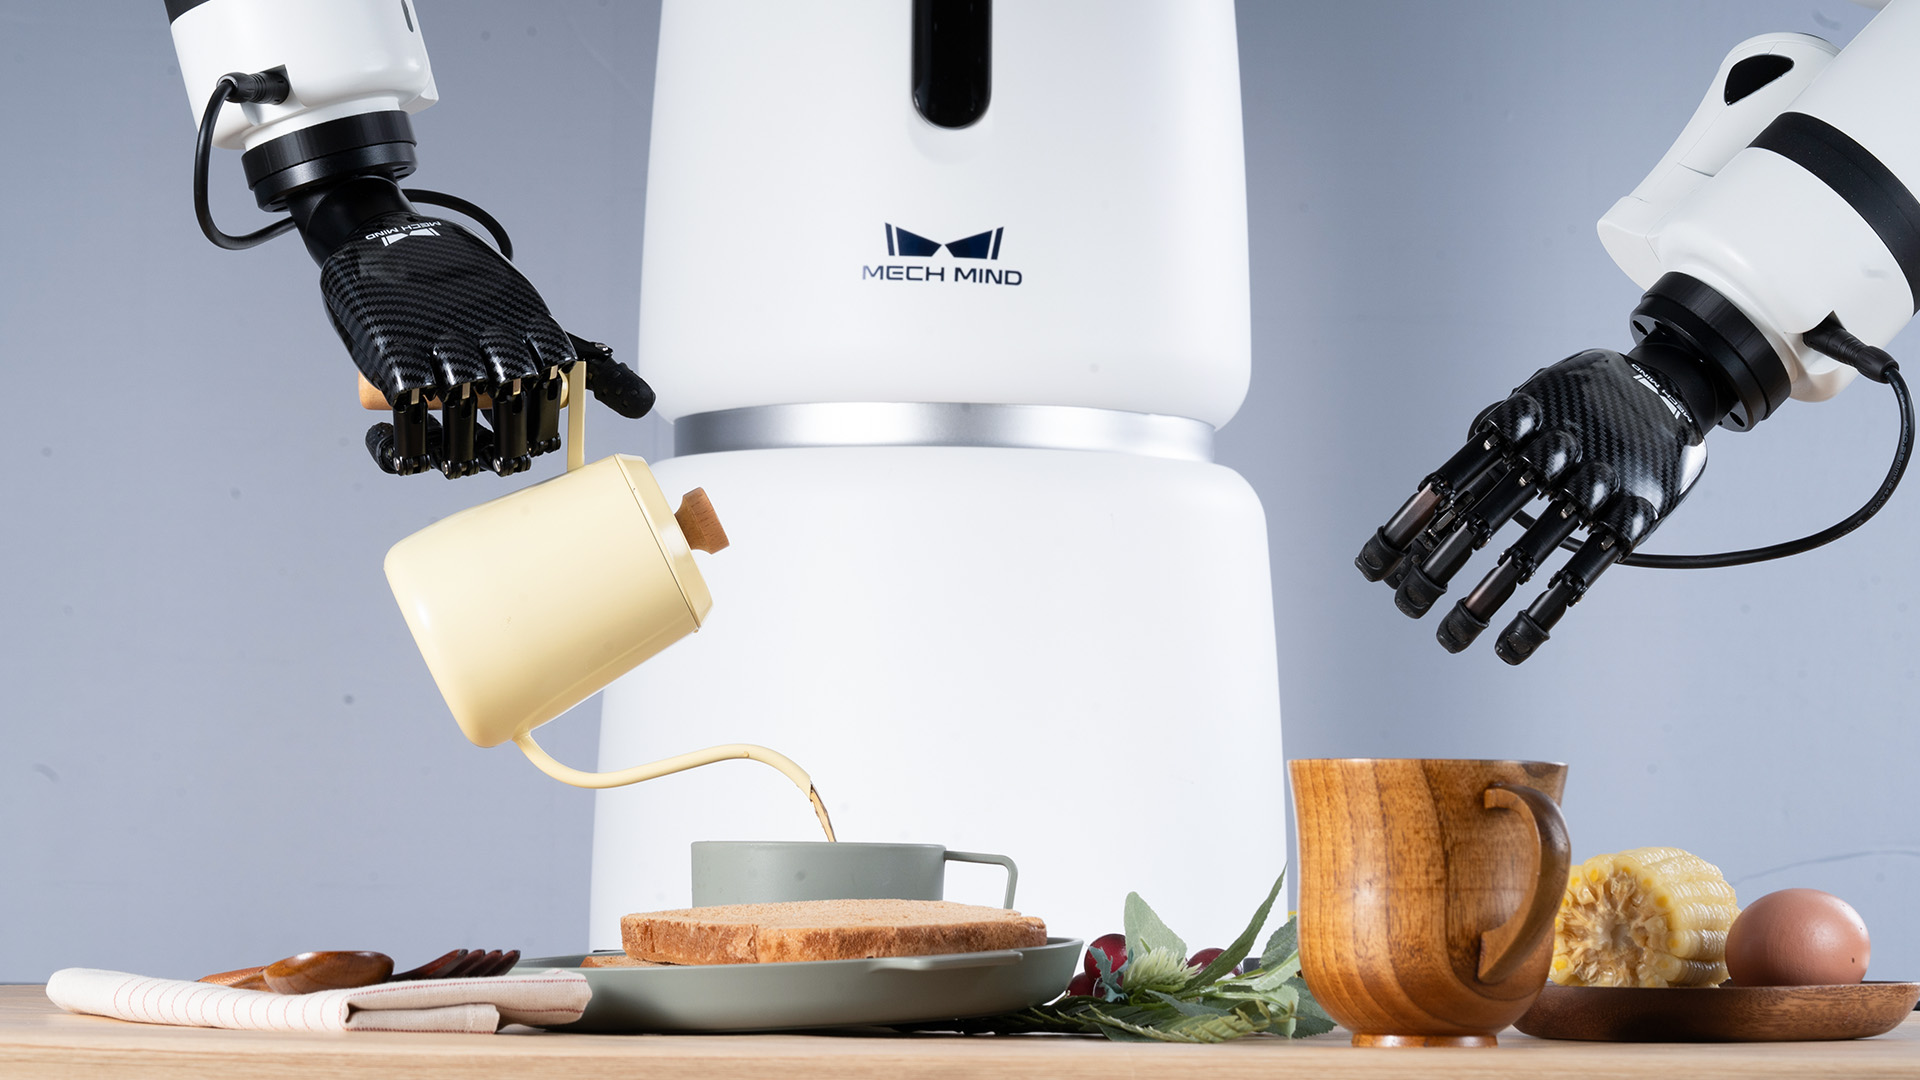
Teams, die hochbeweglichen Mehrfinger-Greifhände zusammen mit Wahrnehmungs- und Entscheidungssystemen entwickeln, werden breitere und zuverlässigere Verhaltensweisen ermöglichen. Die Hand als zentrale Systemkomponente zu betrachten – und nicht als nachträglichen Einfall – wird dazu beitragen, die Flexibilität und Nützlichkeit der nächsten zehn Jahre in der realen Welt zu erfassen.
Newsletter
Melden Sie sich an, um keine Neuigkeiten von Mech-Mind Robotics zu verpassen.
Neueste Beiträge
Über die technischen Daten hinaus: So wählen Sie ein zuverlässiges industrielles 3D-Bildverarbeitungssystem aus
2026-07-21
Das Unsichtbare sehen: Warum transparente Objekte für Roboter so schwierig sind
2026-05-29
Von der Herausforderung zur Zuverlässigkeit: Handhabung reflektierender Teile mit Mech-Mind „Eye + Brain“
2026-04-30
Wie Robotersysteme eine nachhaltige, kohlenstoffarme Fertigung ermöglichen
2026-03-27

Kontaktieren Sie uns
Nutzen Sie unser Kontaktformular, um Angebote oder eine Live-Demo anzufragen, Unterstützung bei Ihrer individuellen Anwendung zu erhalten oder allgemeine Fragen zu stellen. Wir freuen uns auf Ihre Nachricht!