Greifen und Positionieren von Eisenbahnrädern
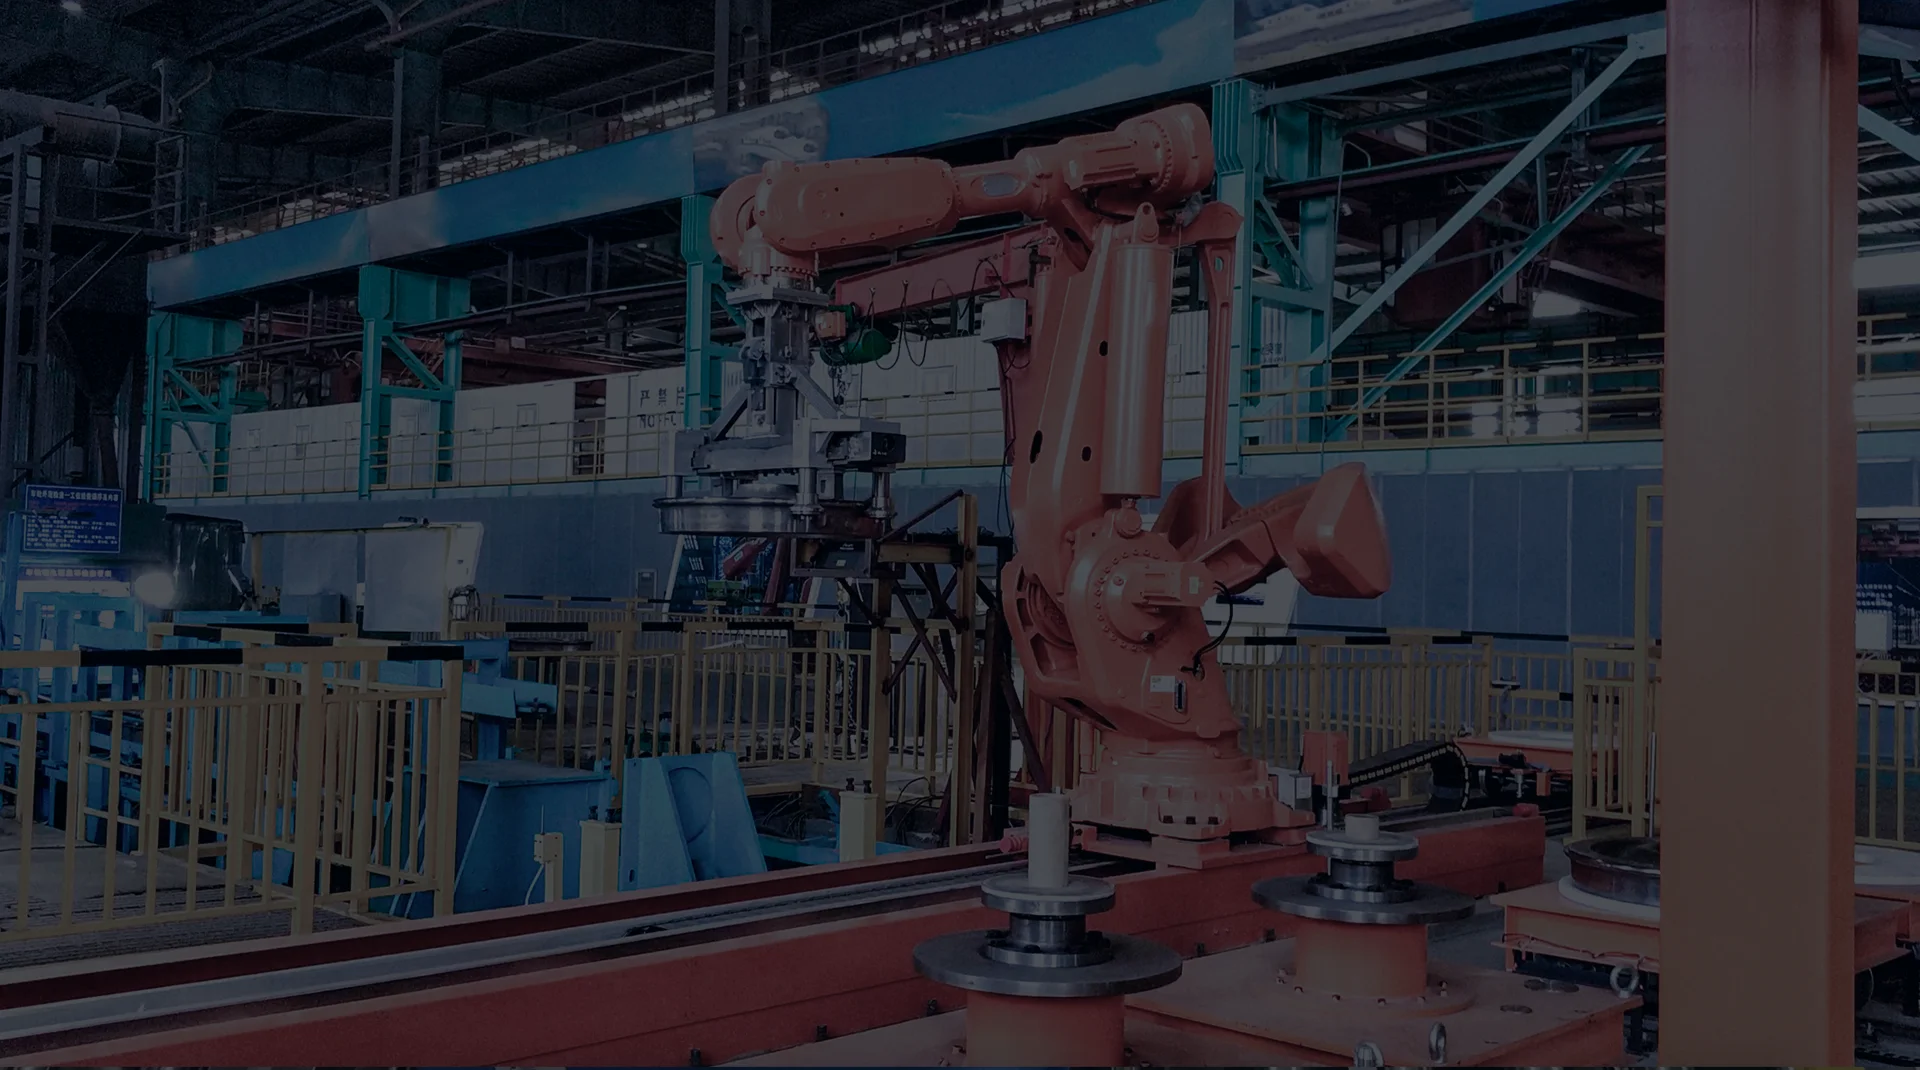
Das 3D-Vision-System lokalisiert die glühenden Zugräder und führt die Roboter beim Greifen und Ablegen. Trotz Temperaturen von mehr als 500°C und reflektierender Oberflächen darf hier nichts schief gehen.
KUNDENANFORDERUNG
Die 3D-Vision-geführte Roboterbeladung von Eisenbahnrädern ist immer noch eine Herausforderung. In diesem Werk sollte das Handling der Eisenbahnräder für die weitere Verarbeitung vollständig automatisiert werden. Üblicherweise sind beim Abkühlen von Eisenbahnrädern reflektierende Oberflächen vorherrschend, während die Temperatur der rotglühender Eisenbahnräder nach der Bearbeitung immer noch bis zu 500 °C beträgt. Daher ist die Fähigkeit zur Wärmestrahlungsbeständigkeit des 3D-Bildverarbeitungssystems äußerst anspruchsvoll.
HERAUSFORDERUNGEN
● Enorme Wärmeabstrahlung der heißen Eisenbahnräder. ● Starke Reflektionen und Spiegelungen auf den Eisenbahnrädern. ● Wechselnde Spezifikationen der Räder erfordern ein flexibles System.
DIE MECH-MIND LÖSUNG
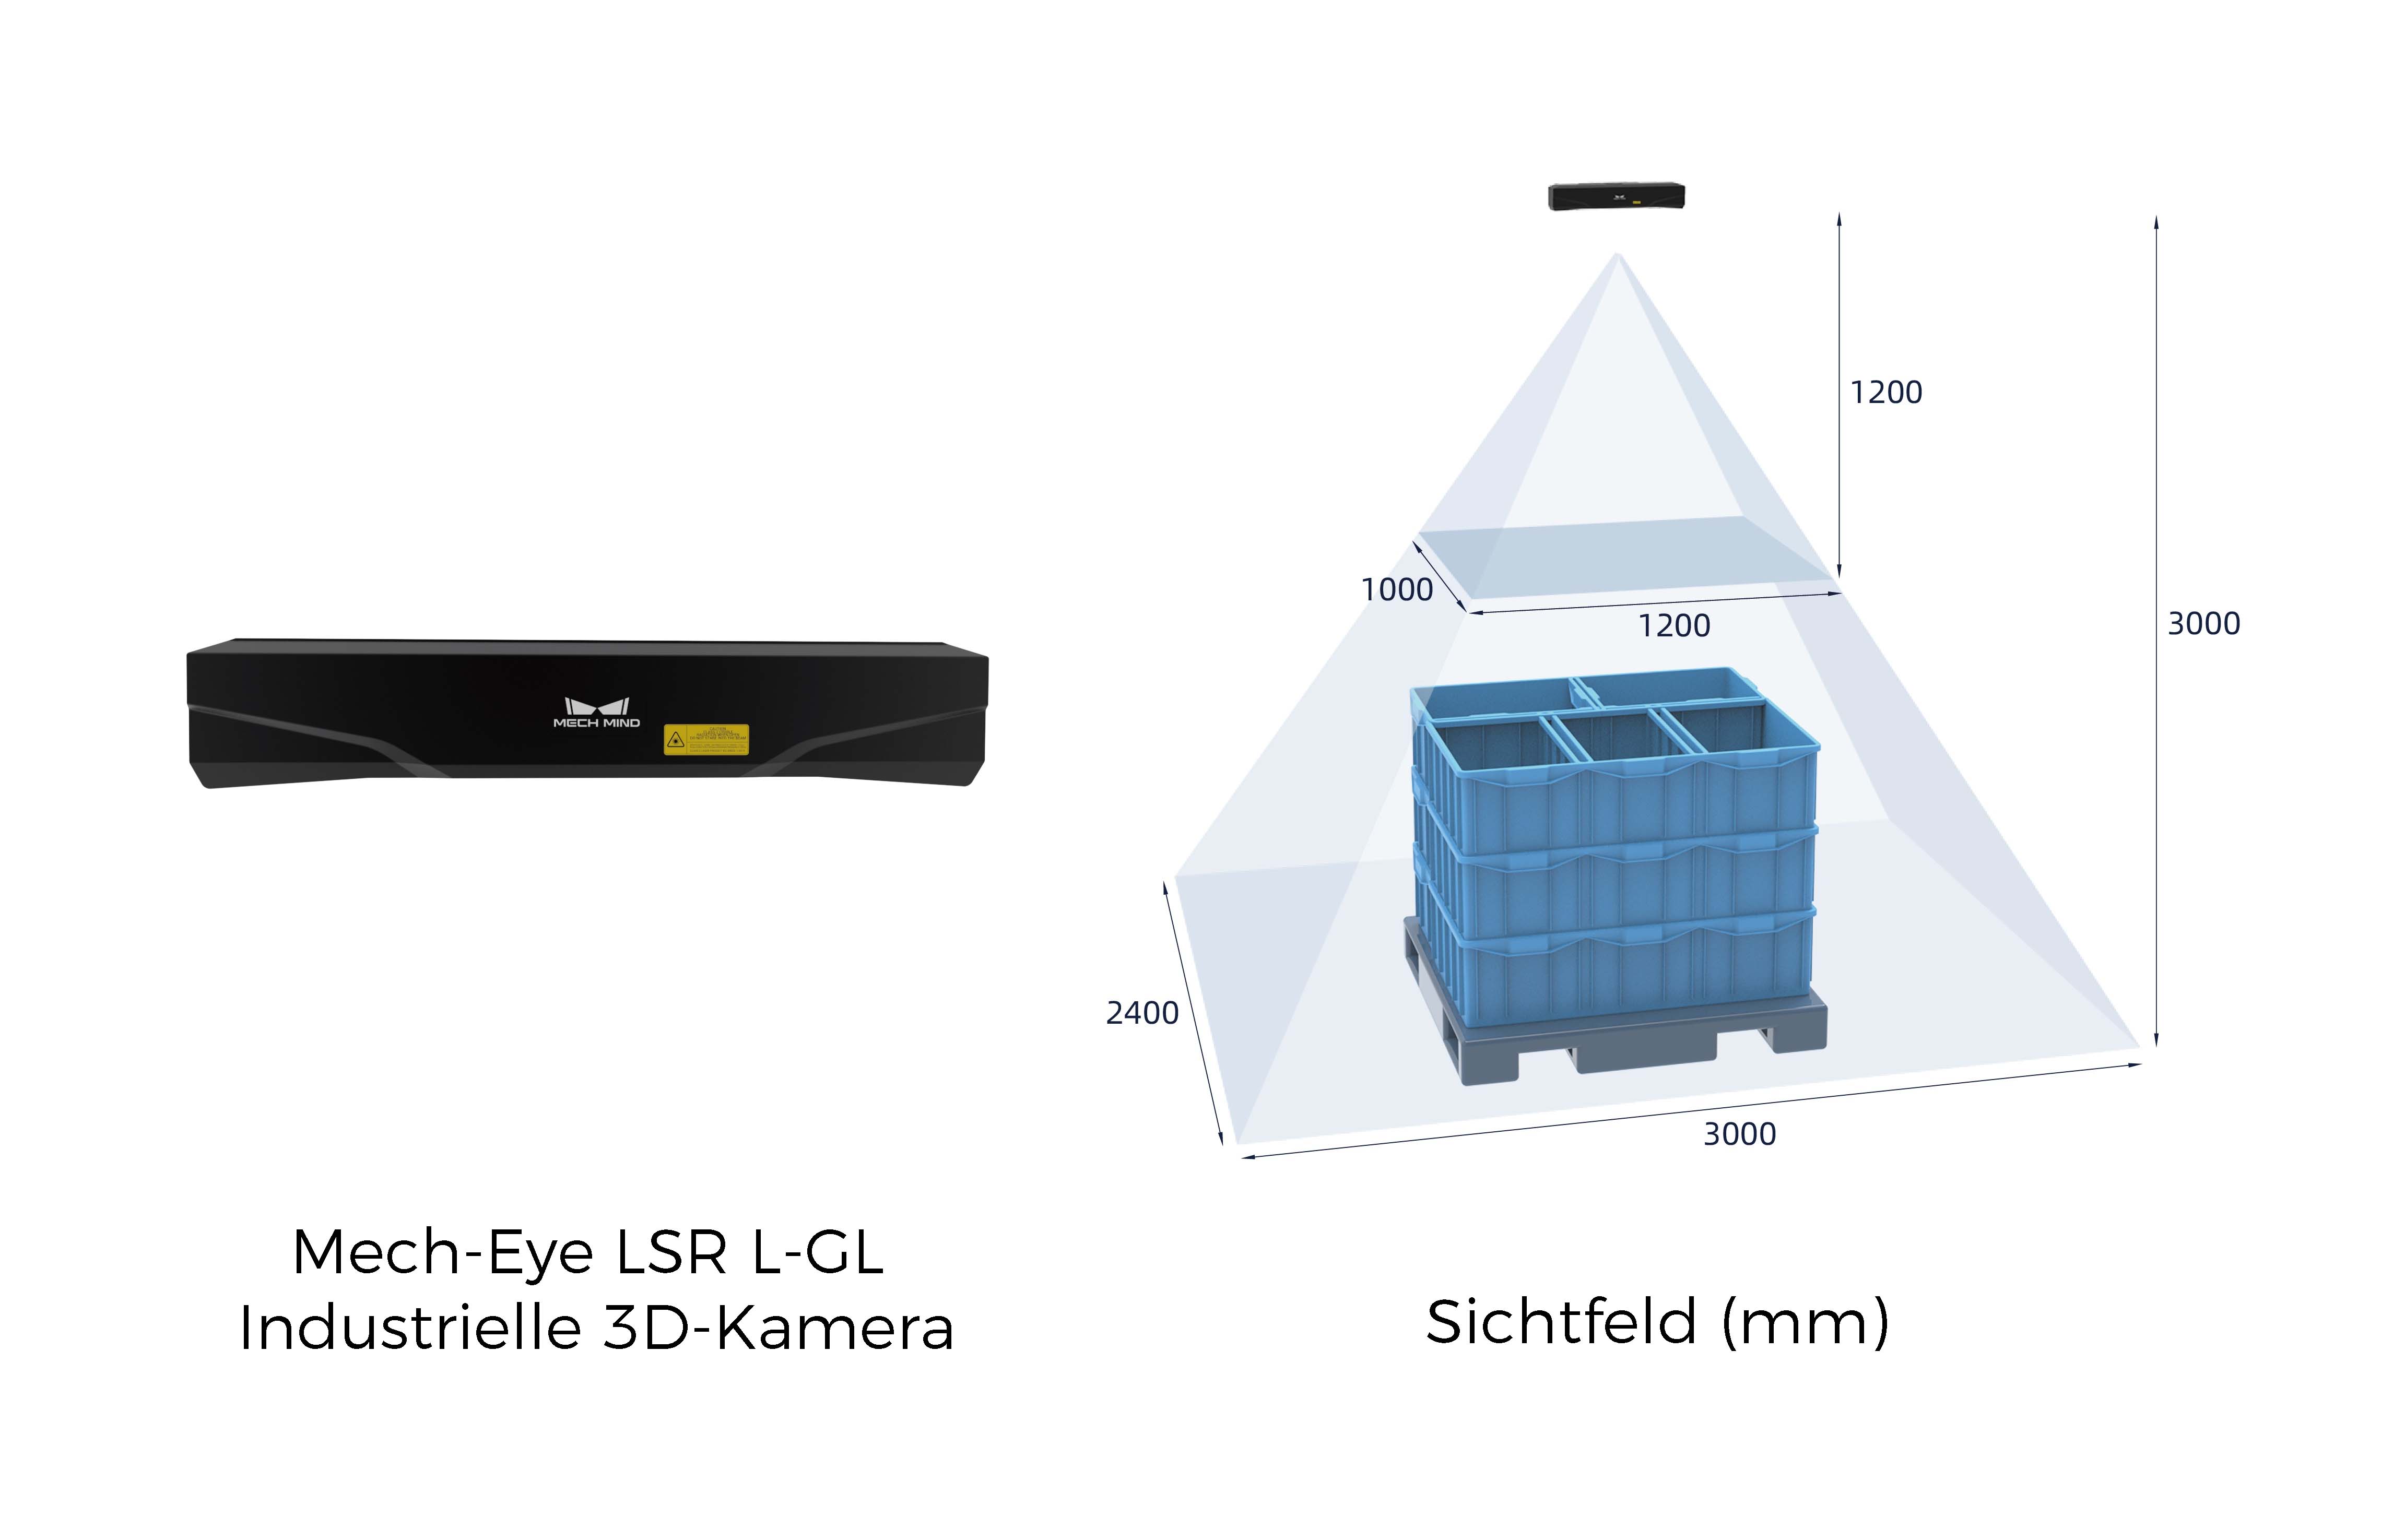
Die industrielle 3D-Kamera Mech-Eye LSR L-GL kann selbst für glühende Eisenbahnräder noch hochwertige Punktwolken erzeugen.
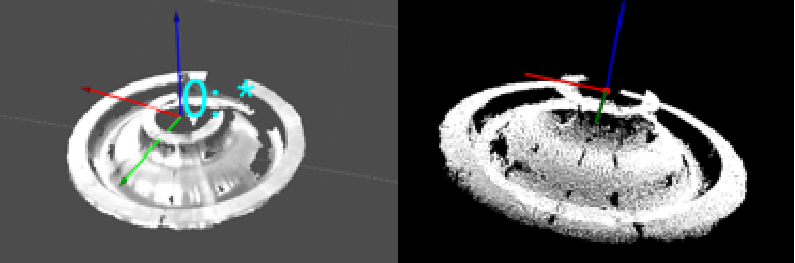
Das Mech-Mind 3D-Vision-System kann sich schnell an Eisenbahnräder mit verschiedenen Spezifikationen anpassen.
Eine intelligente Bahnplanung und Kollisionserkennung in Echtzeit sorgt für einen stabilen Betrieb ohne Unterbrechungen.
Die Mech-Eye LSR L-GL gewährleistet eine zuverlässige Leistung auch bei starkem Umgebungslicht von mehr als 30.000 Lux.
RESULTATE
Mit dem 3D-Vision-System von Mech-Mind konnte eine vollständige Automatisierung des Porzesses erreicht werden. Die Effizienz der gesamten Produktion wurde damit signifikant erhöht.
Greifen und Sortieren von Stahlplatten
Großer Baumaschinenhersteller