Depalettierung und Entladung semitransparenter Kunststofftrays
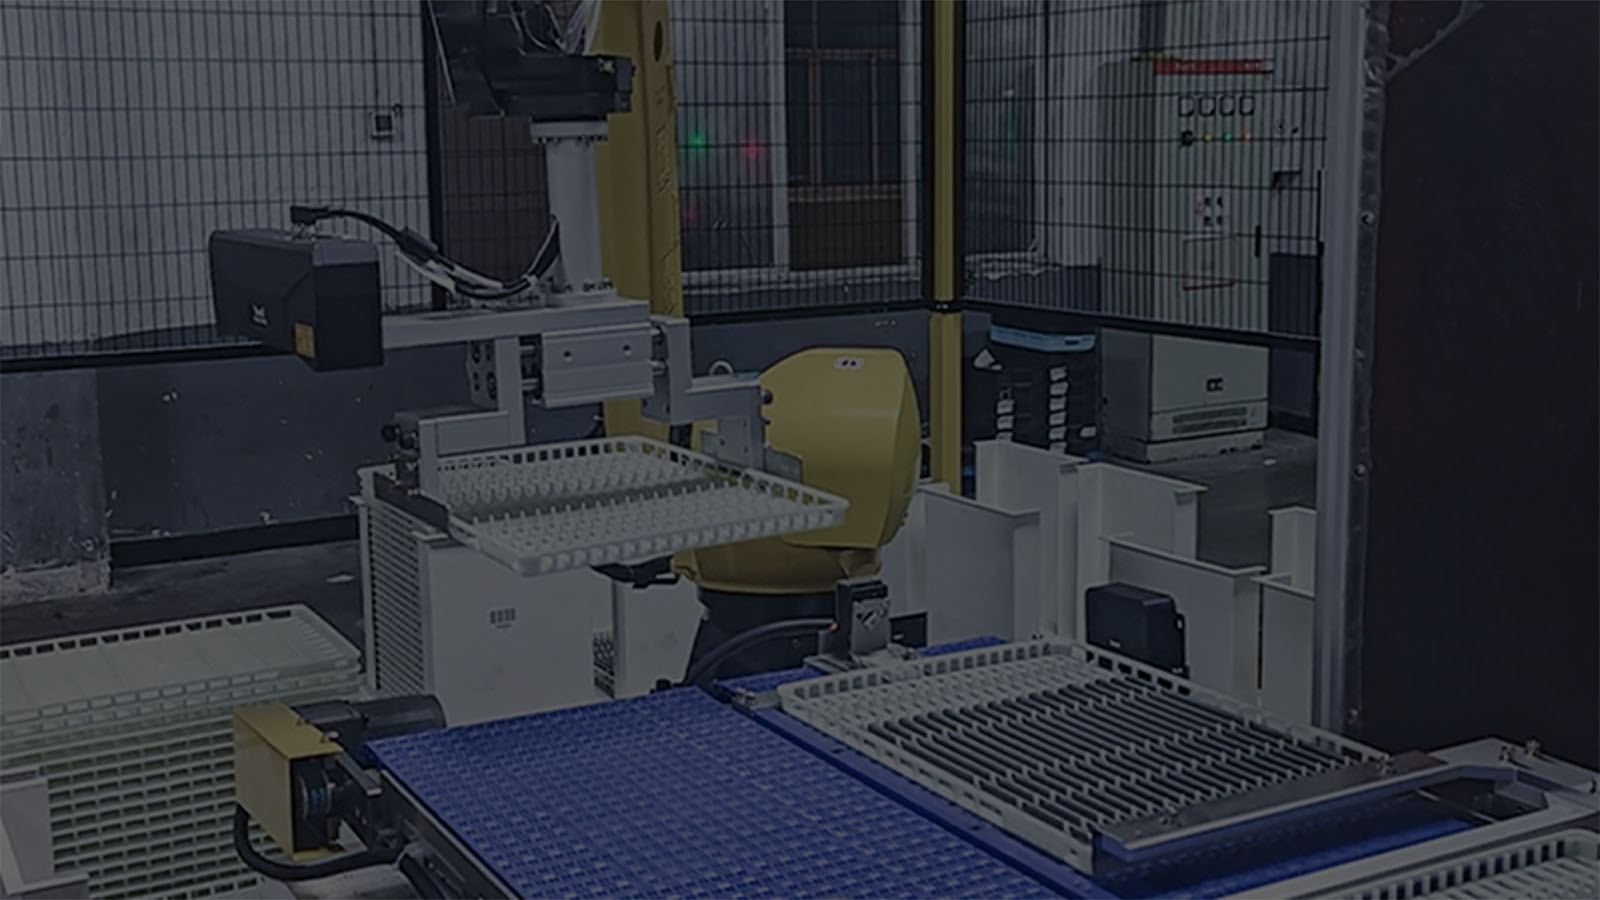
Mech-Minds „Eye + Brain“-Lösung ermöglicht es dem Roboter, einzelne gitterförmige Kunststofftrays in verschachtelten Mehrschichtstapeln präzise zu erkennen, sichere, kollisionsfreie Pickpfade zu berechnen und Depalettieren sowie Entladen stabil und zuverlässig durchzuführen.
KUNDENANFORDERUNG
Ein führender Automobilzulieferer benötigte eine Automatisierungslösung, um semitransparente, gitterförmige Kunstofftrays zu deplattieren und entladen. Die Trays bestehen aus weichem, leicht verformbarem Material und sind mit hohlen, feinmaschigen Böden ausgestattet. Sie sind dicht miteinander verschachtelt und in mehreren Lagen gestapelt, mit nur geringem Abstand zu den Behälterwänden. Dadurch wird das zuverlässige Greifen einzelner Lagen erschwert: Die Roboter können mehrere Trays gleichzeitig greifen, an den Behälterkanten anstoßen oder die Trays beim Entladen kippen. Dies kann Stillstandszeiten verursachen, Teile beschädigen und den Durchsatz verringern. Der Kunde benötigte eine KI-gestützte 3D-Vision-Lösung, um das Picking zuverlässiger zu gestalten, die Bauteile zu schützen und die Autonomie sowie die Effizienz der Produktionslinie zu erhöhen.
ARBEITSABLAUF
Die „Eye + Brain“-Lösung von Mech-Mind besteht aus hochpräzisen 3D-Kameras und KI-Software-Suiten. Sie ermöglicht es dem Roboter, einzelne gitterförmige Kunststofftrays in verschachtelten Mehrschichtstapeln präzise zu erkennen, sichere, kollisionsfreie Pickpfade zu berechnen und Depalettieren sowie Entladen stabil und zuverlässig durchzuführen. Das System lässt sich in Förderbänder und Roboter integrieren, um einen gleichmäßigen Materialfluss aufrechtzuerhalten, die Zyklusanforderungen zu erfüllen und Stillstandszeiten zu minimieren.
VORTEILE VON MECH-MINDS „EYE + BRAIN“-LÖSUNG FÜR ROBOTER
1. Die Mech-Eye PRO M-GL 3D-Kamera erfasst hochwertige 3D-Punktwolken von semitransparenten, dünnwandigen, gitterförmigen Kunststofftrays. 2. Erkennt und lokalisiert jedes einzelne Tray präzise in eng verschachtelten Mehrschichtstapeln. 3. Wählt automatisch optimale Greifpunkte und die effizienteste Sequenz der Depalettierung aus, um die Erfolgsquote beim Picking zu erhöhen. 4. Nutzt integrierter Algorithmen zur Wegplanung und Kollisionserkennung, um den Kontakt mit Behälterkanten und benachbarten Trays zu vermeiden, und so Stillstandszeiten und Risiken zu reduzieren. 5. Leitet die Roboter an, stabile und wiederholbare Pick-and-Place-Bewegungen mit konstanten Zykluszeiten auszuführen. 6. Unterstützt eine Einstellung ohne Programmierung und flexible Kompatibilität mit verschiedenen Typen der Trays, sodass Inbetriebsnahme und Produktionsumstellungen schnell erfolgen können.
RESULTATE
· Verbessert die First-Pass-Pickgenauigkeit und reduziert unbeabsichtigte Mehrfachgriffe. · Minimiert Kollisionen, das Umkippen von Trays und Produktschäden. · Stabilisiert die Zykluszeiten und erhöht den Gesamtdurchsatz der Produktionslinie. · Reduziert Stillstandszeiten durch eine reibungslosere Abstimmung zwischen Robotern und Förderbändern. · Ermöglicht eine schnellere Inbetriebnahme, rasche Produktwechsel und einen höheren ROI.
Picking von Automobilkomponenten für Punktschweißen
Große Autoteilefabrik